
ZENITH AUTOOS 11.0 · PORTAL OFICIAL DE DOCUMENTAÇÃO
CarPC Multi-Veículo, Linux Embarcado, ADAS 360° & HMI 3D
Toda a documentação técnica do projeto CarPC / Zenith AutoOS reunida em um só lugar: 43 documentos completos, matriz detalhada das 151 fases, especificações de hardware (BOM de 76 itens), schemas Protobuf, contratos EventBus, perfis de veículos e galeria real do simulador.
43
Documentos técnicos completos (76k+ palavras)
151
Fases documentadas e rastreadas
157.358+
Veículos no catálogo offline SQLite
4 Telas
Cluster, Central, AR-HUD & 2× RSE @ 60 FPS
8 Câmeras
ADAS 360° YOLOv8 + Coral TPU + DVR VA-API
18
Schemas Protobuf, JSONs RAG/DTC & Configs
🧭 Trilhas de Leitura Recomendadas
Caminhos ordenados para começar sem pré-requisitos quebrados.
🚀Primeiro Contato
Quem acabou de clonar ou explorar o Zenith AutoOS
🔌Bancada & Hardware
Eletrônica, chicote, ESP32, BOM e retrofit no veículo
🎨HMI & Experiência Visual
UI/UX, Godot 4, React/Three.js, temas e branding
🧠ADAS, IA & Mapas 3D
Visão computacional, Coral TPU, Qwen2.5, voz e SQLite veicular
🔧Integração, API & Contratos
Backend FastAPI, Protobuf, EventBus, SDK e conectividade
📚 Catálogo Completo da Documentação (43 Documentos)
Todos os guias técnicos, manuais, relatórios, contratos e especificações do repositório.
00
Fases 1–151
Zenith AutoOS — Visão Geral da Plataforma
Apresentação completa da arquitetura modular, destaques de ADAS/HMI/Áudio/Hardware, perfis multi-veículo, stack, guia de início rápido e roadmap de 151 fases.
00B
Fases 1–151
Índice Mestre & Trilhas de Leitura
Hub oficial com 5 trilhas recomendadas, mapa visual da documentação, cobertura por fase e convenções técnicas.
01
Fases 1–119
Arquitetura Geral & Perfis Dual-Vehicle
Camadas do SO, mapa completo de serviços systemd, sockets IPC, perfis independentes Freelander/Lexus e evolução 120–138.
02
Fases 1–151
Hardware, Elétrica, ESP32, PC817, Relés, MOSFET & I2C
Safe shutdown, pinagem ESP32, expansores MCP23017 e PCA9685, optoacopladores PC817, isolação 12 V, sensores e atuadores.
03
Fases 3–60
Áudio DSP 6 Canais, Vídeo & Câmeras 360°
PipeWire + CamillaDSP, matriz Mid/Side, crossovers FIR, asound.conf bit-perfect e v4l2loopback para câmeras.
04
Fases 4–70
Bluetooth, OBD-II, TPMS BLE & Iluminação RGB
Leitura ELM327 a 15 Hz, ISO 9141-2/KWP2000, scanner TPMS BLE, BlueZ multiponto e iluminação RGB sincronizada.
05
Fases 4–138
Referência Completa da API REST, IPC & WebSocket Unificado
Hub WebSocket :8765 a 60 Hz, sockets /run/zenith, canal gRPC/Protobuf :50051/:8766 e referência de todos endpoints FastAPI.
06
Fases 1–20
Instalação no Raspberry Pi 4 (Modo Kiosk)
Dependências, build, systemd, dual-screen, saída HDMI para CVBS traseira e ajustes de vídeo.
07
Fases 5–25
ADAS 360° 3D, 8 Câmeras, Coral TPU & Godot
Calibração das 8 câmeras, fórmulas de estimação monocular XYZ, YOLOv8 na Coral Edge TPU e renderização DRM/Wayland.
08
Fases 1–119
Buildroot Core, Kernel Linux 6.6 & Boot < 5 s
Árvore BR2_EXTERNAL, defconfig cirúrgico, kernel Linux 6.6.58, scripts pós-build e geração de imagem versionada.
09
Fases 9–53
DVR Dual-Channel VAAPI & Modo Sentinela
Splitter zero-copy /dev/video10..13, gravação HEVC em blocos de 3 min, gatilhos de sentinela e buffer circular de 50 GB.
10
Fases 10–80
Atualizações OTA Seguras (RAUC + A/B + GRUB2)
Particionamento GPT A/B, bundles assinados .raucb, deltas por chunks, troca de slot e rollback automático por watchdog.
11
Fases 12–136
Dual-Screen Godot 4, Voz Offline, GPS & DMS
Weston multi-monitor, janelas Godot sincronizadas, voz offline Vosk/eSpeak, gpsd, monitoramento de fadiga DMS e expansões 101–138.
12
Fases 15–138
LTE, Hotspot, Cibersegurança, Watchdog, MQTT & QEMU
Modem LTE, hotspot Car_Hotspot, wardriving, firewall nftables/IDS, self-healing, Home Assistant, QEMU, Telegram e garage sync.
13
Fases 21–25
Sensor Fusion EKF, ANC, AR HUD, Biometria & Track Day
Fusão LiDAR + radar mmWave + visão, cancelamento ativo de ruído 40–120 Hz, projeção no para-brisa, biometria FPM10A e IMU 100 Hz.
14
Fases 26–30, 89
Edge ML, LoRa V2V, Valet, WebRTC & CI/CD
Manutenção preditiva com Isolation Forest, rádio LoRa SX1276 915 MHz, imobilizador geofence, gêmeo digital WebRTC e CI Monolith.
15
Fases 31–40
Áudio DSP de Competição Audiófila (Fases 31–40)
Auto-EQ REW/UMIK-1, FIR 4096 taps, loudness Fletcher-Munson, exciter harmônico, Ambisonics, limiter térmico e RTA 3D Waterfall.
16
Fases 41–50
Gestão Energética, ULP, INA226, UPS, Solar & IA (Fases 41–50)
Corte automático < 11,9 V, coulomb counting INA226, UPS supercapacitor 6×500 F, MPPT solar e IA preditiva de bateria.
17
Fases 51–60
Engenharia de Vídeo, DRM/KMS, RSE, Touch, Backlight & 3D LUT
EDID spoofing, multi-seat RSE, DMA-BUF EGL zero-copy, QuickSync 4K, matrix touch, backlight solar e color grading 3D LUT .cube.
18
Fases 61–70
Bluetooth Multiponto, Áudio Audiófilo, PaaK & BLE Gateway
LDAC 96 kHz/24-bit, aptX HD, HFP + AEC, dual A2DP traseiro, AVRCP 1.6, TPMS BLE, Phone-as-a-Key, gateway ESP32 e watchdog HCI0.
19
Fases 71–80
SocketCAN, ESP32 FreeRTOS, gRPC, mDNS, HIL, PTP & OTA
Bridge CAN em C com filtro BPF, TWAI 2 Mbaud, Protobuf, descoberta mDNS, ECU flasher UDS/KWP, HIL vcan0 e sincronismo IEEE 1588.
20
Fases 81–90
V2X, Pothole, HSM, Bio-Feedback, K3s, Tribologia & Boot DAG
V2X SPaT/GLOSA, detector de buracos/pré-tensionador, ATECC608 ECC, energia topográfica SRTM, K3s térmico, tribologia de óleo e boot < 3,5 s.
21
Fases 91–95
Motor de Temas, Color-Sync, Dimmer, Plymouth & VFSX
Color-Sync Protobuf < 10 ms, dimmer logarítmico DDC/CI, crossfade DRM Plymouth, perfis de tema e shaders reativos à telemetria.
22
Fases 96–100
Garagem 3D, True Tone, Micro-Animações, Branding & 60 FPS
Pintura Clearcoat PBR, sensor óptico VEML7700, física de mola e touch ripple, branding e pipeline monolito síncrono de 16,667 ms.
23
Fases 101–110
LLM Local, SDK Sandbox, Welcome, Clima, Sentry, BSW & Saúde
Motor llama.cpp offline, plugins .pck isolados, Welcome PaaK, climatização remota MQTT, sentinela 2 min, BSW, LaneWatch e spatial chime.
24
Fases 111–116
Simulador Multi-Janela, Câmeras Virtuais, DevTools & HomeLink
Modo demo sem hardware, telemetria fantasma, YOLO fake, 4 displays sincronizados, painel God Mode e HomeLink RF CC1101.
25
Fases 117
Internacionalização Global (i18n), RTL, Unidades & Hot-Swap de Voz
10 locales globais, inversão RTL árabe em Godot e React, conversão automática de unidades e troca a quente de voz via gRPC.
26
Fases 118
Configurações Centrais & Configurador de Garagem (Fase 118)
Painel modular em 7 abas, persistência YAML com AES-256-GCM em < 10 ms, catálogo Marca/Modelo/Ano e autoconfiguração global.
27
Fases 99–118
Identidade Visual, Logotipo Oficial & Branding Cross-Platform
Inventário de assets derivados, paleta oficial (#00F0FF, #38BDF8, #05080F), SVG/TTF e integração em Plymouth, Godot, React e Simulador.
28
Fases 119
Banco Global de Veículos, ETL Offline & Cache (Fase 119)
Extrator Pure-Python de MDF NHTSA .bak, OpenDBC/OBDb, cache estrito zero-duplicação e SQLite offline com 157.358+ veículos.
29
Fases 120–125
Segurança ADAS Avançada no Dia a Dia (Fases 120–125)
Safe Exit Assist, alerta 'carro da frente andou', leitura de placas R-19, LDW, base offline de radares e SOS via Telegram.
30
Fases 126–131
Conforto, Retrofit Digital & Vista 360° de Manobra (Fases 126–131)
Farol automático, climatização digital, detector de lâmpada queimada, fechamento de vidros, PDC ultrassônico e Bird's-Eye 360°.
31
Fases 132–135
DTC em Português, Custo em R$, Diário de Bordo & Nota (Fases 132–135)
Explicador de códigos DTC em PT-BR, cálculo de consumo real em R$, registro de abastecimento, logbook CSV e nota de condução.
32
Fases 136–138
Android Auto, CarPlay, Telegram Bot & Garage Sync (Fases 136–138)
Projeção aasdk/openauto embarcada, bot Telegram autenticado com alertas e comandos, e sincronização Wi-Fi na garagem.
33
Fases 139–151
Copiloto LLM Offline, Voz Neural, Visores ADAS & Mapa 3D
Qwen2.5-1.5B GGUF + RAG manuais/DTC, Whisper.cpp/Vosk + Piper ONNX, visores ADAS esculpidos e MapLibre 3D com 945 mil prédios + Valhalla.
34
Fases 1–151
Especificações Completas de Hardware v2.0 (BOM 76 Itens)
Especificação completa de engenharia v2.0: 3 níveis de build (R$ 7.768 a R$ 94.105), 76 itens de BOM, pinagens, energia, matriz 151 fases e homologação.
35
Fases 90–151
Manual de UI/UX e Design de HMI Automotivo
Filosofia Driver First, grid 8 px, anatomia das 4 telas, temas Glass/OLED/Cyberpunk, tipografia, shaders Godot 4 e mockups.
36
Fases 120–151
Relatório de Implementação — Fases 120 a 151
Inventário das 32 fases Godot: 7 serviços de infraestrutura (Fase 120), 6 módulos core, 31 funções de veículo e testes de bancada.
37
Fases 102
SDK Aberto & Guia de Plugins Isolados (Fase 102)
Estrutura de plugin USB, manifesto plugin.json, formatos theme_pack/godot_pck/iot_script e isolamento LXC/chroot.
38
Fases 5–100
Godot Engine 4 — Cliente 3D ADAS 360° & HMI Multi-Window
Arquitetura da HMI embarcada multi-window e do cliente standalone AdasRadar3D.gd conectado ao hub WebSocket.
39
Fases 120–151
Contrato Central de Eventos — EventBus
Fonte única de verdade para todos os domínios de eventos (system, vehicle, alert, media, navigation, trip, maintenance, security, display, profile, device, diagnostic).
40
Fases 120–151
Registro de Decisões de Arquitetura (ADRs 001–011)
Decisões arquiteturais registradas: EventBus nativo, SQLite em user://data/, SettingsManager, traduções CSV, segredos, simulate_mode e prioridades.
41
Fases 71–80
GDExtension CAN Driver — Instruções para a Montadora
Integração com driver CAN físico da montadora via SocketCAN TCP ou biblioteca nativa C++ GDExtension CANBusDriver.
🖼️ Capturas Reais do HMI & Cluster 1920×720
Interfaces geradas diretamente a partir do código do Zenith AutoOS.
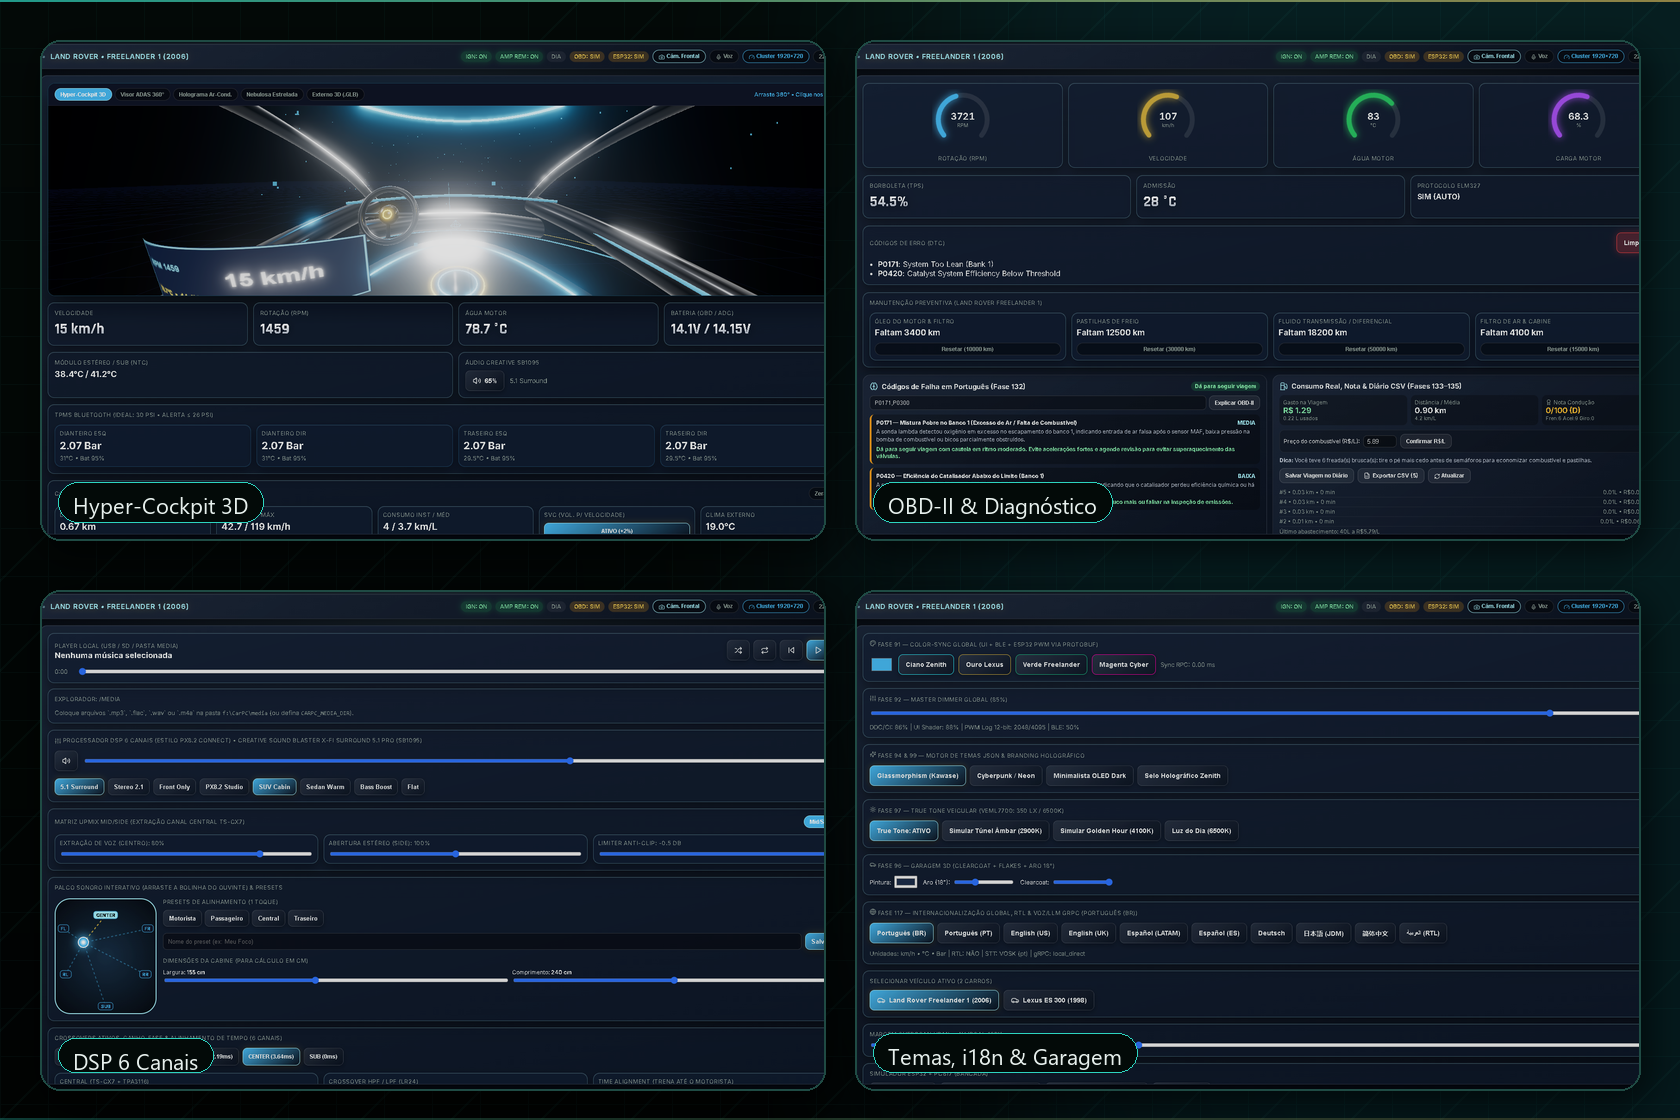
HMI Multi-Janela — Visão Geral
Mosaico completo do HMI: Hyper-Cockpit 3D, diagnóstico OBD-II PT-BR, DSP 6 canais e Configurações.
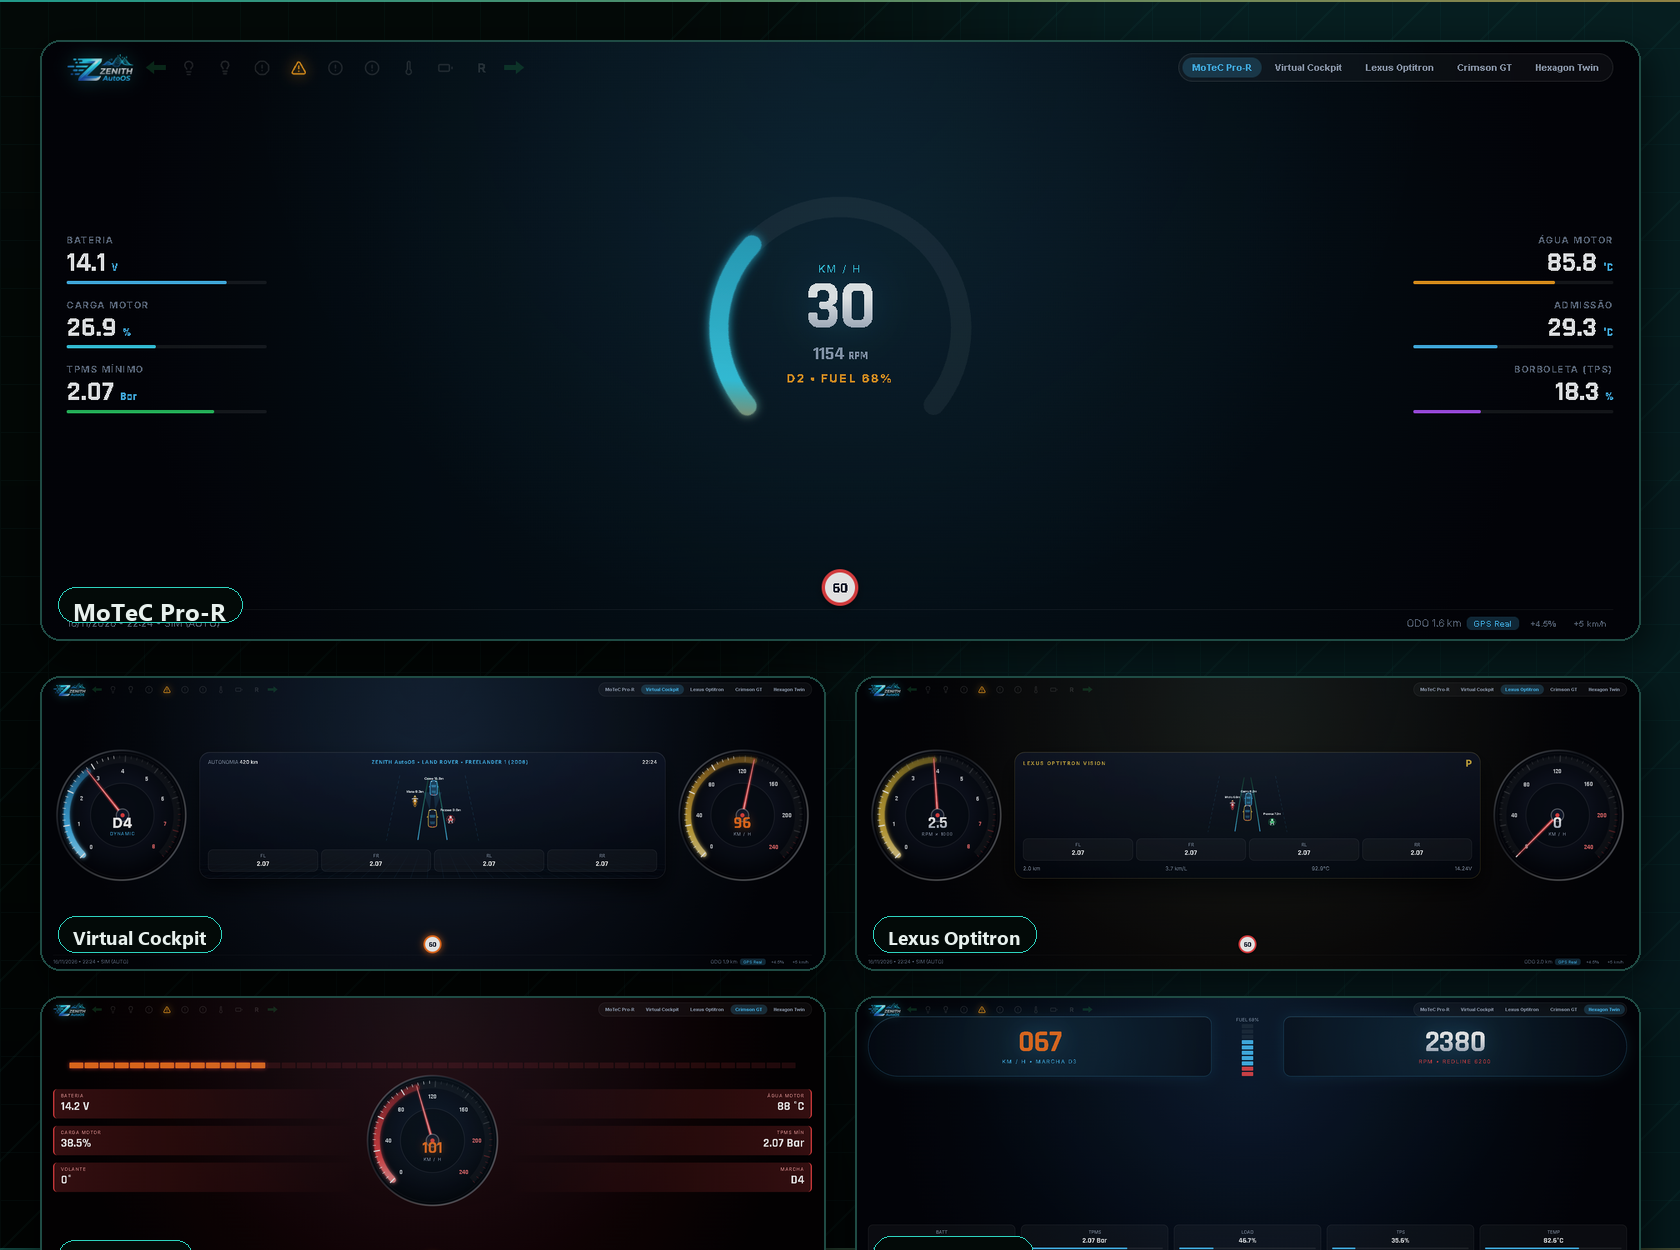
5 Layouts do Cluster Digital (1920×720)
Comparativo completo dos 5 modos do cluster: MoTeC Pro-R, Virtual Cockpit, Lexus Optitron, Crimson GT e Hexagon Twin.
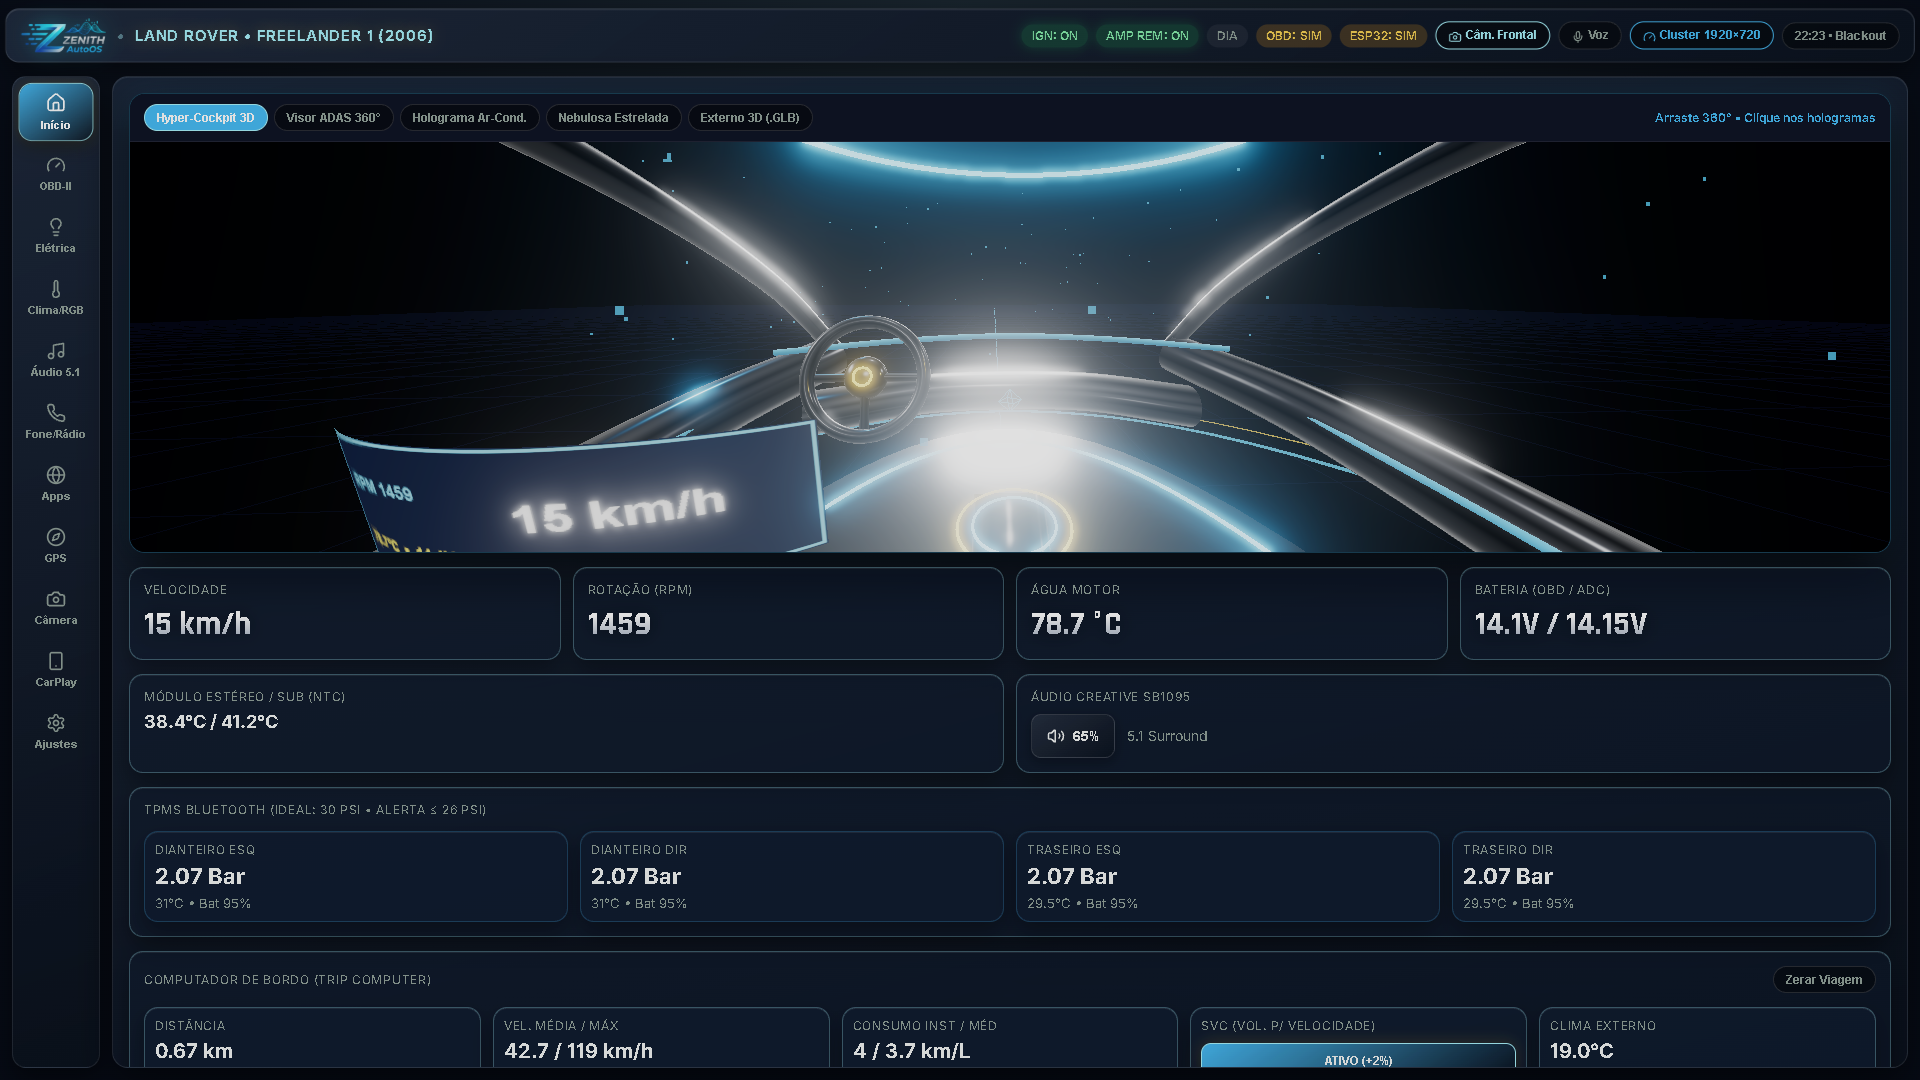
Central — Hyper-Cockpit 3D & Garagem
Tela inicial com gêmeo digital 3D em Three.js, fluxo energético, clima e barra de status.
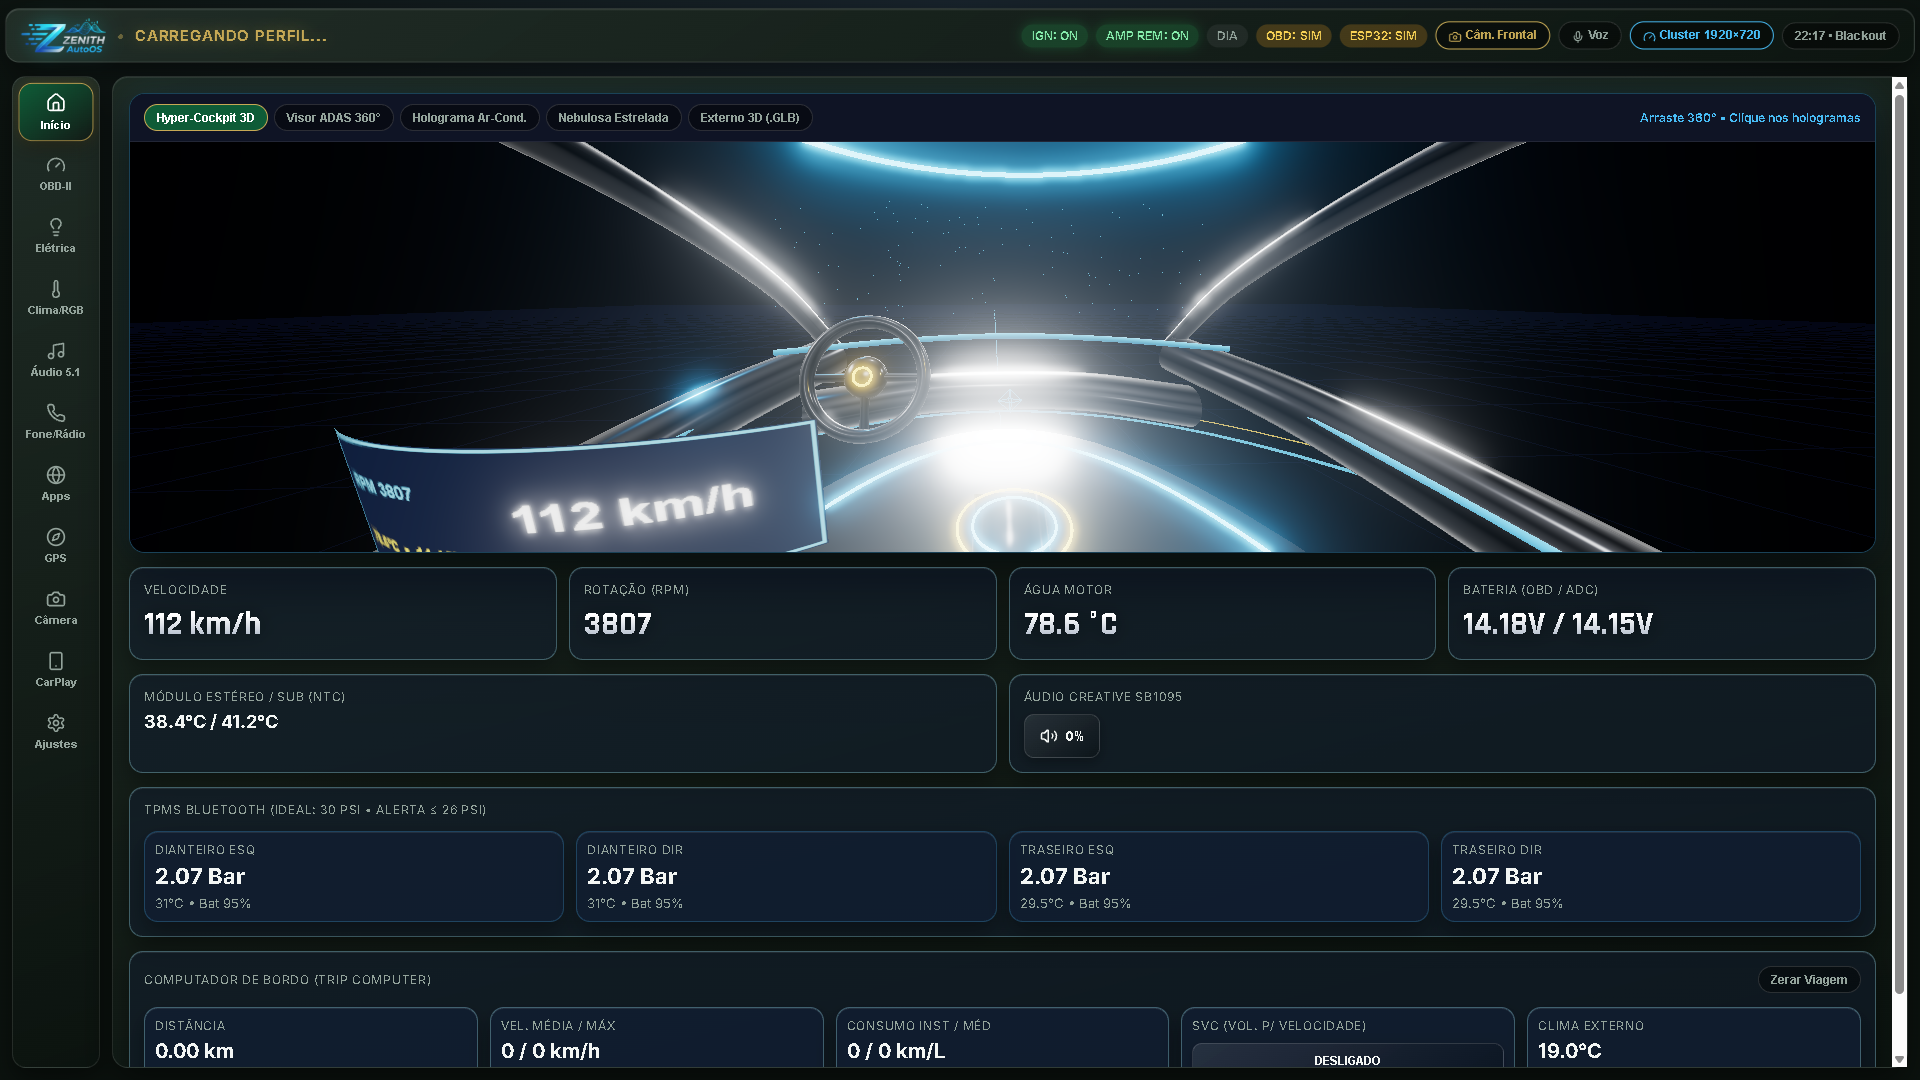
Central — Cockpit Integrado
Captura em alta resolução da tela principal da central multimídia React + Three.js.