
Zenith AutoOS
CarPC multi-veículo · Linux embarcado · ADAS 360° · HMI 3D · 151 fases








Visão geral · Screenshots · Destaques · Arquitetura · Começando · Documentação · Testes · 📚 Índice completo
🌟 Visão geral
O Zenith AutoOS é uma plataforma automotiva completa e modular que transforma um carro antigo em um veículo conectado, assistido e digital. O projeto une Linux embarcado Buildroot, HMI 3D em Godot 4, cluster digital ultrawide, central multimídia React/Three.js, ADAS 360° com Google Coral TPU, DSP de 6 canais, firmware ESP32 e uma camada de inteligência veicular offline — tudo documentado fase por fase, com simulador de bancada e CI/CD.
💡 DicaNão tem o carro ou o hardware? O modo demo sobe 4 telas sincronizadas, câmeras virtuais, telemetria fantasma e um painel DevTools God Mode no seu computador. Comece por Começando → Simulador.
Em números
| 🚗 Veículos | 🧩 Fases | 📡 Câmeras | 🔊 Áudio | 🖥️ Telas | ⚡ Boot | 🎞️ DVR | 🌍 Locales |
|---|---|---|---|---|---|---|---|
| 157.358+ no banco offline | 151 implementadas | 8 + ADAS 360° | 6 canais DSP | 4 simultâneas | < 3,5 s (DAG) | 50 GB circular | 10 variantes |


🖼️ Screenshots
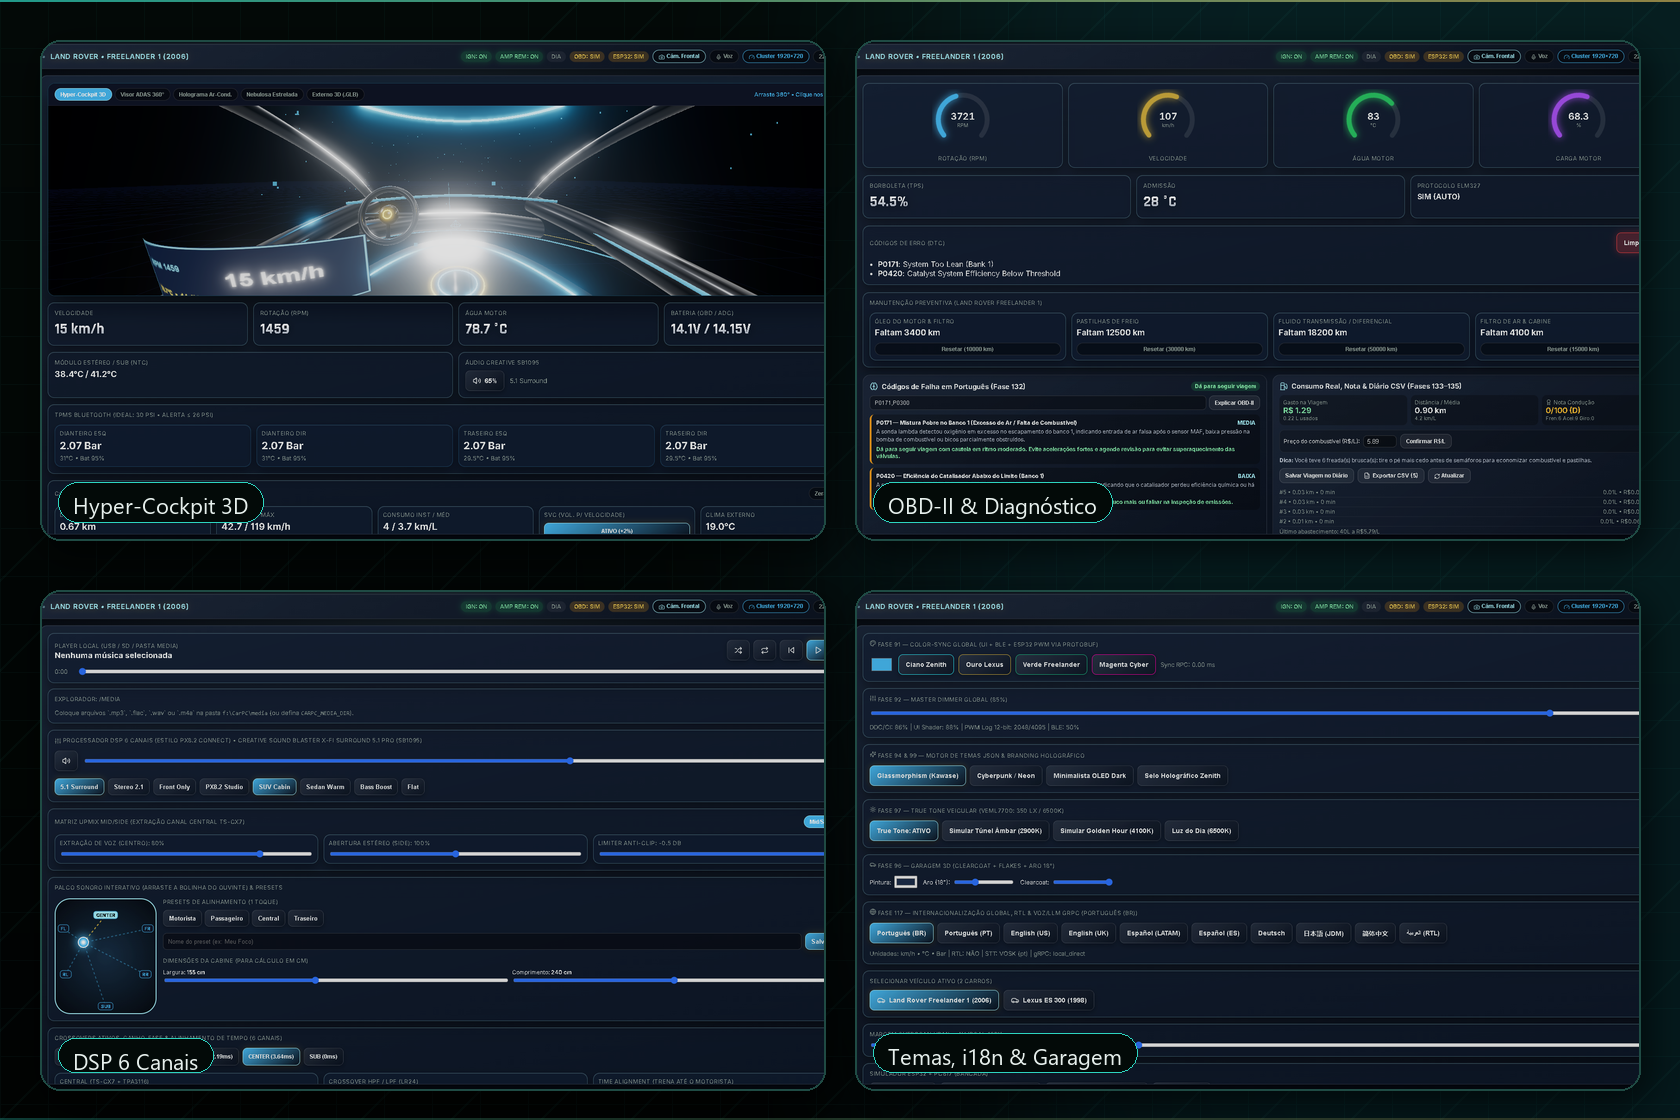
Central multimídia e HMI: Hyper-Cockpit 3D · diagnóstico OBD-II em português · DSP 6 canais · temas, i18n e Garagem 3D.
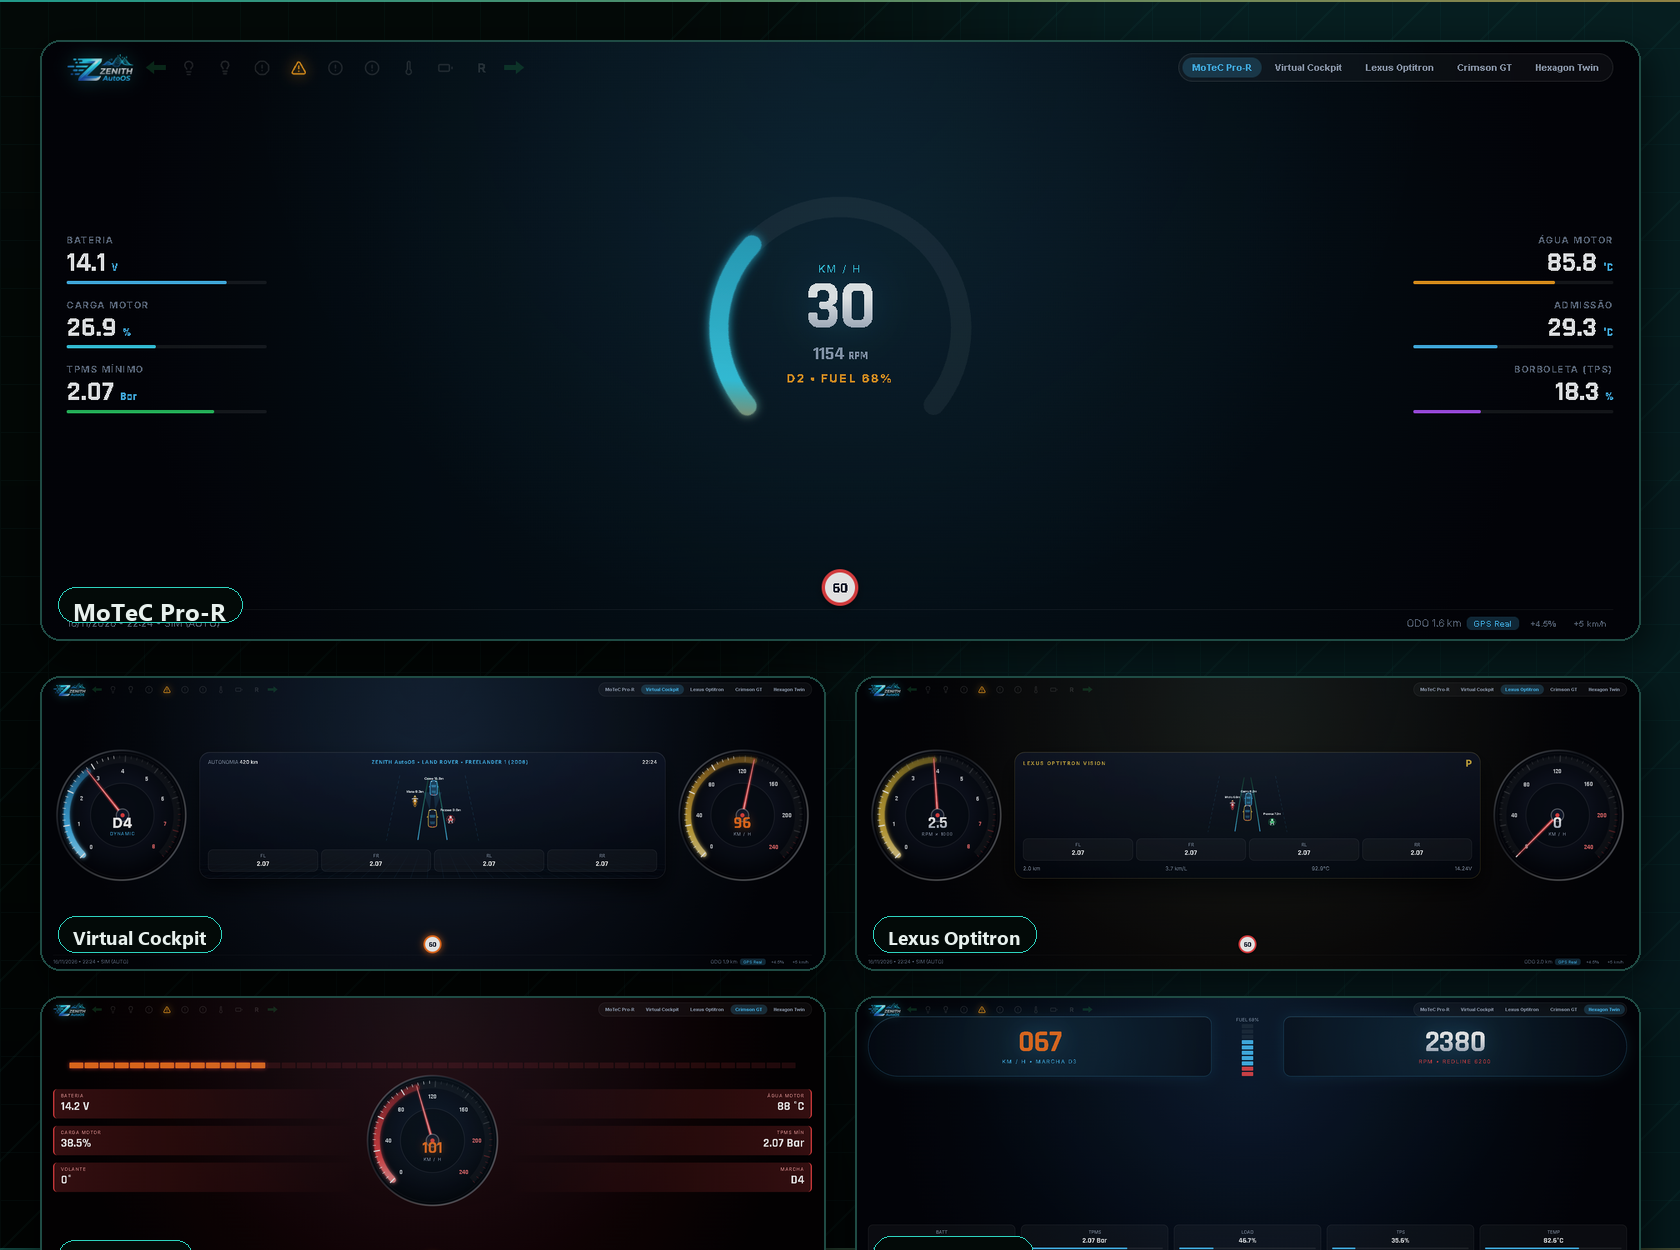
Cluster digital 1920×720: MoTeC Pro-R · Virtual Cockpit · Lexus Optitron · Crimson GT · Hexagon Twin.
📸 Capturas reais do simulador local em 1920×1080 (central) e 1920×720 (cluster), geradas a partir do código deste repositório.
🚀 Destaques
🏗️ Arquitetura
flowchart TB
    subgraph VEH["🚗 Veículos & catálogo"]
        V1["Land Rover Freelander 1 · 2006"]
        V2["Lexus ES 300 · 1998"]
        V3["Toyota Hilux SW4 · Corolla"]
        V4["Volkswagen Golf GTI"]
        DB[("SQLite<br/>157.358+ veículos")]
    end

    subgraph HMI["🖥️ HMI multi-screen · 60 FPS"]
        CL["Cluster<br/>1920×720"]
        CE["Central<br/>1920×1080"]
        HUD["AR-HUD<br/>1280×720"]
        RSE["RSE<br/>2× 1280×720"]
    end

    subgraph OS["🐧 Zenith AutoOS · Buildroot"]
        BOOT["Boot DAG<br/>< 3,5 s"]
        HUB["Hub WebSocket<br/>60 Hz"]
        GRPC["gRPC / Protobuf<br/>:50051"]
        ADAS["ADAS 360°<br/>8 câmeras + Coral"]
        DSP["PipeWire + CamillaDSP<br/>6 canais"]
        BUS["SocketCAN / K-Line<br/>ESP32 FreeRTOS"]
        PWR["Energia<br/>INA226 · ULP · UPS"]
        SEC["RAUC A/B<br/>HSM · Watchdog"]
    end

    subgraph EXT["🌐 Serviços & integrações"]
        MQTT["MQTT / Home Assistant"]
        TG["Telegram Bot"]
        WEB["WebRTC Digital Twin"]
        OTA["OTA Deltas"]
        AA["Android Auto / CarPlay"]
    end

    V1 --> DB
    V2 --> DB
    V3 --> DB
    V4 --> DB
    DB --> OS
    HMI <--> HUB
    HUB <--> GRPC
    GRPC <--> BUS
    HUB <--> ADAS
    HUB <--> DSP
    HUB <--> PWR
    OS --> SEC
    SEC --> OTA
    HUB <--> MQTT
    HUB <--> TG
    HUB <--> WEB
    HUB <--> AA

    style VEH fill:#0A5C36,color:#fff,stroke:#C8A951
    style HMI fill:#3B2452,color:#fff,stroke:#C084FC
    style OS fill:#123A52,color:#fff,stroke:#38BDF8
    style EXT fill:#1E3A34,color:#fff,stroke:#2DD4BF
Fluxo em tempo real
sequenceDiagram
    autonumber
    participant CAM as 8 câmeras
    participant ADAS as Coral TPU + YOLOv8
    participant HUB as Hub 60 Hz
    participant HMI as Godot 4 / React
    participant BUS as SocketCAN / ESP32
    participant CLOUD as MQTT / Telegram / WebRTC

    CAM->>ADAS: frames 1080p / 360°
    ADAS->>HUB: objetos 3D + distâncias
    BUS->>HUB: RPM, velocidade, TPMS, energia
    HUB->>HMI: WebSocket JSON + Protobuf
    HMI->>BUS: comandos de carroceria e HVAC
    HUB->>CLOUD: telemetria e alertas
    CLOUD->>HUB: clima, geofence, comandos remotos
Camadas do sistema
| Camada | Componentes principais | Onde encontrar |
|---|---|---|
| Apresentação | Godot 4 (cluster/central/AR HUD/RSE), React 19, Three.js, cluster-ui | board/zenith/rootfs_overlay/opt/zenith/hmi/, frontend/, cluster-ui/ |
| Serviços | Hub WebSocket, gRPC, PipeWire, CamillaDSP, DVR, LLM, Telegram | board/zenith/rootfs_overlay/opt/zenith/ |
| Backend | FastAPI, REST, WebSocket, serviços OBD/ADAS/áudio/tema/i18n | backend/app/ |
| Barramentos | SocketCAN, K-Line, I²C, UART, TWAI, PTP | package/zenith-can-bridge/, firmware/esp32/ |
| Sistema | Buildroot, kernel 6.6.58, RAUC, GRUB2, systemd, Weston | configs/, board/zenith/ |
| Dados | SQLite de veículos, settings YAML AES-256-GCM, logbook | zenith_vehicle_db.sqlite, zenith_db_builder.py |
| Qualidade | unittest, pytest, CI GitHub/GitLab, QEMU, HIL | tests/, .github/workflows/ |
🚗 Perfis multi-veículo
O sistema detecta e aplica automaticamente o perfil do veículo: limites de RPM, PIDs OBD/K-Line, calibração de rodas, peso ADAS, TPMS, tema visual e modelo 3D .GLB.
| Veículo | Ano | Motor | Protocolo | TPMS ideal | Perfil |
|---|---|---|---|---|---|
| Land Rover Freelander 1 | 2006 | 2.5L KV6 / 2.0L Td4 | ISO 9141-2 / KWP2000 | 30 PSI | freelander_2006.json |
| Lexus ES 300 | 1998 | 3.0 V6 1MZ-FE | ISO 9141-2 | 32 PSI | lexus_es300_1998.json |
| Land Rover Discovery 3 | 2008 | 2.7 V6 Td5 | CAN / KWP2000 | 33 PSI | catálogo SQLite |
| Toyota Hilux SW4 | 2012 | 3.0 D-4D | CAN | 30 PSI | catálogo SQLite |
| Toyota Corolla | 2018 | 2.0 Dynamic Force | CAN | 32 PSI | catálogo SQLite |
| Volkswagen Golf GTI | 2016 | 2.0 TSI EA888 | CAN | 35 PSI | catálogo SQLite |
| +157.358 veículos | 1980–2026 | — | OBD-II / CAN / K-Line | por modelo | zenith_vehicle_db.sqlite |
ℹ️ NotaO catálogo global é gerado offline por
zenith_db_builder.pya partir de NHTSA, OpenDBC, OBDb e enriquecimento com cache. Durante a condução, nenhuma consulta à internet é necessária.
🧰 Stack tecnológica
| Domínio | Tecnologias |
|---|---|
| Sistema embarcado | Buildroot, Linux 6.6.58, systemd, Weston/Wayland, DRM/KMS, SquashFS, GRUB2, RAUC |
| Interface | Godot Engine 4, GDScript, shaders GLSL, React 19, TypeScript, Vite, Three.js, MapLibre GL JS, Lucide |
| Backend & IA | Python 3.12+, FastAPI, Pydantic, WebSocket, gRPC, Protobuf, llama.cpp (Qwen2.5-1.5B), whisper.cpp, Vosk, Piper ONNX, OpenCV, YOLOv8, Coral TPU |
| Áudio & vídeo | PipeWire, WirePlumber, CamillaDSP, LADSPA, ALSA, GStreamer, VA-API, QuickSync, V4L2, DMA-BUF |
| Hardware | ESP32 FreeRTOS, TWAI/CAN, K-Line, I²C, MCP23017, PCA9685, INA226, VEML7700, ATECC608 |
| Dados & Mapas | SQLite FTS5, Valhalla (pyvalhalla), Osmium, MBTiles MVT, YAML, AES-256-GCM, CSV, MDF/NHTSA, OpenDBC |
| Infra & qualidade | Docker, QEMU, K3s, GitHub Actions, GitLab CI, unittest, pytest, HIL vcan0 |
📦 Estrutura do repositório
CarPC/
├── .github/workflows/        CI GitHub Actions (build, lint, testes)
├── .gitlab-ci.yml            Pipeline GitLab (lint, C++, imagem Buildroot)
├── backend/                  FastAPI, REST/WebSocket, IA/Voz, MapLibre/Valhalla e testes
├── board/zenith/             kernel, rootfs overlay, ESP32, HMI Godot, RAUC
├── cluster-ui/               Cluster digital React 1920×720 (5 layouts + ADAS SVG)
├── configs/                  defconfig Buildroot do Zenith AutoOS
├── data/                     Mapas offline (osm_vector.mbtiles, valhalla_tiles, places.sqlite, glyphs) e RAG
├── demo/                     Bootstrap de modelos GGUF/STT/TTS e construtor de mapas 3D offline
├── docker/                   Builder, flash-chroot e empacotamento
├── docs/                     33 guias técnicos + hardware + assets
├── emulator/                 Emulador QEMU x86_64
├── firmware/esp32/           Firmware C++ do gateway veicular
├── frontend/                 Central multimídia React/Three.js, Mapa 3D MapLibre & Copiloto Voz/LLM
├── godot_adas/               Cliente Godot standalone ADAS 360°
├── models/                   Modelos locais Qwen2.5-1.5B GGUF, Whisper, Vosk PT-BR e Piper ONNX
├── package/                  Pacotes Buildroot (ANC, DSP, CAN, vídeo)
├── profiles/                 Perfis JSON por veículo
├── proto/                    Contratos Protobuf
├── sdk/                      SDK de plugins isolados
├── simulator/                DevTools God Mode (HTML) & janelas multi-display
├── tests/                    Suítes unittest (embedded, 120–138, DB)
├── tools/                    Executáveis locais (llama.cpp, whisper.cpp, piper) e utilitários
├── ZenithAutoOS/             Projeto Godot das fases 120–151
├── zenith_vehicle_db.sqlite  Catálogo offline com 157.358+ veículos
├── ZENITH_AUTOOS_DESIGN_SYSTEM.md
└── README.md
⚡ Começando
📋 Pré-requisitos
| Ferramenta | Versão | Para quê |
|---|---|---|
| Python | 3.12+ | Backend, simulador, testes e ETL |
| Node.js | 20+ | Frontend (React/Vite) e cluster |
| Git | 2.40+ | Clonar e versionar |
| Docker | 24+ | Build Buildroot e CI local |
| Godot 4 | 4.3+ | HMI embarcada e cliente ADAS (opcional) |
| QEMU | 8+ | Emulação x86_64 (opcional) |
git clone https://github.com/lelebrr/CarPC.git
cd CarPC
🧪 1. Simulador / demo (sem hardware)
O modo demo baixa os modelos reais (Qwen2.5-1.5B, Whisper, Vosk, Piper), compila o Mapa 3D OSM + Valhalla offline e sobe 4 displays sincronizados + DevTools.
# Linux / macOS
./setup_demo.sh

# Windows (PowerShell)
.\setup_demo.bat

# Compilar mapa 3D offline OSM + roteamento Valhalla + geocoder FTS5 + glifos
python demo/build_offline_maps.py

# Validar o plano de janelas antes de abrir
python start_demo.py --dry-run

# Iniciar cluster + central + RSE esquerdo/direito + DevTools
python start_demo.py

# DevTools God Mode
# http://localhost:8000/devtools
🌐 2. Desenvolvimento web
# Terminal 1 — backend FastAPI
cd backend
.\.venv\Scripts\uvicorn app.main:app --host 127.0.0.1 --port 8000

# Terminal 2 — central multimídia
cd frontend
npm run dev -- --host 127.0.0.1 --port 5173

# Terminal 3 — cluster 1920×720
cd cluster-ui
npm run dev -- --host 127.0.0.1 --port 5174| Serviço | URL |
|---|---|
| Central multimídia | http://127.0.0.1:5173 |
| Cluster digital | http://127.0.0.1:5174 |
| API FastAPI / docs interativas | http://127.0.0.1:8000/docs |
| DevTools (modo demo) | http://127.0.0.1:8000/devtools |
🏗️ 3. Build embarcado
# Build completo versionado (host Linux + Docker ou Buildroot nativo)
./docker/flash-chroot.sh build 11.0.0

# Saídas em images/
#   zenith_autoos_v11.0.0.img (+ .sha256)
#   disk.qcow2 (pronto para o emulador)
✅ 4. Testes
# Núcleo embarcado: telemetria, energia, DSP, Protobuf, HSM,
# LLM, sandbox, simulador, i18n, settings AES-256-GCM e boot DAG
python -m unittest -v tests.test_zenith_embedded

# Fases 120–138: segurança, retrofit 360°, DTC PT-BR,
# logbook CSV, OpenAuto, Telegram e garagem Wi-Fi
python -m unittest -v tests.test_zenith_fases_120_138

# ETL offline, cache anti-duplicação, MDF NHTSA e SQLite
python -m unittest -v tests.test_zenith_db_builder

# API REST FastAPI
cd backend
.\.venv\Scripts\python.exe -m pytest tests/test_api.py -v
🖥️ 5. Emulador QEMU
./emulator/run_emulator.sh📌 ImportanteO build embarcado requer Linux (ou WSL2) e Docker. O simulador, o frontend e os testes rodam em Windows, Linux e macOS.
🧪 Testes & CI
| Suíte | Cobertura | Arquivo |
|---|---|---|
| Embedded | Fases 21–118: energia, DSP, Protobuf, HSM, LLM, sandbox, i18n, settings e boot DAG | tests/test_zenith_embedded.py |
| Fases 120–138 | 19 funcionalidades de segurança, retrofit, diagnóstico e conectividade | tests/test_zenith_fases_120_138.py |
| ETL / Banco | NHTSA, cache, anti-duplicação e integração SQLite | tests/test_zenith_db_builder.py |
| API | Endpoints REST, perfis, OBD, hardware, tema, features, IA/Voz & Mapa 3D offline | backend/tests/test_api.py |
| HIL | Rede fantasma vcan0, 0–120 km/h e diagnóstico UDS |
board/zenith/rootfs_overlay/opt/zenith/hil/ |
O pipeline .github/workflows/zenith-ci.yml compila os motores C/C++ (ANC, DSP, CAN, vídeo), valida scripts Python/Bash/YAML/JSON e executa as suítes de teste.
📚 Documentação
A documentação completa está em docs/README.md, com 33 guias organizados por trilha, diagramas Mermaid, tabelas de pinagem, APIs e receitas de bancada.
| Categoria | Documentos em destaque |
|---|---|
| Arquitetura & embedded | 01 — Arquitetura · 08 — Buildroot/Kernel · 10 — OTA A/B · 19 — CAN/gRPC |
| Hardware & energia | 02 — Elétrica/ESP32 · 16 — Energia · Hardware v2.0 |
| Áudio & vídeo | 03 — DSP 6ch · 09 — DVR · 15 — DSP competição · 17 — DRM/KMS |
| HMI & design | 11 — Multi-screen · 21 — Temas · 27 — Branding · Design System |
| ADAS, IA & Mapa 3D | 07 — ADAS 360° · 13 — Fusão/ANC · 23 — LLM/SDK · 29 — Segurança ADAS · 33 — LLM Qwen2.5, Voz, Visores & MapLibre 3D Offline |
| Conectividade & API | 05 — API/IPC · 12 — Rede/Segurança · 32 — CarPlay/Telegram |
| Dados & ferramentas | 24 — Simulador · 28 — Banco de veículos · 35 — Relatório 120–151 · 36 — SDK |
🗺️ Roadmap & fases
timeline
    title 151 fases do Zenith AutoOS
    section Base & HMI · 1–20
        Buildroot, kernel, ESP32, OBD-II, áudio, câmeras
    section ADAS & DSP · 21–40
        Coral TPU, fusão EKF, ANC, AR HUD, DSP 6ch
    section Energia & Vídeo · 41–60
        ULP, INA226, UPS, solar, DRM/KMS, RSE, 3D LUT
    section Conectividade & OTA · 61–80
        Bluetooth, SocketCAN, gRPC, mDNS, HIL, PTP, OTA
    section Inteligência & Tema · 81–100
        V2X, HSM, K3s, digital twin, temas, 60 FPS
    section IA & Globalização · 101–119
        LLM, SDK, i18n, settings, banco de veículos
    section Veículo & Conectividade · 120–151
segurança ADAS, retrofit 360°, DTC, CarPlay, garagem- ✅ 1–119 — núcleo embarcado, HMI, ADAS, áudio, energia, vídeo e OTA.
- ✅ 120–138 — segurança ativa, retrofit 360°, inteligência de viagem e conectividade.
- ✅ 139–151 — infraestrutura Godot, notificações, TripLogger, geofence, caixa-preta e conveniência.
- 🔭 Próximos passos — validação em veículo real, homologação ANATEL/INMETRO e expansão do catálogo.
🔐 Segurança & privacidade
- Nenhum segredo no código: configurações sensíveis usam
.env/YAML criptografado. - HSM ATECC608 com ECC P-256 para chaves e PaaK.
- OTA A/B com assinatura, deltas e rollback automático via GRUB2.
- Firewall
nftables, IDS Bluetooth e WireGuard para acesso remoto. - Sandbox de plugins com LXC/chroot, UID
nobodye limites de CPU/memória. - LGPD: dados de viagem, câmeras e biometria ficam no veículo por padrão.
⚠️ AtençãoEste projeto envolve 12 V, alta corrente, airbags, freios e direção. Instalações elétricas devem ser feitas por profissional qualificado. Não use funções de assistência como substituto da atenção do motorista.
🤝 Contribuindo
Contribuições são bem-vindas! Leia o guia de contribuição e abra uma issue descrevendo o hardware, a fase e o comportamento esperado.
- Faça um fork e crie uma branch:
git checkout -b feat/minha-feature. - Mantenha o padrão dos commits:
feat:,fix:,docs:,test:,refactor:. - Rode os testes e o lint antes do PR.
- Atualize a documentação e os diagramas Mermaid quando necessário.
📄 Licença
Este é um projeto pessoal de pesquisa e desenvolvimento automotivo. Nenhuma licença de código aberto foi formalizada até o momento; entre em contato com o autor antes de reutilizar o código comercialmente.
Zenith AutoOS 11.0 · Novembro de 2026 · Feito com ❤️ no Brasil
📚 Explorar a documentação · 🖼️ Ver galeria · 🐛 Reportar issue