
20 — V2X SPaT, Pothole Detection, HSM ATECC608, Bio-Feedback, Topo Energy, HVAC, K3s, Tribologia, Gêmeo 3D & Boot DAG (Fases 81–90)
Este documento cobre as camadas finais de inteligência conectada V2X, preparação preditiva de chassi, segurança criptográfica em silício, fisiologia embarcada, otimização energética topográfica, cluster Kubernetes distribuído, tribologia de lubrificante, Gêmeo Digital 3D WebGL/WebRTC e o Monolito de Inicialização DAG das Fases 81 a 90 do Zenith AutoOS.






🏠 README · 📚 Documentação · ⬅️ 19 · CAN/gRPC · 21 · Temas ➡️
📑 Neste guia — 11 seções · ~7 min de leitura
- 🗺️ Visão geral em diagrama
- 1. V2X (Vehicle-to-Everything) & Semáforo Inteligente SPaT/GLOSA (Fase 81)
- 2. Leitura de Terreno & Preparação Preditiva Pothole Detection (Fase 82)
- 3. Hardware Security Module (HSM ATECC608) & Criptografia Automotiva (Fase 83)
- 4. Wearables BLE GATT & Bio-Feedback Fisiológico (Fase 84)
- 5. Roteamento Energético Topográfico via Altimetria SRTM 3D (Fase 85)
- 6. Microclima Dinâmico & Difusores Motorizados (Fase 86)
- 7. Cluster Kubernetes Automotivo Distribuído K3s (Fase 87)
- 8. Tribologia Computacional & Degradação Molecular de Óleo (Fase 88)
- 9. Gêmeo Digital Holístico 3D na Nuvem (WebRTC + Three.js/GLB) (Fase 89)
- 10. O Monolito de Inicialização & DAG State Machine (< 3.5s) (Fase 90)
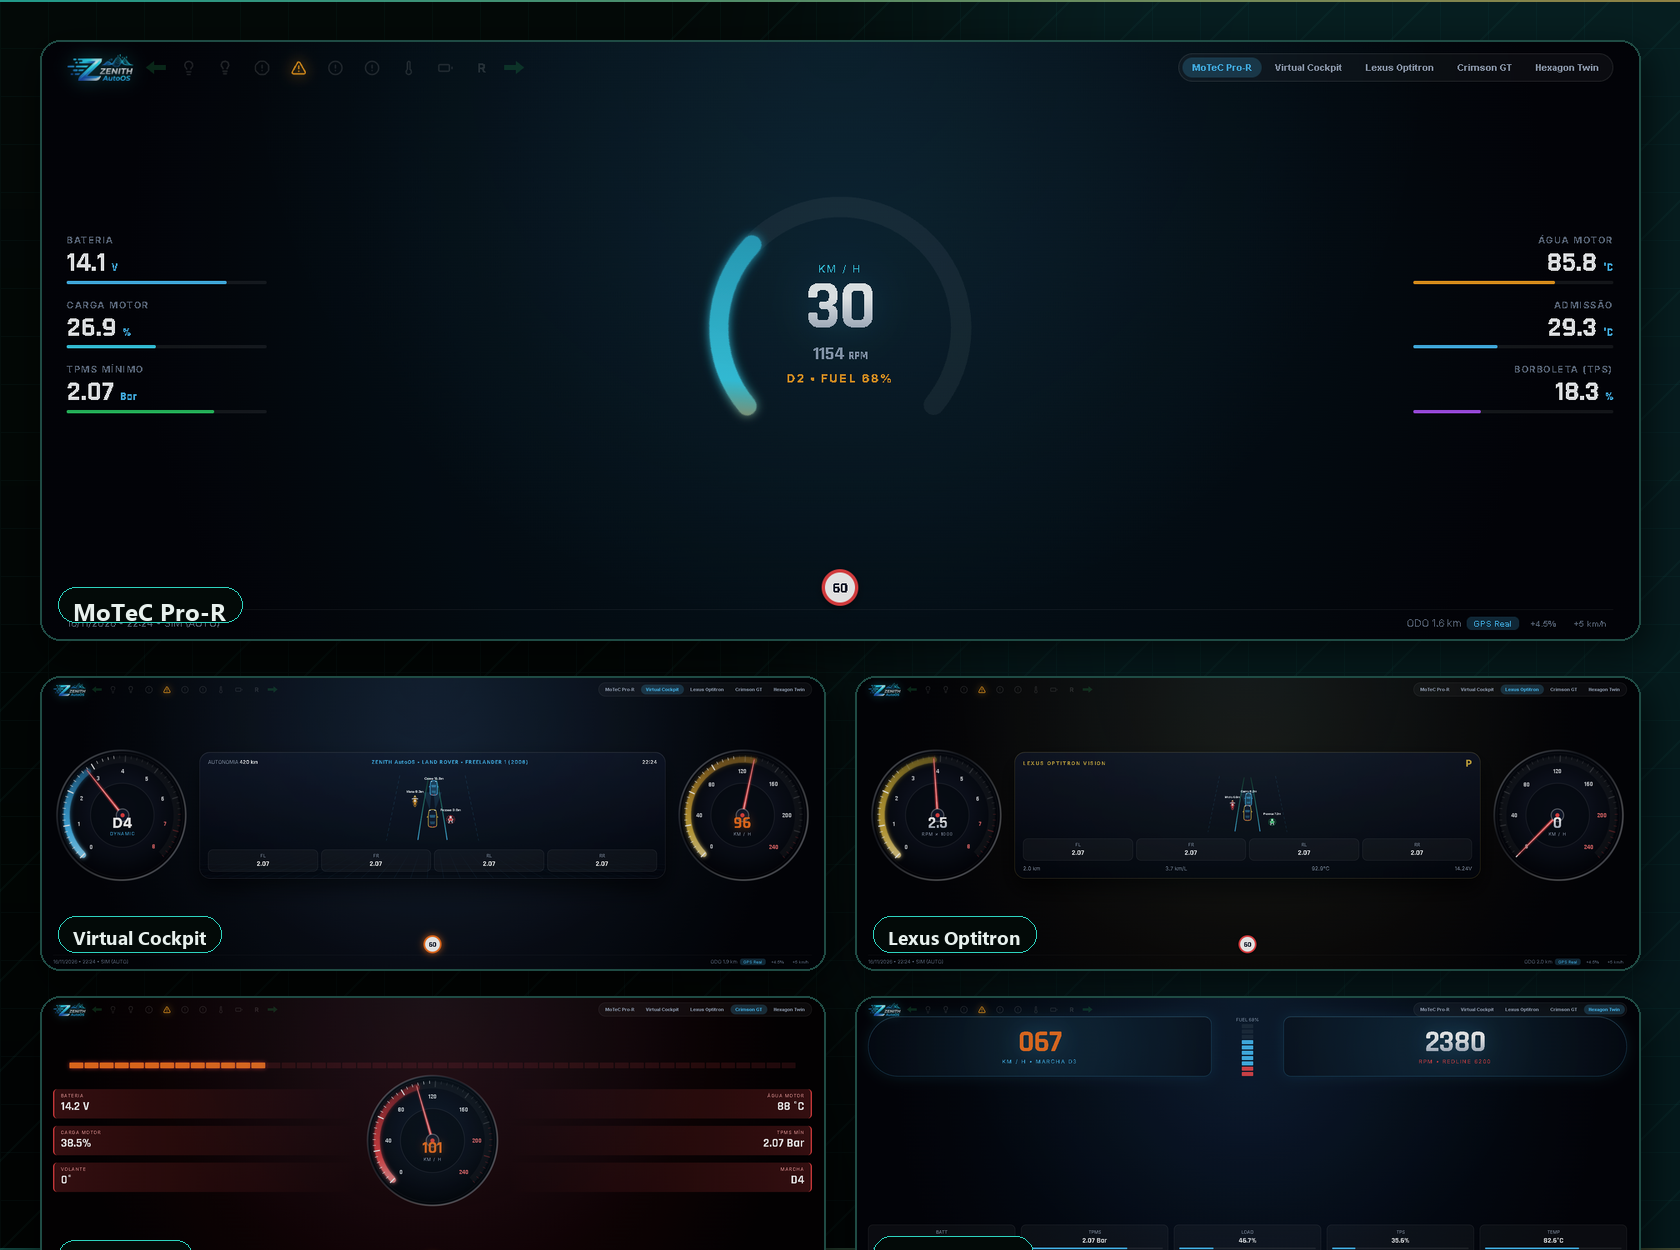
Fases 81–90: V2X/GLOSA, HSM, topo energia, K3s, tribologia e boot DAG.
🗺️ Visão geral em diagrama
flowchart TB
    V2X["V2X SPaT / GLOSA"] --> HUB["Hub 60 Hz"]
    POT["Pothole Detection"] --> HUB
    HSM["HSM ATECC608"] --> SEC["Segurança / PaaK"]
    BIO["Bio-feedback BLE"] --> HUB
    TOPO["SRTM Topo Energy"] --> HUB
    HVAC["HVAC inteligente"] --> HUB
    K3S["K3s cluster"] --> OFF["Offload de vídeo"]
    OIL["Tribologia de óleo"] --> HUB
    TWIN["Gêmeo 3D"] --> CLOUD["WebRTC"]
    DAG["Boot DAG < 3,5 s"] --> HUB

    style HUB fill:#0A5C36,color:#fff,stroke:#C8A951
    style HSM fill:#334155,color:#fff,stroke:#94A3B8
    style K3S fill:#FFC61C,color:#111,stroke:#FDE68A
Como ler: o diagrama resume o fluxo principal deste guia; os detalhes, pinagens, endpoints e trechos de código aparecem nas seções abaixo.
1. V2X (Vehicle-to-Everything) & Semáforo Inteligente SPaT/GLOSA (Fase 81)
- Daemon (zenith_v2x_its.py + zenith-v2x.service):
- Recebe mensagens SPaT (Signal Phase and Timing) V2I municipais (DSRC / LTE-V / UDP
:15100), calcula a velocidade recomendada GLOSA (Green Light Optimal Speed Advisory) e o cronômetro regressivo do semáforo. - Coordena o Start-Stop suave via ESP32: mantém parada automática quando o sinal vermelho tiver
>= 8.0 srestantes e enviaCMD:START_STOP_RESTARTquando faltarem<= 2.0 spara o verde. - AR_HUD.gd projeta o cronômetro do semáforo e a velocidade GLOSA diretamente no para-brisa.
- Recebe mensagens SPaT (Signal Phase and Timing) V2I municipais (DSRC / LTE-V / UDP
2. Leitura de Terreno & Preparação Preditiva Pothole Detection (Fase 82)
- Pipeline TPU & Pré-Impacto (adas_radar.py):
- Estende
CLASS_SPECcom as classes80: Buraco,81: Valetae82: Lombada. - A função
compute_terrain_impact_alertcruza a distância longitudinal com a velocidade real do SocketCAN e o eixo das rodas (wheel_track_half_m = 0.78 m), classificandoRoda Direita,Roda EsquerdaouEixo Dianteiro. - Na janela de
200–550 ms(~500 ms) antes do impacto, aciona o pré-tensor elétrico do cinto via PWM no ESP32 ({"cmd":"pretensioner","side":...,"duty_pct":85,"duration_ms":450}nos canais10..11doPCA9685) e exibe"Impacto Iminente - Roda Direita/Esquerda"em ClusterWindow.gd e AR_HUD.gd.
- Estende
3. Hardware Security Module (HSM ATECC608) & Criptografia Automotiva (Fase 83)
- Silício Seguro & Verificação ECC P-256 (zenith_hsm_crypto.py + firmware.ino):
HsmEccCommandSignerassina comandos críticos (trunk,door_unlock,immobilizer) com ECDSA NIST P-256 (secp256r1) + SHA-256, Nonce monotônico anti-replay e janela temporal estrita.- No ESP32, o barramento I2C aciona o crypto-chip ATECC608 (
0x60) (verifyHsmCommandAuth) antes de liberar relés físicos (EVENT:HSM_REJECTEDcaso assinatura ou nonce falhem).
4. Wearables BLE GATT & Bio-Feedback Fisiológico (Fase 84)
- Serviço GATT
0x180D/0x2A37(zenith_biofeedback.py + zenith-biofeedback.service):- Decodifica pacotes BLE SIG Heart Rate Measurement (
parse_ble_hrm_payload, suporte 8-bit/16-bit + intervalos RR) de relógios Apple Watch / Garmin. - Se a frequência cardíaca passar de
110 BPMde forma sustentada no trânsito lento (< 15 km/h), dispara resposta fisiológica automática: reduz o A/C em-2 °C, atenua o subwoofer em-3.0 dBvia CamillaDSP e altera as zonas RGB doPCA9685para Azul Claro calmante (#38BDF8).
- Decodifica pacotes BLE SIG Heart Rate Measurement (
5. Roteamento Energético Topográfico via Altimetria SRTM 3D (Fase 85)
- Planejador (zenith_topo_energy.py + zenith-topo-energy.service):
- Lê matrizes binárias de elevação SRTM
.hgt(parse_srtm_hgt_sample) cruzadas com a rota GPS e calcula o saldo gravitacional potencial (m * g * dh) e Wh recuperáveis em descidas de serra (plan_topographic_energy). - Quando há grande recuperação prevista à frente (descida longa pós-subida), libera estratégia
PREEMPT_DISCHARGE_CLIMBpara poupar torque mecânico do alternador nas subidas.
- Lê matrizes binárias de elevação SRTM
6. Microclima Dinâmico & Difusores Motorizados (Fase 86)
- Controle de Servos HVAC (zenith_smart_hvac.py + zenith-smart-hvac.service):
- Cruza ocupação por câmera interna/DMS e sensor de peso do banco (
GPIO 34). - Quando o motorista dirige sozinho (
driver_present=True, passenger_occupied=False, rear_occupants=0), envia{"cmd":"hvac_vents","driver_pct":100,"passenger_pct":0,"rear_pct":0}para os canais servo12..14doPCA9685 (0x40)no ESP32, fechando fisicamente as aletas do passageiro e traseira.
- Cruza ocupação por câmera interna/DMS e sensor de peso do banco (
7. Cluster Kubernetes Automotivo Distribuído K3s (Fase 87)
- Manifestos & Scheduler Térmico (board/zenith/k3s/, zenith_k3s_scheduler.py, zenith-k3s-scheduler.service):
- Configura o Dell OptiPlex como Master (
optiplex-master) e os dois Raspberry Pis dos encostos como Worker Nodes (rpi-rear-1,rpi-rear-2). - Se a GPU/CPU do OptiPlex atingir
>= 80.0 °C, o controlador aplicakubectl patchno Deploymentzenith-rse-transcoder, migrando o processamento de vídeo traseiro em tempo real pararpi-rear-1(retornando em<= 72.0 °C).
- Configura o Dell OptiPlex como Master (
8. Tribologia Computacional & Degradação Molecular de Óleo (Fase 88)
- Motor Preditivo (zenith_oil_tribology.py + zenith-oil-tribology.service):
- Persiste estado contínuo em SQLite WAL (
/data/ml/zenith_oil_tribology.db). - Pondera partidas a frio (
< 35 °C), ciclos de cisalhamento acima de6000 RPM, estresse térmico (> 102 °C), carga MAP e cinética térmica de Arrhenius, exibindo no painel ClusterWindow.gd a vida útil exata (ex:ÓLEO 5W-40: 34.2%).
- Persiste estado contínuo em SQLite WAL (
9. Gêmeo Digital Holístico 3D na Nuvem (WebRTC + Three.js/GLB) (Fase 89)
- Servidor & Interface WebGL 60 FPS (zenith_webrtc_twin.py & static/index.html):
- Transmite telemetria no WebRTC
DataChannela 60 FPS (16 ms) com medição deRTT msem tempo real, stream de vídeo das câmeras de sentinela e assinatura ECC (Fase 83) para comandos remotos. - Renderiza em Three.js / WebGL o modelo 3D
/models/*.glb(com malha articulada embarcada de fallback offline): as rodas dianteiras esterçam exatamente no ângulo do encoder do volante (hardware.steering_angle_deg), giram na velocidade real da via e exibem nuvem LiDAR, buracos, V2X e vida útil do óleo no navegador do celular.
- Transmite telemetria no WebRTC
10. O Monolito de Inicialização & DAG State Machine (< 3.5s) (Fase 90)
- Orquestrador DAG (zenith_boot_dag.py + zenith-boot-dag.service + grub.cfg):
- Modela todo o boot como um Grafo Acíclico Direcionado (DAG) validado por ordenação topológica de Kahn e com orçamento crítico total
<= 3500 ms:(esp32_relays | settings_nvme_decrypt <10ms) -> kernel_can_ptp -> (drm_weston | pipewire_bitperfect_dsp | coral_tpu_tensors | socketcan_grpc_protobuf) -> (hsm_attestation | mdns_k3s_mesh) -> godot_hmi_ready. - Inclui na Fase 118 o nó
settings_nvme_decrypt(budget_ms: 10.0,_probe_settings_nvme()) para descriptografar/data/config/zenith_settings.yamlantes da subida dos módulos consumidores (active_phases: 118). - Ao concluir todas as ramificações em paralelo, dispara
clean_flash_triggered = truee ZenithMaster.gd executa o flash limpo de tomada de controle total do veículo.
- Modela todo o boot como um Grafo Acíclico Direcionado (DAG) validado por ordenação topológica de Kahn e com orçamento crítico total
⬅️ 19 · CAN/gRPC · ⬆️ Topo · 📚 Índice · 21 · Temas ➡️
Zenith AutoOS 11.0 · Documentação técnica · Novembro de 2026 · README principal