
01 — Arquitetura Geral & Perfis Dual-Vehicle (Zenith AutoOS)
Este documento descreve a arquitetura completa do Zenith AutoOS, integrando o Sistema Operacional Linux Embarcado via Buildroot (Fases 1–119), o Emulador QEMU / CI Monolith, o Simulador Multi-Janela / DevTools e os perfis independentes por veículo.








🏠 README · 📚 Documentação · 02 · Elétrica/ESP32 ➡️
📑 Neste guia — 5 seções · ~10 min de leitura
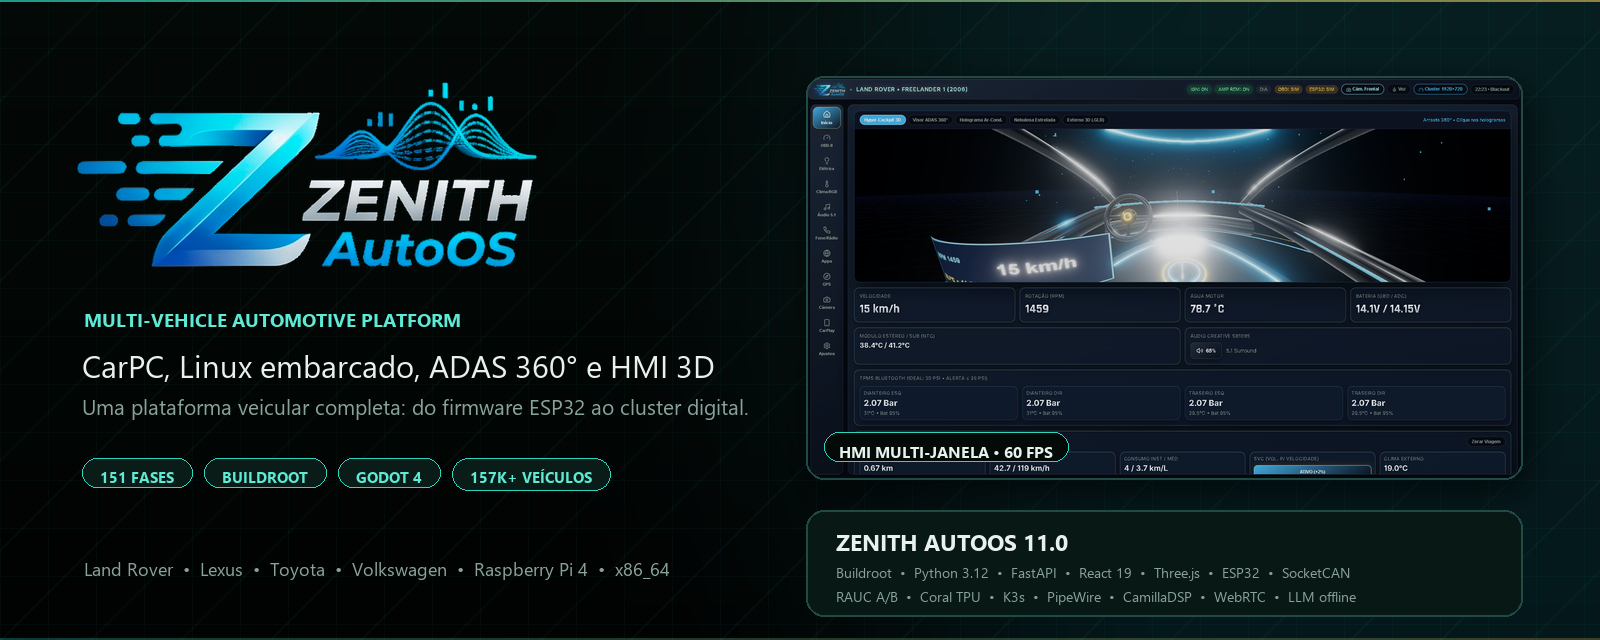
Visão geral: HMI multi-screen, serviços embarcados, gateway ESP32 e integrações em nuvem.
🗺️ Visão geral em diagrama
flowchart TB
    subgraph HMI["HMI multi-screen · 60 FPS"]
        CL["Cluster 1920×720"]
        CE["Central 1920×1080"]
        HUD["AR-HUD 1280×720"]
        RSE["RSE 2× 1280×720"]
    end

    subgraph OS["Zenith AutoOS · Buildroot"]
        HUB["Hub WebSocket 60 Hz"]
        GRPC["gRPC / Protobuf :50051"]
        CAN["SocketCAN / K-Line"]
        ADAS["ADAS 360° + Coral TPU"]
        DSP["PipeWire + CamillaDSP"]
        PWR["Energia INA226 + ULP"]
    end

    ESP["ESP32 FreeRTOS<br/>TWAI + ULP + HSM"]
    CAR["Veículo 12 V<br/>Freelander · Lexus"]
    CLOUD["MQTT · Telegram<br/>WebRTC · OTA"]

    CL <--> HUB
    CE <--> HUB
    HUD <--> HUB
    RSE <--> HUB
    HUB <--> GRPC
    GRPC <--> CAN
    CAN <--> ESP
    ESP <--> CAR
    HUB <--> ADAS
    HUB <--> DSP
    HUB <--> PWR
    HUB <--> CLOUD

    style HMI fill:#0A5C36,color:#fff,stroke:#C8A951
    style OS fill:#123A52,color:#fff,stroke:#38BDF8
    style CAR fill:#4A2B12,color:#fff,stroke:#F59E0B
    style CLOUD fill:#1E3A34,color:#fff,stroke:#2DD4BF
Como ler: o diagrama resume o fluxo principal deste guia; os detalhes, pinagens, endpoints e trechos de código aparecem nas seções abaixo.
1. Visão Geral das Camadas (Sistema Embarcado Buildroot — 119 Fases)
+---------------------------------------------------------------------------------------+
| CAMADA DE APRESENTAÇÃO MULTI-SCREEN PIXEL-PERFECT (Weston scale=1 + Godot 4 Shaders)  |
|  - HDMI-A-1 (1920x720): ClusterWindow.gd (Velocímetro, Tell-tales, Tribologia, Radar) |
|  - HDMI-A-2 (1920x1080): CentralWindow.gd (OSM, RTA 3D, EnergyFlow, Ativadores UDS)   |
|  - HDMI-A-3 (1280x720 Transp.) & DP-1 (CVBS): AR_HUD.gd (V2X SPaT/Pothole) & RSE      |
+----------------------------------------+----------------------------------------------+
                                         | ws://127.0.0.1:8765 (JSON) + :8766 (Protobuf)
+----------------------------------------v----------------------------------------------+
| SERVIÇOS DE SISTEMA (Boot DAG <3.5s + K3s Cluster + RAUC A/B Deltas + Watchdog 3s)    |
|  - Barramentos & IPC: zenith_can_bridge (BPF SocketCAN/K-Line) + gRPC Hub (:50051)    |
|  - Vídeo Zero-Copy & DVR: zenith_dmabuf_gl + zenith_frame_sync + GStreamer HEVC 15Mbps|
|  - Hub ADAS 360° (Pothole 500ms) + Sensor Fusion EKF + PTP IEEE 1588 + V2X SPaT/LoRa  |
|  - Áudio Hi-End: FIR 4096 taps + Auto-EQ REW/UMIK-1 + Fletcher-Munson + Exciter/ASD   |
|  - Energia & Clima: INA226 + Topo SRTM + Difusores HVAC + Bio-Feedback BLE + Óleo AI  |
|  - Segurança & Remoto: HSM ATECC608 ECC + ECU Flasher UDS + WebRTC Twin 3D (Three.js) |
|  - Cognição & Ecossistema: LLM NCM (llama.cpp) + SDK Sandbox (.pck) + HomeLink CC1101 |
|  - Globalização, Settings & Catálogo Offline (Fases 117–119): i18n RTL + zenith_settings.yaml AES-GCM + SQLite |
+----------------------------------------+----------------------------------------------+
                                         | /dev/ttyUSB0 @ 2.000.000 baud (Protobuf+CRC32)
+----------------------------------------v----------------------------------------------+
| FIRMWARE ESP32 MASTER GATEWAY FREERTOS DUAL-CORE (firmware.ino + ulp_battery.S)       |
|  - Core 0: Driver Nativo TWAI (CAN 500kbps) | Core 1: UART K-Line / I2C / SWC / ISR   |
|  - Dashboard OLED SSD1306 Fail-Safe (>1.5s sem Heartbeat) + HSM ATECC608 (0x60)       |
|  - ULP Deep Sleep 10s (<11.9V) | Supercap UPS | Pré-Tensores & Difusores PCA9685     |
+---------------------------------------------------------------------------------------+
2. Mapa Completo de Serviços Systemd (Fases 1–119)
Serviço (systemd) |
Script / Binário | Canal / Porta / Socket | Função |
|---|---|---|---|
seatd.service |
/usr/bin/seatd -g seat |
/run/seatd.sock |
Acesso DRM/Input sem PAM |
dbus-broker.service |
/usr/bin/dbus-broker-launch |
/run/dbus/system_bus_socket |
Barramento D-Bus alta prioridade (Nice=-15, RR 55) |
weston.service |
/usr/bin/weston |
/run/user/1000/wayland-0 |
Compositor Dual-Screen HDMI-A-1 + HDMI-A-2 |
zenith-firewall.service |
nft -f /etc/nftables.conf |
Kernel Netfilter | Bloqueia portas administrativas no Hotspot/LTE |
zenith-ids.service |
zenith_ids.py |
BlueZ logs + /run/zenith/esp32_cmd.sock |
Bloqueio MAC Bluetooth + auditoria serial |
zenith-pipewire.service |
/usr/bin/pipewire |
/run/user/1000/pipewire-0 |
Áudio travado em 48000 Hz |
zenith-wireplumber.service |
/usr/bin/wireplumber |
PipeWire SPA | Regras Sound Blaster X-Fi + BlueZ A2DP/HFP |
zenith-dsp.service |
start-dsp.sh + camilladsp |
hw:Loopback -> X-Fi (:1234) |
DSP 6 canais + WatchdogSec=10 |
zenith-v4l2-splitter.service |
zenith_v4l2_splitter.sh |
/dev/video10..13 |
Copia zero-copy video0/video7 |
zenith-adas.service |
adas_radar.py |
ws://127.0.0.1:8765, hub_ingest.sock |
Hub 60Hz + Coral TPU + WatchdogSec=10 |
zenith-telemetry.service |
zenith_telemetry.py |
/dev/rfcomm0 -> hub_ingest.sock |
OBD-II 15Hz (ELM327) |
zenith-bt-manager.service |
zenith_bt_manager.py |
BlueZ D-Bus -> bt_mgr.sock |
Multiponto Always-On (threads isoladas) + Auto-Power/Trust |
zenith-bt-agent.service |
zenith_bluetooth_agent.py |
BlueZ D-Bus / OBEX BIP -> bt_cmd.sock |
Auto-Pair + AVRCP 1.6 Base64 Art + SWC Reverso |
zenith-ble-rgb.service |
zenith_ble_rgb.py |
Bleak / esp32_cmd.sock -> rgb_cmd.sock |
Fitas LED ELK-BLEDOM + Redline + Music Sync + Espelho 3D |
zenith-call.service |
zenith_call_manager.py |
call_cmd.sock <-> CamillaDSP + ESP32 |
Chamadas HFP + WebRTC AEC + redução A/C + mute música |
zenith-tpms.service |
zenith_tpms_ble.py |
Bleak Passivo / tpms_ingest.sock |
Scanner TPMS BLE 4 rodas + alarmes no Cluster |
zenith-bt-watchdog.service |
zenith_bluetooth_watchdog.sh |
hcitool + dbus + uhubctl |
Watchdog HCI0 (>5s) + reset USB 5V 500ms + resume |
zenith-rse.service |
zenith_multiseat_rse.py |
rse_cmd.sock -> zenith.rse.virtual_splitter |
Encostos HDMI-A-3 VAAPI + Dual A2DP fones independentes |
zenith-dvr.service |
zenith_dvr.py |
/data/dvr/{front,rear}/*.mp4 |
Gravação VAAPI H.264 (3 min, 50GB) |
zenith-voice.service |
zenith_voice_agent.py |
pw-record -> Whisper.cpp/Vosk -> espeak |
Assistente de voz offline multilíngue + hot-swap gRPC via /run/zenith/voice_cmd.sock (Fases 13 & 117) |
zenith-gps-nav.service |
zenith_gps_nav.py |
gpsd:2947 -> /run/zenith/nav_map.png |
GPS + renderizador de mapas offline |
zenith-hotspot.service |
zenith_hotspot.sh |
wlan0 (192.168.50.1/24) |
AP Car_Hotspot (hostapd + dnsmasq) |
zenith-wardriving.service |
wardriving_logger.py |
wlan1 monitor -> wardriving.db |
Coleta Wi-Fi + GPS em SQLite |
zenith-dms.service |
zenith_dms.py |
/dev/video8 -> hub_ingest.sock |
EAR sonolência + gestos mão direita |
zenith-health.service |
zenith_health_monitor.py |
v4l2-ctl, smartctl, i2cset, uhubctl |
Self-healing USB/câmeras + proteção 85°C |
zenith-mqtt.service |
zenith_mqtt_bridge.py |
Broker MQTT TLS :8883 |
Telemetria nuvem + portão < 50m |
zenith-power.service |
zenith_power_daemon.py |
/dev/ttyUSB0 <-> esp32_cmd.sock |
Safe Shutdown + UPS <10ms + ULP <11.9V + WatchdogSec=10 |
zenith-power-meter.service |
zenith_power_meter.py |
I2C INA226 0x41..0x44 -> hub |
Coulomb Counting (PC/Áudio/Cam/Alt) @ 10 Hz |
zenith-governor.service |
zenith_thermal_governor.py |
intel_pstate / RAPL sysfs |
TDP dinâmico (10W trânsito / 65W rodovia) |
zenith-battery-ai.service |
zenith_battery_ai.py |
SQLite SoH + CamillaDSP + ESP32 | Predição bateria fria + corte Sub auto SoH<=40% |
zenith-video-sync.service |
/usr/bin/zenith_frame_sync |
/dev/shm/zenith_genlock_frame |
Software Genlock multi-câmera (skew <= 8ms) |
zenith-dmabuf.service |
/usr/bin/zenith_dmabuf_gl |
/dev/shm/zenith_dmabuf_meta |
Captura Zero-Copy VIDIOC_EXPBUF (<15ms) |
zenith-fusion.service |
zenith_sensor_fusion.py |
RPLIDAR + mmWave -> hub_ingest.sock |
Fusão EKF LiDAR/mmWave + Nuvem 3D |
zenith-profiles.service |
zenith_profile_manager.py |
profile_cmd.sock <-> CamillaDSP :1234 |
Perfis biométricos (banco, RGB, Sweet Spot) |
zenith-track.service |
zenith_imu_track.py |
/dev/i2c-* IMU 100Hz -> trackday/*.csv |
Friction Circle G-G, Lap Timer & freio V2V |
zenith-prognostics.service |
zenith_prognostics.py |
SQLite WAL + Isolation Forest | Edge ML Preditivo (bateria CCA/alternador) |
zenith-v2v.service |
zenith_mesh_radio.py |
SX1276 /dev/spidev0.0 915MHz |
Rede mesh V2V até 5 km com CRC-16 |
zenith-valet.service |
zenith_valet_immobilizer.py |
security_cmd.sock <-> ESP32 |
Modo Manobrista (PIN) + Imobilizador Geo-Fence |
zenith-webrtc.service |
zenith_webrtc_twin.py |
wg0:8443 aiortc + DataChannel |
Gêmeo Digital remoto H.264/VP8 < 300ms |
zenith-loudness.service |
zenith_dynamic_loudness.py |
hub WS + dsp_safety <-> :1234 |
Loudness Fletcher-Munson + corte térmico 75°C |
zenith-sweetspot.service |
zenith_sweetspot_manager.py |
sweetspot_cmd.sock <-> :1234 |
Time Alignment dinâmico (Solo / Phantom Center) |
zenith-bitperfect.service |
zenith_bitperfect_clock.py |
pw-dump <-> FIR + CamillaDSP |
Bit-Perfect dynamic clock 44.1 / 48 / 88.2 / 96 kHz |
zenith-asd.service |
/usr/bin/zenith_asd_synth |
/run/zenith/asd_state.sock -> ALSA |
Síntese sonora ativa de motor (V8 / V10 / EV) |
zenith-rta.service |
zenith_rta_analyzer.py |
PipeWire Monitor -> hub_ingest.sock |
FFT 4096 pts 60Hz em 31 bandas ISO 1/3 oitava |
zenith-hmi.service |
start-hmi.sh (Godot 4) |
wayland-0 <-> :8765 / :8766 |
Triple-Screen Cluster + Central + AR HUD + Render Monolith 16.667ms (Fase 100) |
zenith-boot-video.service |
zenith_boot_video.sh |
/usr/share/plymouth/themes/zenith/zenith_boot_60fps.mp4 |
Boot cinematográfico 60fps H.264 + hold último frame DRM antes do Godot (Fase 93) |
zenith-brightness.service |
zenith_brightness_sync.py |
/run/zenith/brightness_cmd.sock + ddcutil |
Master Dimmer logarítmico + True Tone VEML7700 (Fases 57, 92 e 97) |
zenith-can-bridge.service |
/usr/bin/zenith_can_bridge |
can0/vcan0 + L9637D -> can_proto.sock |
Sniffing SocketCAN BPF + K-Line em C |
zenith-grpc-hub.service |
zenith_grpc_hub.py |
:50051 gRPC / ws://127.0.0.1:8766 |
Streaming Protobuf binário (ZE/ZL) + Heartbeat OLED + SetLocale/GetLocale (Fases 73 & 117) |
zenith-mdns-mesh.service |
zenith_mdns_mesh.py |
Avahi mDNS _zenith_rse._tcp |
Autodescoberta nós traseiros + túnel criptografado |
zenith-ecu-flasher.service |
zenith_ecu_flasher.py |
/run/zenith/ecu_flash_cmd.sock |
Backup ROM NVMe + Remap UDS/KWP2000 + Recovery |
zenith-hil.service |
zenith_hil_simulator.py |
vcan0 (bancada sob demanda) |
Simulador HIL 0–120 km/h em rede fantasma |
zenith-ptp.service |
ptp4l + zenith_ptp_sync.py |
IEEE 1588 PTP :319/:320 |
Sincronismo nanossegundo freio/câmera/DSP |
zenith-active-diag.service |
zenith_active_diag.py |
/run/zenith/diag_cmd.sock |
Scanner bidirecional UDS 0x2F (bicos/EGR/fan) |
zenith-ota.service |
zenith_ota_delta.py |
RAUC A/B + casync + mqtt_alert.sock |
OTA delta chunked + crash reporter pós-rollback |
zenith-v2x.service |
zenith_v2x_its.py |
UDP :15100 -> hub_ingest.sock |
Semáforo V2X SPaT/GLOSA + Start-Stop ESP32 |
zenith-biofeedback.service |
zenith_biofeedback.py |
BLE GATT 0x2A37 -> ESP32/CamillaDSP |
Redução estresse (>110 BPM): A/C, RGB e Sub |
zenith-topo-energy.service |
zenith_topo_energy.py |
SRTM .hgt + GPS -> hub_ingest.sock |
Planejamento energético preditivo em serras |
zenith-smart-hvac.service |
zenith_smart_hvac.py |
DMS/FSR -> esp32_cmd.sock |
Servos difusores motorizados PCA9685 |
zenith-k3s-scheduler.service |
zenith_k3s_scheduler.py |
kubectl K3s (optiplex <-> rpi-rear) |
Migração térmica automática de vídeo (>=80°C) |
zenith-oil-tribology.service |
zenith_oil_tribology.py |
SQLite /data/ml/zenith_oil_tribology.db |
Degradação molecular de óleo 5W-40 por IA |
zenith-llm.service |
zenith_llm_ncm.py |
/run/zenith/llm_cmd.sock / llama.cpp |
Assistente cognitivo offline NCM + manuais LR/Toyota |
zenith-plugin-daemon.service |
zenith_plugin_sandbox.py |
/run/zenith/plugin_cmd.sock / /data/plugins |
Carregamento e isolamento LXC/chroot de plugins e .pck |
zenith-sentry.service |
zenith_sentry_guard.py + zenith_sentry_capture.sh |
/run/zenith/sentry_cmd.sock / pendrive USB |
Captura estacionária 2 min frontal/traseira após impacto MPU6050 |
zenith-maintenance.service |
zenith_maintenance_db.py |
/run/zenith/maint_cmd.sock / SQLite manutenção |
Contadores preventivos (óleo/filtros/pneus/freio) + saúde bateria |
zenith-spatial-chime.service |
zenith_spatial_chime.py |
/run/zenith/chime_cmd.sock / PipeWire 6ch |
Alertas sonoros posicionais por porta aberta (Door Ajar) |
zenith-boot-dag.service |
zenith_boot_dag.py + zenith_settings_manager.py |
/run/zenith/boot_dag_status.json, /data/config/zenith_settings.yaml, zenith_vehicle_db.sqlite |
Orquestrador DAG < 3.5s com nó settings_nvme_decrypt (<10ms), catálogo veicular offline SQLite (157k+ veículos) & Clean Flash Godot (Fases 90, 118 e 119) |
rauc-mark-good.service |
rauc status mark-good |
/boot/efi/EFI/BOOT/grubenv |
Confirma slot OTA A/B ativo |
3. Sistema de Perfis Independentes (profiles/)
| Recurso | Land Rover Freelander 1 (2006) | Lexus ES 300 (1998) |
|---|---|---|
| Arquivo de Perfil | profiles/freelander_2006.json |
profiles/lexus_es300_1998.json |
| Protocolo OBD-II | AUTO (ISO 9141-2 / KWP2000) |
ISO 9141-2 |
| TPMS Ideal / Alerta | 30 PSI / ≤ 26 PSI |
32 PSI / ≤ 28 PSI |
| Câmera 360° + Ré + Frontal | Sim (Auto-off > 20 km/h) |
Sim (Auto-off > 15 km/h) |
| Áudio 5.1 (SB1095) | 4 Falantes + Sub | Central + 4 Portas + Sub |
| Teto Estrelado & LEDs | Não | Sim (PCA9685 / BLE) |
| Vidros / Teto Solar / Porta-Malas | Vidros Elétricos | Vidros + Teto Solar + Porta-Malas |
4. Evolução Fases 120–138 (Segurança Ativa, Retrofit Digital, Inteligência & Conectividade)
Além da base operacional de 119 fases, o Zenith AutoOS integra 19 funcionalidades nativas end-to-end documentadas em detalhes nos guias 29–32:
- Segurança no Dia a Dia (Fases 120–125 — Doc 29):
SafeExitAssistpor lado de porta, alerta "O carro da frente andou", leitura de placas R-19 com velocidade laranja (#F97316), Saída de Faixa OpenCV (LDW), base offline de radares SQLite/CSV e detecção de batida (MPU6050) com trava automática da dashcam (/data/dvr/locked) + SOS Telegram GPS. - Retrofit Carro Antigo → Carro Novo (Fases 126–131 — Doc 30): Farol automático
VEML7700, ar-condicionado digitalSHT31(22 °C), detecção de lâmpada queimada viaINA219em português, fechamento automático dos vidros ao trancar, sensor de estacionamento ultrassônico com som direcional no DSP 6ch e vista superior Bird's-Eye 360° por homografia OpenCV. - Inteligência Útil (Fases 132–135 — Doc 31): Explicador offline/LLM de DTCs em português, consumo real com detecção automática de abastecimento (custo em R$), Diário de Bordo SQLite + exportação CSV e Nota de Condução com dicas.
- Conectividade Avançada (Fases 136–138 — Doc 32): Apple CarPlay / Android Auto embutido (
aasdk+openauto), Bot do Telegram autenticado porallowed_chat_idse sincronização na garagem Wi-Fi (auto,ask,never) via zenith-telegram.service, zenith-garage-sync.service, zenith-openauto.service e zenith-birdseye.service.
⬆️ Topo · 📚 Índice · 02 · Elétrica/ESP32 ➡️
Zenith AutoOS 11.0 · Documentação técnica · Novembro de 2026 · README principal