
02 — Hardware, Esquemas Elétricos, PC817, Relés, MOSFET, I2C & ESP32
Este guia apresenta os esquemas elétricos completos, a pinagem do ESP32, os barramentos I2C (MCP23017 + PCA9685) e o protocolo de Safe Shutdown entre os 12V–14.4V do veículo, o Carputer (x86/RPi4), os 2 Hubs USB 3.0 das 8 câmeras e os amplificadores de áudio.







🏠 README · 📚 Documentação · ⬅️ 01 · Arquitetura · 03 · Áudio/Vídeo ➡️
📑 Neste guia — 7 seções · ~10 min de leitura
- 🗺️ Visão geral em diagrama
- 1. Diagrama Geral de Alimentação & Safe Shutdown (ESP32 Deep Sleep)
- 2. Diagrama de Isolação de Entradas 12V (PC817) e MOSFET PWM (IRLZ44N)
- 3. Barramento I2C — Expansão de Carroceria & Conforto (Fase 10)
- 4. Tabela de Pinagem ESP32 (Embarcado vs Bancada Dual-Vehicle)
- 5. Color-Sync Protobuf < 10ms, Master Dimmer Logarítmico, VFSX & Sensor True Tone VEML7700 (Fases 91, 92, 95 e 97)
- 6. Barramentos I2C Adicionais, Maçanetas, Fechamento de Conforto & Sensores PDC (Fases 120–130)
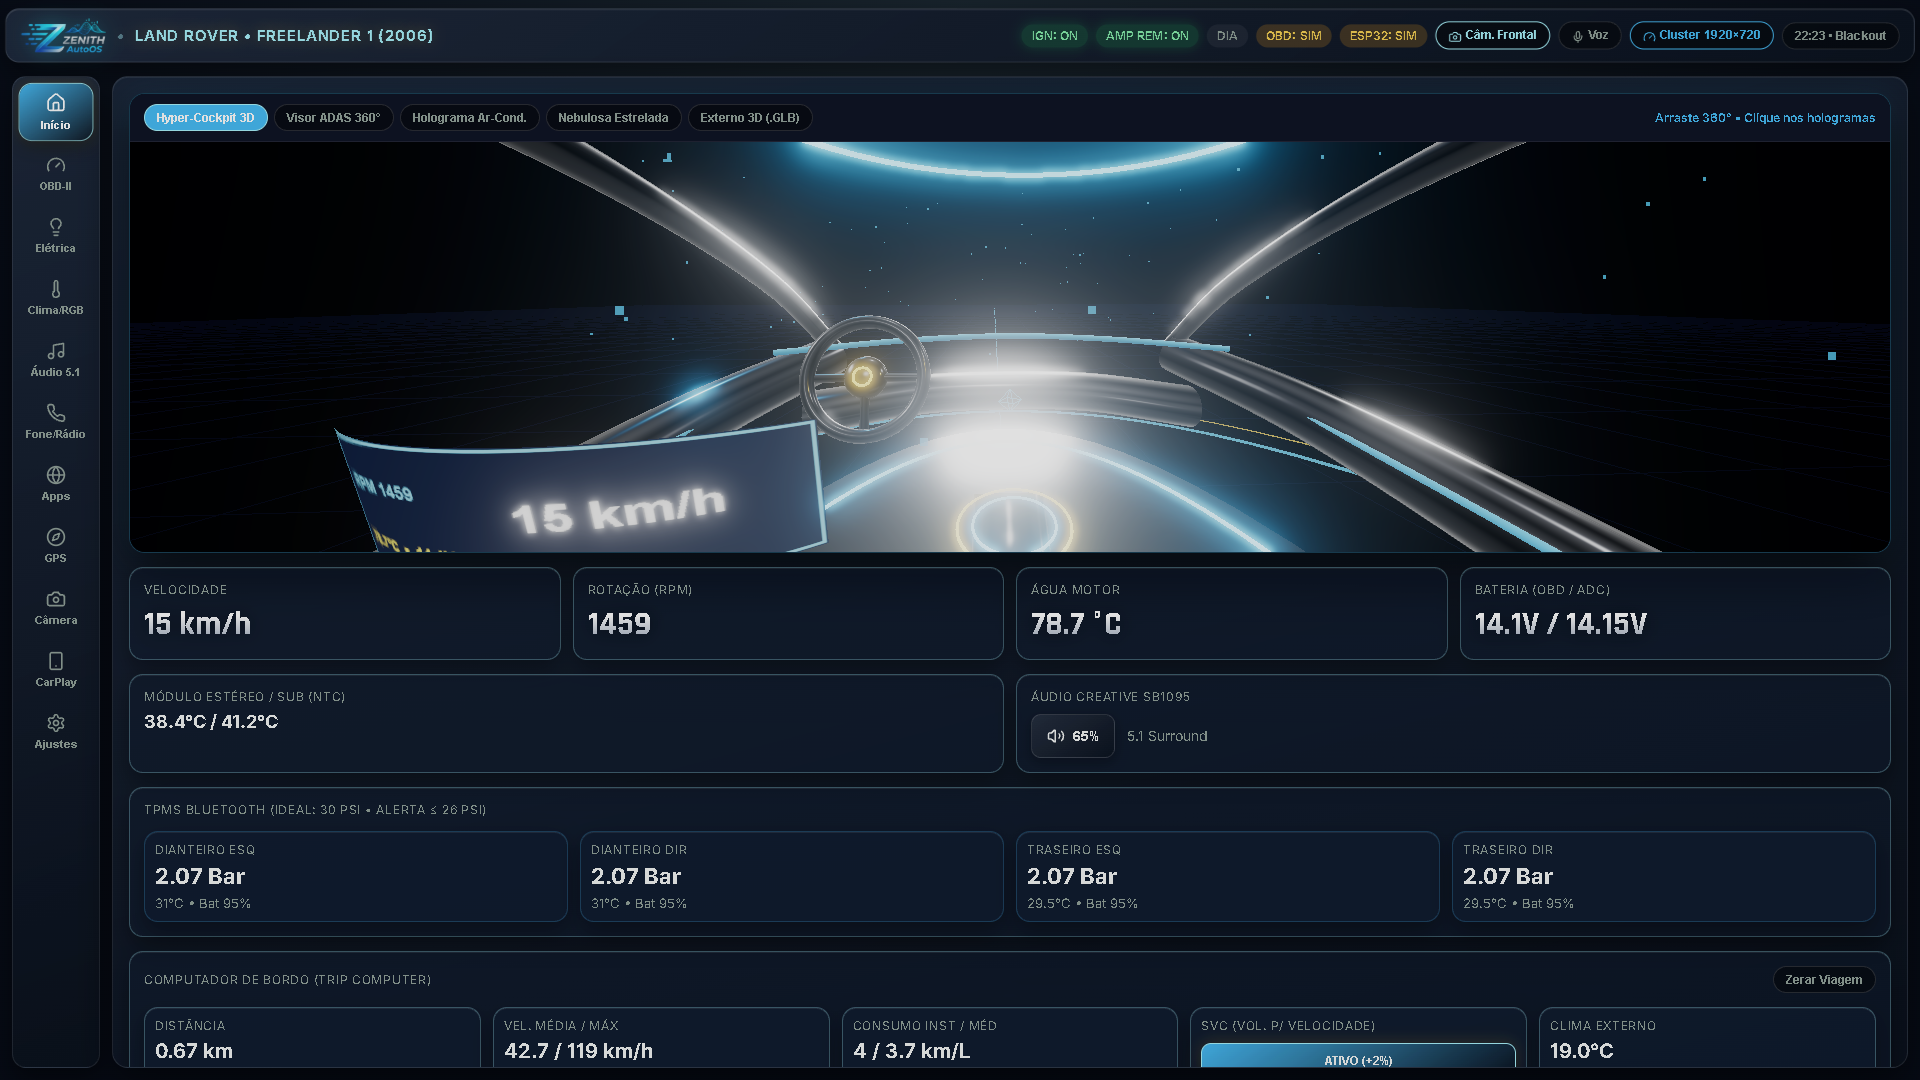
Bancada: a HMI consome o estado elétrico e os atuadores documentados neste guia.
🗺️ Visão geral em diagrama
flowchart LR
    BAT["Bateria 12 V"] --> FUSE["Fusíveis<br/>60 A · 15 A · 100 A"]
    FUSE --> DCDC["DC-DC<br/>19 V · 12 V · 5 V"]
    DCDC --> ECU["ECU x86_64 / Raspberry Pi"]
    FUSE --> ESP["ESP32-S3<br/>Gateway mestre"]
    ESP --> ISO["PC817<br/>Isolação 12 V"]
    ESP --> MOS["IRLZ44N<br/>PWM de potência"]
    ESP --> I2C["I2C<br/>MCP23017 · PCA9685 · ADS1115"]
    ESP --> ULP["ULP Deep Sleep<br/>< 11,9 V"]
    ECU <--> CAN["SocketCAN / UART 2 Mbaud"]
    CAN <--> ESP

    style BAT fill:#B45309,color:#fff,stroke:#F59E0B
    style ESP fill:#E7352C,color:#fff,stroke:#FCA5A5
    style I2C fill:#0EA5E9,color:#fff,stroke:#7DD3FC
Como ler: o diagrama resume o fluxo principal deste guia; os detalhes, pinagens, endpoints e trechos de código aparecem nas seções abaixo.
1. Diagrama Geral de Alimentação & Safe Shutdown (ESP32 Deep Sleep)
+12V BATERIA DIRETA (FUSÍVEL 15A)
  |
  +---> [Step-Down 12V -> 5V (3A)] -------------------------> ESP32 VIN / 5V (Sempre ligado em Deep Sleep)
  |
  +---> [Relé Automotivo 40A (GPIO 26 - PC Relay)]
  |        |
  |        +---> Fonte / Inversor Carputer x86 (ou Step-Down 5V/5A RPi4)
  |        +---> [Step-Down Isolado 12V -> 5V (10A)] --------> 2x Hubs USB 3.0 Ativos (8x Sony IMX323/307)
  |
  +---> [Relé Auxiliar 10A (GPIO 14 - Amp Remote)] ----------> Fio REM (Módulo Estéreo + Mono Sub + VCC TPA3116D2)
                                                               ^ (Capacitor 2200uF 25V na entrada da TPA3116D2)

+12V PÓS-CHAVE (ACC) ---> [Resistor 1.8kΩ + Diodo 1N4148] ---> PC817 (Pino 1)
GND Chassi --------------------------------------------------> PC817 (Pino 2)
ESP32 GPIO 32 (INPUT_PULLUP + Wakeup EXT0) ------------------> PC817 (Pino 4)
GND ESP32 ---------------------------------------------------> PC817 (Pino 3)
Sequência Temporizada do Zenith AutoOS (board/zenith/firmware/esp32/firmware.ino)
- Chave OFF: ESP32 em
esp_deep_sleep_start(),GPIO 26eGPIO 14emLOW(0Ano Carputer e hubs). - Chave ON (
ACC = LOWno optoacoplador + Debounce250 ms):- ESP32 acorda instantaneamente via
esp_sleep_enable_ext0_wakeup(GPIO_NUM_32, 0). - Aciona
GPIO 26 = HIGH→ energiza Carputer, Google Coral TPU e os 2 Hubs USB 3.0; envia"EVENT:ACC_ON\n". - Aguarda exatos
5000 ms(AMP_REMOTE_DELAY_MS) para o kernel e a placa Sound Blaster X-Fi estabilizarem. - Aciona
GPIO 14 = HIGH→ liga os amplificadores sem pop nos alto-falantes.
- ESP32 acorda instantaneamente via
- Chave OFF (perda estável de ACC >
250 ms):- Desarma
GPIO 14 = LOWimediatamente e zera atuadores I2C. - Envia
"EVENT:ACC_OFF\n"via Serial (2000000baud —2MbaudProtobuf+CRC32 multiplexado,/dev/ttyUSB0) para zenith_power_daemon.py. - O daemon Linux executa
sync(), responde"CMD:SHUTDOWN_ACK\n"e iniciashutdown -h now. - O ESP32 aguarda a janela curta pós-ACK (
6000 mspara ACPI poweroff) ou o estouro do timer máximo de 30 segundos (30000 ms), envia"EVENT:POWER_CUT\n", abreGPIO 26 = LOWe entra em Deep Sleep. - Se a chave for religada antes dos 30s, o shutdown é cancelado e retorna para
STATE_BOOT_AMP_DELAY.
- Desarma
2. Diagrama de Isolação de Entradas 12V (PC817) e MOSFET PWM (IRLZ44N)
[CANAL PC817 PADRÃO — ACC (32), Ré (33), Farolete (25), Freio (27)]
  +12V Sinal ---> [1.8kΩ 1/2W] ---> [1N4148] ---> (1) PC817 (4) ---> GPIO ESP32 (INPUT_PULLUP)
  GND Carro ------------------------------------> (2) PC817 (3) ---> GND ESP32

[DIMMER LUZ INTERNA / ZONA LED — MOSFET N-Channel IRLZ44N (Low-Side PWM)]
  +12V Teto ---> [Carga LED 12V] ---> Dreno (D) IRLZ44N
  Saída PWM (PCA9685 / GPIO) ---> [220Ω] ---> Gate (G) IRLZ44N
                                     |
                                   [10kΩ] ---> GND (Pull-down evita carga ligada no boot)
  Source (S) IRLZ44N ------------------------> GND Carro + GND ESP32
3. Barramento I2C — Expansão de Carroceria & Conforto (Fase 10)
No firmware embarcado (board/zenith/firmware/esp32/firmware.ino), o barramento I2C (GPIO 21 = SDA, GPIO 22 = SCL @ 400 kHz, pull-ups 4.7kΩ para 3.3V) controla dois expansores:
A. MCP23017 (0x20) — Atuadores de Relés (Vidros, Porta-Malas, Teto Solar, A/C)
- Port A (
OLATA0x14) — 4 Vidros Elétricos (Pulso Temporizado de Segurança =3000 ms+ Intertravamento UP/DOWN):GPA0/GPA1: Vidro Dianteiro Esquerdo (window_front_left) UP / DOWNGPA2/GPA3: Vidro Dianteiro Direito (window_front_right) UP / DOWNGPA4/GPA5: Vidro Traseiro Esquerdo (window_rear_left) UP / DOWNGPA6/GPA7: Vidro Traseiro Direito (window_rear_right) UP / DOWN
- Port B (
OLATB0x15) — Carroceria, Clima, DMS & Self-Healing USB:GPB0: Trava / Abertura do Porta-Malas (trunk, pulso500 ms— bloqueado quandotrunk_lockout = trueem Modo Valet Fase 28)GPB1/GPB2: Teto Solar (sunroofOPEN / CLOSE, pulso3000 ms)GPB3: A/C Compressor Clutch (ac)GPB4: A/C Flap de RecirculaçãoGPB5: Relé dos Faróis (lights/ pulso alternado durante strobe antifurto)GPB6: Motor Vibratório Háptico do Banco (seat_vibratepulso1500 msvia DMS Fase 16)GPB7: MOSFET NC de Reset de Energia 5V no Hub USB (usb_port_cyclepulso600 msvia Health Monitor Fase 18)
B2. MCP23017 Secundário (0x21) — Memória de Bancos Elétricos & PaaK (Fases 24 e 68)
OLATA0x14(GPA0..GPA3): Relés de posição do banco elétrico acionados por pulso seguro (1200 ms) via comandoseat_recallapós reconhecimento biométrico (FPM10A / FaceID) ou Phone-as-a-Key (PaaK).OLATB0x15(GPB0..GPB6no0x21):GPB0controla relé do painel HDMI (PIN_HDMI_PANEL_RELAYespelhado noGPIO 12);GPB1aciona o relé de destravamento das portas (door_unlockverificado pelo ATECC608 Fase 83 / PaaK Fase 68 / Welcome Mode Fase 103);GPB2mantém alimentação da ECU pelo banco de supercapacitores (CMD:ECU_POWER_HOLD_ON, Fase 75);GPB3..GPB4acionam Relés de Estado Sólido (SSR Bypass450 ms) para HomeLink Rolling Code (Fase 116);GPB5pulsa o optoacoplador paralelo do botão A/C para Pré-Condicionamento Remoto MQTT/GSM (Fase 104);GPB6controla o relé de faróis de milha/cortesia (Welcome Lights & Follow Me Home30000 ms, Fase 105).- Terceiro Expansor
MCP23017(0x22) — Entradas IsoladasPC817(Fases 105, 107 e 110):- Configurado como entradas com pull-up interno (
IODIRA/B = 0xFF,GPPUA/B = 0xFF, ativo emLOWquando há 12V no acopladorPC817). GPA0..GPA3: Sensores Door Ajar das 4 portas (fl,fr,rl,rr) → disparaEVENT:DOOR_AJARe Spatial Chime 6 canais (Fase 110).GPA4 / GPA5: Seta Esquerda / Direita 12V com hold de900 ms→ disparaEVENT:TURN_SIGNALS, BSW (Fase 107) e LaneWatch PiP (Fase 108).GPA6 / GPA7: Pulsos Lock / Unlock da trava elétrica/alarme → dispara Follow Me Home30s/ iluminação noturna< 35 lux(Fase 105).GPB0: Monitoramento de Farol Alto (transmitido noChassisActuators.high_beamProtobuf).
- Configurado como entradas com pull-up interno (
- Sensores & RF Adicionais (
0x68,CC1101SPI +0x3C,0x48,0x60):MPU6050 @ 0x68(Fase 106): acelerômetro estacionário para despertar e dispararEVENT:SENTRY_TRIGGERem impactos (deltaG >= 0.45 G).- Transceptor RF
CC1101SPI (433.92 / 315 MHz, ESP32-S3:SCK=36, MISO=37, MOSI=38, CS=45, GDO0=46, ou bypass SSR no ESP32 clássico — Fase 116) para clonar e transmitir portões HomeLink.
- Periféricos Adicionais no Barramento I2C (
0x3C,0x48,0x60):SSD1306(0x3C) — Dashboard Secundário Fail-Safe (Fase 77): Controlado puramente em C++ pelo ESP32; assume em< 1.5 ssemCMD:HEARTBEAT_GRPC, corta o relé HDMI principal e renderiza Velocidade/RPM/Combustível direto do barramento CAN.ADS1115(0x48) — Botões Resistivos do Volante (SWC — Fase 72): Leitura analógica de precisão 16-bit quando o pino ADC nativo é delegado ao modo gateway clássico.ATECC608(0x60) — Hardware Security Module (Fase 83): Valida assinatura ECDSA P-256 + nonce monotônico antes de autorizartrunk,door_unlockouimmobilizer.
B. PCA9685 (0x40) — PWM 12-bit (1000 Hz, 0..4095) para RGB, Blower, Pré-Tensores & Difusores HVAC
- Canais
0, 1, 2: Zona RGB 0 — Painel (R, G, B) - Canais
3, 4, 5: Zona RGB 1 — Assoalho / Footwell (R, G, B) - Canais
6, 7, 8: Zona RGB 2 — Teto Estrelado (R, G, B) - Canal
9: Controle PWM da Ventoinha / Blower do A/C Digital (0%–100%) - Canais
10, 11: Pré-tensores elétricos de cinto Esquerdo/Direito (pretensionerFase 82 — pulso PWM450 mspré-impacto em buracos) e Backlight PWM auxiliar - Canais
12, 13, 14: Servomotores dos difusores motorizados HVAC (hvac_ventsMotorista / Passageiro / Traseiro — Fase 86) - Canal
15: PWM de carga regenerativa do alternador (regenDuty12, Fase 46)
C. Comandos JSON via Serial (/dev/ttyUSB0 <-> zenith_power_daemon.py)
{"cmd": "window_front_left", "action": "down"}
{"cmd": "window_front_right", "action": "up"}
{"cmd": "trunk", "action": "unlock"}
{"cmd": "sunroof", "action": "open"}
{"cmd": "rgb_zone", "zone": 0, "r": 0, "g": 180, "b": 255}
{"cmd": "ac", "action": "set", "enabled": true, "blower_pct": 65}
{"cmd": "lcd_backlight", "zone": 0, "pct": 30}
{"cmd": "lights", "action": "on"}
{"cmd": "seat_vibrate", "action": "pulse", "duration_ms": 1500}
{"cmd": "usb_port_cycle", "action": "cycle", "port": 0}
{"cmd": "seat_recall", "preset": 0}
{"cmd": "trunk_lockout", "enabled": true}
{"cmd": "valet_softcut", "action": "active"}
{"cmd": "immobilizer", "action": "lock"}
{"cmd": "theft_strobe", "action": "on"}
{"cmd": "ble_gw_rgb", "mac": "AA:BB:CC:11:22:33", "r": 0, "g": 210, "b": 255, "brightness": 85, "power": true}
{"cmd": "paak_register", "slot": 0, "mac": "AA:BB:CC:DD:EE:01"}
{"cmd": "remote_clima", "enabled": true, "source": "mqtt"}
{"cmd": "wifi_mqtt_config", "ssid": "Casa_WiFi", "password": "***", "mqtt_host": "192.168.1.10", "mqtt_port": 1883}
{"cmd": "lock_signal", "action": "lock"}
{"cmd": "follow_me_home"}
{"cmd": "bsw_alert", "active": true, "side": "right"}
{"cmd": "homelink", "action": "open", "channel": 0}
F. Muxer HDMI/AV Solid-State Fail-Safe da Câmera de Ré (< 1 ms Bypass — Fase 59)
Para garantir visão traseira instantânea mesmo durante o cold boot inicial, falha de kernel ou reinicialização do PC x86, uma chave multiplexadora solid-state (TS3DV642 para HDMI ou TS5V330 / CD4053 para CVBS) é chaveada diretamente em hardware pelo sinal 12V da luz de ré via optoacoplador PC817:
[Saída HDMI-A-2 (PC x86)] ----------------\
                                           ==> [Mux Solid-State HDMI/AV] ===> [LCD Central]
[Conversor Ré 170° -> HDMI/CVBS Direto] --/          ^
                                                     | SEL (< 1 ms, independe de SO)
[Luz de Ré 12V -> PC817 -> Pull-up 3.3V / GPIO 18]- Ré Desengatada (
SEL = 0): O LCD Central exibe normalmente o compositor Wayland/Godot (HDMI-A-2). - Ré Engatada (
SEL = 1, PC ligado ou desligado): A chave alterna instantaneamente para a câmera traseira direta (< 1 ms); se o PC estiver online,GPIO 18notifica ManeuverPiP.gd para guias Ackermann e gravação DVR.
4. Tabela de Pinagem ESP32 (Embarcado vs Bancada Dual-Vehicle)
| GPIO | Firmware Buildroot (board/zenith/.../firmware.ino) |
Firmware Dual-Vehicle (firmware/esp32/carpc_esp32.ino) |
|---|---|---|
GPIO 32 |
PIN_ACC_IN (PC817 ext0 Wakeup) |
PIN_IGNITION (PC817 ext0 Wakeup) |
GPIO 26 |
PIN_PC_RELAY (Relé Carputer + Hubs) |
PIN_PC_POWER_RELAY |
GPIO 14 |
PIN_AMP_REMOTE (Delay 5s / Corte 0ms) |
PIN_AMP_REMOTE |
GPIO 16 / 17 |
PIN_FINGER_RX / TX (UART2 Scanner FPM10A 57600) |
Livre |
GPIO 21 / 22 |
I2C SDA / SCL (MCP23017 0x20/0x21, PCA9685 0x40, OLED 0x3C, ADS1115 0x48, ATECC608 0x60, VEML7700 0x10) |
PIN_STEER_DT / ZERO_BTN (Encoder) |
GPIO 12 |
PIN_HDMI_PANEL_RELAY (Corte Fail-Safe HDMI em favor do OLED Fase 77) |
Livre |
GPIO 40 / 41 (S3) |
PIN_TWAI_TX / RX (Driver Nativo CAN 500kbps Core 0 Fase 72; 4/35 no ESP32 clássico) |
Livre |
GPIO 42 / 43 (S3) |
PIN_KLINE_RX / TX (UART1 K-Line L9637D @ 10400 baud Fase 72; 9/10 no clássico) |
Livre |
GPIO 13 / 15 |
PIN_SSR_ISOLATOR (200A SSR) / PIN_JUMP_START_SSR (Fase 44) |
Livre |
GPIO 4 |
PIN_ALT_REGEN_PWM (LEDC 250Hz Carga Regenerativa Fase 46) |
Livre |
GPIO 19 |
PIN_MONO_SUB_CUT (Corte Relé Sub Battery AI Fase 50) |
PIN_STEER_CLK (Encoder GT2) |
GPIO 18 |
PIN_REVERSE_IN (Optoacoplador Ré PiP 360° Fase 60) |
Livre |
GPIO 5 / 23 |
PIN_STEER_CLK / DT (Encoder Volante Guias Ackermann Fase 60) |
Livre |
GPIO 25 |
PIN_FUEL_CUT (Relé Corte Bomba Antifurto Fase 28) |
PIN_ILLUMINATION |
GPIO 27 |
PIN_THEFT_STROBE (Strobe Antifurto Fase 28) |
PIN_BRAKE_PEDAL |
GPIO 33 |
PIN_SOFT_CUT (Corte Ignição Modo Valet >2500 RPM) |
PIN_REVERSE |
GPIO 34 |
PIN_PASSENGER_ADC (Sensor peso passageiro >20kg Fase 36) |
PIN_SWC_ADC |
GPIO 35 |
PIN_SUB_THERM_ADC (Termistor NTC 10k Amp Sub 75°C Fase 38) |
BATT_ADC |
GPIO 36 |
PIN_VIN_ULP_ADC (ULP 10s <11.9V + Supercap Panic <10ms Fases 41/47) |
NTC_AMP_1 |
GPIO 39 |
PIN_SENTRY_RADAR (ext1 Wake-on-Approach RCWL-0516 Fase 43) |
NTC_AMP_2 |
GPIO 2 |
PIN_STATUS_LED |
LED Status |
Coprocessador ULP (Fase 41): código Assembly dedicado em ulp_battery.S + macro C embarcado no firmware.ino.
5. Color-Sync Protobuf < 10ms, Master Dimmer Logarítmico, VFSX & Sensor True Tone VEML7700 (Fases 91, 92, 95 e 97)
- RPC Binário Color-Sync (
0xAA 0x55+ CRC16-CCITT, Fase 91): o firmware.ino decodifica pacotesColorSyncRpc(zenith_color_sync.proto) recebidos em2Mbaudvia/run/zenith/esp32_proto.sock, aplicando instantaneamente (< 10 ms) a cor primária/acento emPCA9685 @ 0x40(Painel/Assoalho/Teto) e no BLEELK-BLEDOMsem sobrescrever estados manuais em repouso, respondendoEVENT:COLOR_SYNC_ACK:. - Curva Logarítmica PWM 12-bit (Fase 92):
computeLogarithmicPwm12()convertedimmerPctlinear (0..100%) na curva exponencial/logarítmica perceptual do olho humano (0..4095passos noPCA9685), mantendo transições suaves sem degraus junto aoddcutile ao shader da Godot. - Respiração Dinâmica VFSX (Fase 95):
updateVfsxLedBreathing()modula os canais de cabine conforme força G longitudinal (Warp) e RPM (>= 6000 RPMRedline). - Sensor I2C de Luz Ambiente
VEML7700(0x10, Fase 97):initVeml7700()epollAmbientLightVeml7700()leem Lux (ALC + White channel) e estimam temperatura de cor (Kelvin) perto do retrovisor interno, emitindoEVENT:AMBIENT_LIGHT:para compensação True Tone Veicular (túneis amarelos e golden hour). Veja mais em 21 — Temas, Color-Sync & VFSX e 22 — Digital Twin, True Tone & Monolito.
6. Barramentos I2C Adicionais, Maçanetas, Fechamento de Conforto & Sensores PDC (Fases 120–130)
O firmware embarcado em firmware.ino e no nó de bancada carpc_esp32.ino adiciona os seguintes periféricos I2C e eventos seriais em JSON:
| Endereço / Pino | Periférico / Função | Evento / Comando Protocolo | Fase |
|---|---|---|---|
I2C 0x10 |
VEML7700 Sensor de Luz (Túnel/Crepúsculo) |
EVENT:AUTO_HEADLIGHTS: |
126 |
I2C 0x44 |
SHT31 Sensor Temperatura/Umidade Cabine |
Malha fechada A/C (cabin_temp_c) |
127 |
I2C 0x45 |
INA219 Shunt Corrente Lanternas/Freio/Faróis |
EVENT:BULB_OUTAGE: |
128 |
I2C 0x57 |
Controlador Ultrassônico 4 Cantos (FL/FR/RL/RR) |
EVENT:PARK_SENSORS: (cm por zona) |
130 |
I2C 0x68 |
MPU6050 Impacto em Condução (>= 3.2G) |
EVENT:CRASH_IMPACT: |
125 |
MCP23017 |
Microswitches de Maçanetas + LED Vermelho Porta | EVENT:DOOR_HANDLE / door_exit_alert |
120 |
PCA9685 / Relés |
Subida Automática dos 4 Vidros ao Trancar | triggerComfortCloseWindows() / lock_vehicle |
129 |
⬅️ 01 · Arquitetura · ⬆️ Topo · 📚 Índice · 03 · Áudio/Vídeo ➡️
Zenith AutoOS 11.0 · Documentação técnica · Novembro de 2026 · README principal