
13 — Sensor Fusion (LiDAR/mmWave), ANC Ativo, AR HUD, Biometria & Track Day
Este documento detalha os subsistemas embarcados avançados das Fases 21, 22, 23, 24 e 25 do Zenith AutoOS.






🏠 README · 📚 Documentação · ⬅️ 12 · Rede/Segurança · 14 · Edge/LoRa ➡️
📑 Neste guia — 6 seções · ~4 min de leitura
- 🗺️ Visão geral em diagrama
- 1. Fusão de Sensores EKF (LiDAR + Radar mmWave + Coral YOLO — Fase 21)
- 2. Cancelamento Ativo de Ruído (ANC) 40–120 Hz no PipeWire (Fase 22)
- 3. Projeção de Realidade Aumentada no Para-Brisa (AR HUD — Fase 23)
- 4. Identificação Biométrica & Perfis de Cabine (Fase 24)
- 5. Telemetria Track Day & IMU 9-Eixos @ 100Hz (Fase 25)
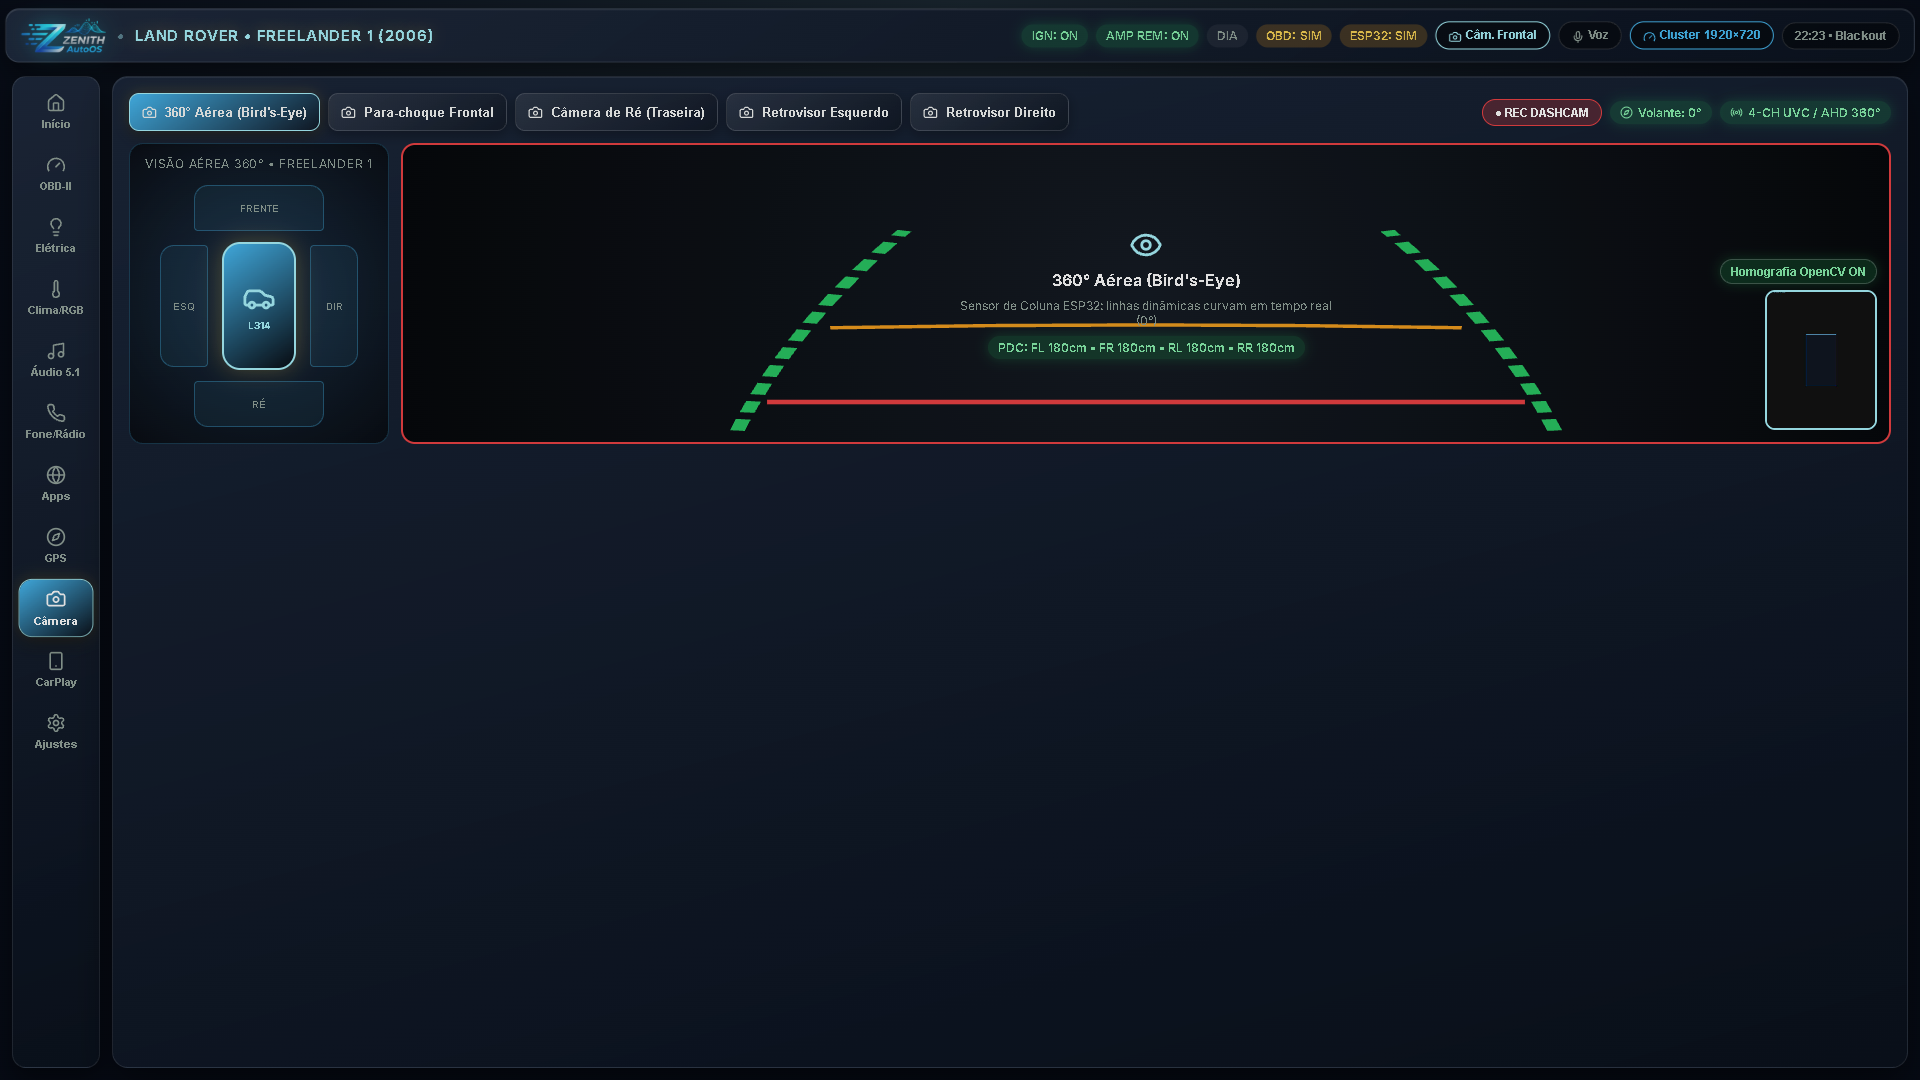
Fusão: LiDAR, radar, visão e IMU alimentando ADAS, ANC e Track Day.
🗺️ Visão geral em diagrama
flowchart LR
    LIDAR["LiDAR"] --> EKF["Fusão EKF"]
    MMW["Radar mmWave"] --> EKF
    CAM["Coral YOLO"] --> EKF
    EKF --> HUB["Hub 60 Hz"]
    HUB --> AR["AR HUD"]
    HUB --> ANC["ANC 40–120 Hz"]
    HUB --> TRACK["Track Day / IMU 100 Hz"]
    BIO["Biometria FPM10A"] --> HUB

    style EKF fill:#F97316,color:#fff,stroke:#FDBA74
    style HUB fill:#0A5C36,color:#fff,stroke:#C8A951
    style AR fill:#7C3AED,color:#fff,stroke:#C4B5FD
Como ler: o diagrama resume o fluxo principal deste guia; os detalhes, pinagens, endpoints e trechos de código aparecem nas seções abaixo.
1. Fusão de Sensores EKF (LiDAR + Radar mmWave + Coral YOLO — Fase 21)
- Daemon: zenith_sensor_fusion.py (zenith-fusion.service)
- Sensores Integrados (
99-zenith-hardware.rules):- LiDAR 2D/3D (RPLIDAR A1/A3):
/dev/zenith-lidar(115200baud, parser binário5 bytesparse_rplidar_measurement_node). - Radar Milimétrico TI AWR1642 (mmWave):
/dev/zenith-mmwave(921600baud, parser TLVparse_awr1642_tlv_frameextraindox, y, z, doppler_velocity). - Visão YOLO Coral (
ws://127.0.0.1:8765): associa cada Bounding Box ao ponto mediano do LiDAR e velocidade radial Doppler via Filtro de Kalman Estendido 4-estados (EKFTarget:[pos_x, pos_z, vel_x, vel_z]).
- LiDAR 2D/3D (RPLIDAR A1/A3):
- Renderização Godot 4: publica
"fusion"(fused_objectscom distância a laser precisa epoint_clouddownsampled para180pontos) em/run/zenith/hub_ingest.sock. Radar3D.gd desenha a nuvem translúcida em tempo real viaMultiMeshInstance3D.
2. Cancelamento Ativo de Ruído (ANC) 40–120 Hz no PipeWire (Fase 22)
- Plugin LADSPA C++ Nativo: zenith_anc.cpp (zenith-anc-ladspa.mk)
- Compilado diretamente para
/usr/lib/ladspa/zenith_anc.so. - Arquitetura em tempo real sem alocações (
HARD_RT_CAPABLE): Passa-Alta40 Hz+ Passa-Baixa120 Hz(Biquad em cascata) → NLMS Limiter → Inversão de Fase 180° (sign = -1.0).
- Compilado diretamente para
- Roteamento PipeWire / WirePlumber:
- 51-zenith-xfi.conf identifica o microfone de calibração no teto (
zenith_anc_ceiling_mic). - 20-zenith-anc.conf carrega
libpipewire-module-filter-chainligando o microfone aozenith_anc.soe injetando a onda antifase em paralelo com a música no barramento DSPsnd_aloop(direcionado ao Subwoofer e Mid-bass pelos crossovers LR24).
- 51-zenith-xfi.conf identifica o microfone de calibração no teto (
3. Projeção de Realidade Aumentada no Para-Brisa (AR HUD — Fase 23)
- Wayland Triple-Monitor (weston.ini): habilita o terceiro monitor
[output] name=HDMI-A-3(1280x720@60) para o projetor holográfico transparente. - Cena Transparente Godot 4 (AR_HUD.gd + ZenithMaster.gd):
- Configura
transparent_bg = trueewindow/per_pixel_transparency/allowed=true(project.godot). - Calibra uma
Camera3Ddedicada no Eye-box do motorista (eye_offset_x_m = -0.35,eye_height_y_m = 1.18,fov = 28°,pitch = -2.2°), projetando vetores verdes de faixa"SIGA RETO", caixas"ALVO TRAVADO · X.XXm"sincronizadas com o EKF/YOLO e avisos V2V.
- Configura
4. Identificação Biométrica & Perfis de Cabine (Fase 24)
- Hardware Biométrico & Banco Elétrico (firmware.ino):
- Sensor óptico FPM10A conectado em UART2 (
RX=GPIO 16,TX=GPIO 17,57600 baud), emitindoEVENT:BIOMETRIC_FINGER:{"finger_id":N}via serial para zenith_power_daemon.py. - FaceID infravermelho embarcado em zenith_dms.py via comparação cosseno (
>= 0.88) de ROI facial8x8equalizada. - Expansor secundário
MCP23017(0x21) acionando relés de memória do banco elétrico (seat_recall1200 ms).
- Sensor óptico FPM10A conectado em UART2 (
- Orquestrador de Perfis (zenith_profile_manager.py + zenith-profiles.service):
- Carrega perfis em
/data/profiles/drivers.json(seed em profiles_default.json). - Aciona ajuste físico do banco (
0x21), ilumina LEDs RGB favoritos (PCA9685), regula ventoinha do A/C e desloca dinamicamente os atrasos de Time Alignment (Sweet Spot) diretamente no CamillaDSP (ws://127.0.0.1:1234SetConfigJson).
- Carrega perfis em
5. Telemetria Track Day & IMU 9-Eixos @ 100Hz (Fase 25)
- Daemon IMU (zenith_imu_track.py + zenith-track.service):
- Comunica via
/dev/i2c-*(ioctl I2C_SLAVE=0x0703) com MPU9250/BNO085 a 100 Hz, calculando Roll, Pitch, Yaw (filtro complementarα = 0.98), Força-G Lateral e Longitudinal. - Cronometra voltas usando linha de partida GPS (
gpsdraio18m) e exporta CSVs pós-sessão para/data/trackday/track_session_<ts>.csv. - Se frenagem brusca
<= -0.75G, aciona o rádio V2V LoRa via/run/zenith/v2v_cmd.sock.
- Comunica via
- Visualização 60 FPS: ClusterWindow.gd desenha o Círculo de Atrito G-G dinâmico + Best Lap diretamente atrás do volante.
⬅️ 12 · Rede/Segurança · ⬆️ Topo · 📚 Índice · 14 · Edge/LoRa ➡️
Zenith AutoOS 11.0 · Documentação técnica · Novembro de 2026 · README principal