
Godot Engine 4 — Cliente 3D ADAS 360° & HMI Multi-Window (Fases 5, 12, 21, 23, 25, 28, 40, 48, 55, 57, 60 e 91–100)
O projeto conta com dois pontos de entrada Godot 4 alinhados ao protocolo WebSocket: a HMI embarcada multi-window e o cliente standalone de desenvolvimento.






🏠 README · 📚 Documentação · ⬅️ 37 · SDK de Plugins · 39 · Eventos ➡️
📑 Neste guia — 5 seções · ~6 min de leitura
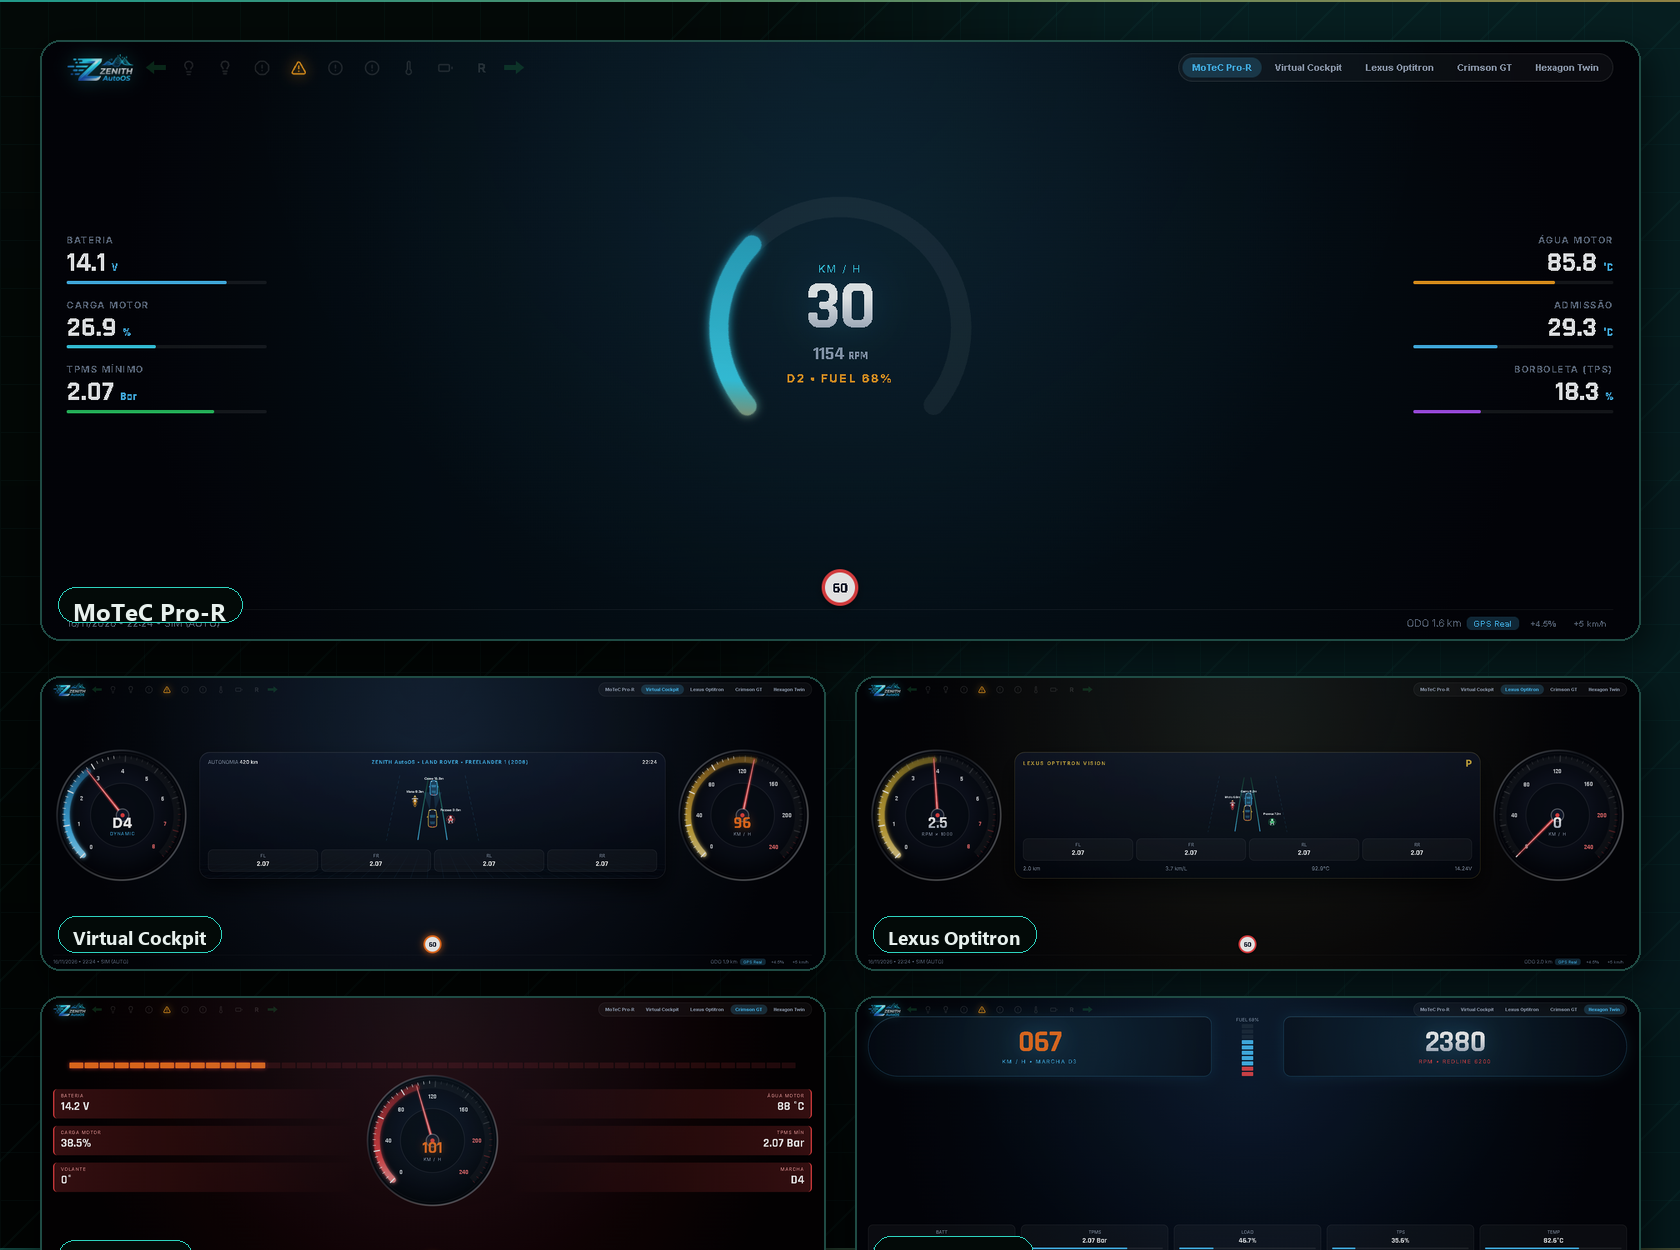
Godot ADAS: dois pontos de entrada, Radar3D e integração com o hub WebSocket.
🗺️ Visão geral em diagrama
flowchart LR
    HUB["Hub WebSocket<br/>ws://127.0.0.1:8765"] --> MASTER["ZenithMaster.gd"]
    MASTER --> PIPELINE["ZenithRenderPipeline.gd<br/>16,667 ms"]
    PIPELINE --> CL["ClusterWindow.gd<br/>1920×720"]
    PIPELINE --> CE["CentralWindow.gd<br/>1920×1080"]
    PIPELINE --> HUD["AR_HUD.gd<br/>1280×720"]
    MASTER --> RADAR["Radar3D.gd"]
    RADAR --> SPAWN["Carro · Moto · Pessoa · Buraco"]
    MASTER --> STANDALONE["AdasRadar3D.gd<br/>cliente standalone"]

    style HUB fill:#0A5C36,color:#fff,stroke:#C8A951
    style MASTER fill:#478CBF,color:#fff,stroke:#93C5FD
    style RADAR fill:#F97316,color:#fff,stroke:#FDBA74
Como ler: o diagrama resume o fluxo principal deste guia; os detalhes, pinagens, endpoints e trechos de código aparecem nas seções abaixo.
1. HMI Embarcada Multi-Window
Projeto Godot 4 executado no Zenith AutoOS Buildroot com Wayland/DRM-KMS em modo pixel-perfect (scale=1).
- Diretório: board/zenith/rootfs_overlay/opt/zenith/hmi/project/
- Cena raiz: main.tscn
- Arquitetura Multi-Window (
embed_subwindows=false,per_pixel_transparency/allowed=true):- ZenithMaster.gd: conexão WebSocket única (
ws://127.0.0.1:8765@60 FPS) distribuindo cada quadro sincronizado para as 3 telas via ZenithRenderPipeline.gd (16.667msMonolith, Fase 100), ajustandoEngine.max_fpssob throttling térmico (> 85°C), aplicando Fractional DPI Scaling (content_scale_factor, Fase 56), executando crossfade alfa sem black-screen sobre o último frame do Plymouth DRM via BootTransition.gd (Fase 93), sincronizando paleta/temas JSON/dimmer/True Tone/VFSX e assets de marca (load_branding_texture()parazenith_logo_full.png/zenith_logo_mark.png+ zenith_logo.svg) pelo ZenithThemeEngine.gd (Fases 91, 92, 94, 95, 97 e 99) e acoplando LUT3DLoader.gd + LUT_ColorGrading.gdshader com tabela cabin_calibrated.cube (Fases 60, 92 e 97). - ClusterWindow.gd: Viewport
HDMI-A-1(1920x720) com velocímetro fluido (FontesZenithMono-Tabular.ttf/ selo oficialzenith_logo_full.png+ SVGs Fase 99 + alerta Redline>= 6000 RPMFase 95), compensação circular geométrica por DPI, RPM, Tell-tales, radar ADAS (Radar3D.gd com WarpSpeedLines.gdshader + CarPaintAutomotive.gdshader + ObjMeshLoader.gd, Fases 95–96), Círculo de Atrito G-G dinâmico + Best Lap (Fase 25), screensaver holográfico ZenithScreensaver.gd + HolographicLogo.gdshader (Fase 99) e alertas ML/V2V/Valet. - CentralWindow.gd: Viewport
HDMI-A-2(1920x1080) com mapa offline (/run/zenith/nav_map.png), mídia AVRCP, botãoTraseira (RSE BT)(Fase 52), status DSP 5.1, controles I2C + Color-Sync/Master Dimmer/Temas JSON + Configurator Garagem (GarageConfigurator.gd, Fase 96), efeitos de toque/mola (TouchRippleOverlay.gd + TouchRipple.gdshader + SpringPhysics.gd, Fase 98), blur de fundo KawaseBlur.gdshader (Fase 94), teclado numérico PIN Valet (Fase 28), RTA_3D.gd + RTA_Waterfall.gdshader (Fase 40), EnergyFlow3D.gd + EnergyFlow.gdshader (Fase 48) e ManeuverPiP.gd + Stitching360.gdshader + HDR_ISP.gdshader (Fases 55, 57 e 60). - AR_HUD.gd: Viewport transparente
HDMI-A-3(1280x720,transparent_bg = true) comCamera3Dcalibrada no Eye-box projetando vetores verdes de rota"SIGA RETO"e boxes"ALVO TRAVADO"sobre o para-brisa (Fase 23). - Radar3D.gd: Spawn/lerp de
carro.tscn,pessoa.tscn,moto.tscn(com malhas multi-parte_build_sculpted_entityde fallback para carro com 4 rodas/cabine, moto com piloto/capacete, pedestre articulado e buraco, preservandoBodyMesheWireframeBox), nuvem de pontos LiDAR translúcida (MultiMeshInstance3D) e distâncias validadas a laser pelo Sensor Fusion EKF (Fase 21).
- ZenithMaster.gd: conexão WebSocket única (
- Launcher & Systemd: start-hmi.sh + zenith-hmi.service.
2. Cliente Standalone / Desenvolvimento
Cliente leve para desenvolver e validar o radar 3D sem subir a HMI completa, conectado ao FastAPI (:8000) ou ao adas_coral_yolo.py.
- Script: AdasRadar3D.gd (
ws://127.0.0.1:8000/ws/adasouws://127.0.0.1:8765), também equipado com_build_sculpted_entitypara renderizar modelos 3D distinguíveis de veículos, motos e pedestres sem depender de.tscnexternos.
3. Como executar
# HMI embarcada (no alvo Buildroot, com Weston ativo)
cd board/zenith/rootfs_overlay/opt/zenith/hmi
godot --path project

# Cliente standalone (desktop, com backend em :8000)
cd godot_adas
godot --path . --editor
💡 DicaNo modo demo, o backend do simulador já publica
ws://127.0.0.1:8000/ws/adase o hub embarcado publicaws://127.0.0.1:8765. Use o DevTools God Mode para injetar carros, motos, pedestres e buracos em tempo real.
4. Integração e contrato
- Fonte de dados: um único
WebSocketPeeremZenithMaster.gddistribui o mesmo frame para cluster, central, AR-HUD e RSE. - Formato: JSON a 60 FPS; o radar 3D consome
adasObjects,telemetry,theme,brightnesselocale. - Objetos suportados:
Carro,Moto,Pessoa/Pedestre,Buraco, com malhas multi-parte e fallback procedural. - Assets:
carro.tscn,pessoa.tscn,moto.tscne modelos.OBJ/.GLBsão carregados porObjMeshLoader.gd. - Documentação relacionada: 07 — ADAS 360°, 11 — Multi-screen e 33 — LLM/Voz/Mapa 3D.
⬅️ 37 · SDK de Plugins · ⬆️ Topo · 📚 Índice · 39 · Eventos ➡️
Zenith AutoOS 11.0 · Documentação técnica · Novembro de 2026 · README principal