
24 — Simulador Multi-Janela, Câmeras Virtuais YOLO, DevTools God Mode & HomeLink Integrado (Fases 111–116)
Este documento cobre toda a suíte de Simulação & Demonstração Desktop (Fases 111–115) para executar o Zenith AutoOS em bancada (Windows/macOS/Linux) sem precisar estar dentro do carro, além do Sistema HomeLink Integrado RF/Hardwired (Fase 116).





🏠 README · 📚 Documentação · ⬅️ 23 · LLM/SDK · 25 · i18n/RTL ➡️
📑 Neste guia — 7 seções · ~5 min de leitura
- 🗺️ Visão geral em diagrama
- 1. FASE 111 — Setup Automatizado & Demo Bootstrap
- 2. FASE 112 — Backend de Simulação & Telemetria Fantasma (zenith_simulator_core.py)
- 3. FASE 113 — Pipeline de Câmeras Virtuais & Injeção YOLO (zenith_fake_v4l2.py)
- 4. FASE 114 — Orquestração Multi-Janela (start_demo.py)
- 5. FASE 115 — DevTools HMI: O Painel de Controle Divino (God Mode)
- 6. FASE 116 — Sistema HomeLink Integrado (RF CC1101 + SSR Bypass + Geofencing)
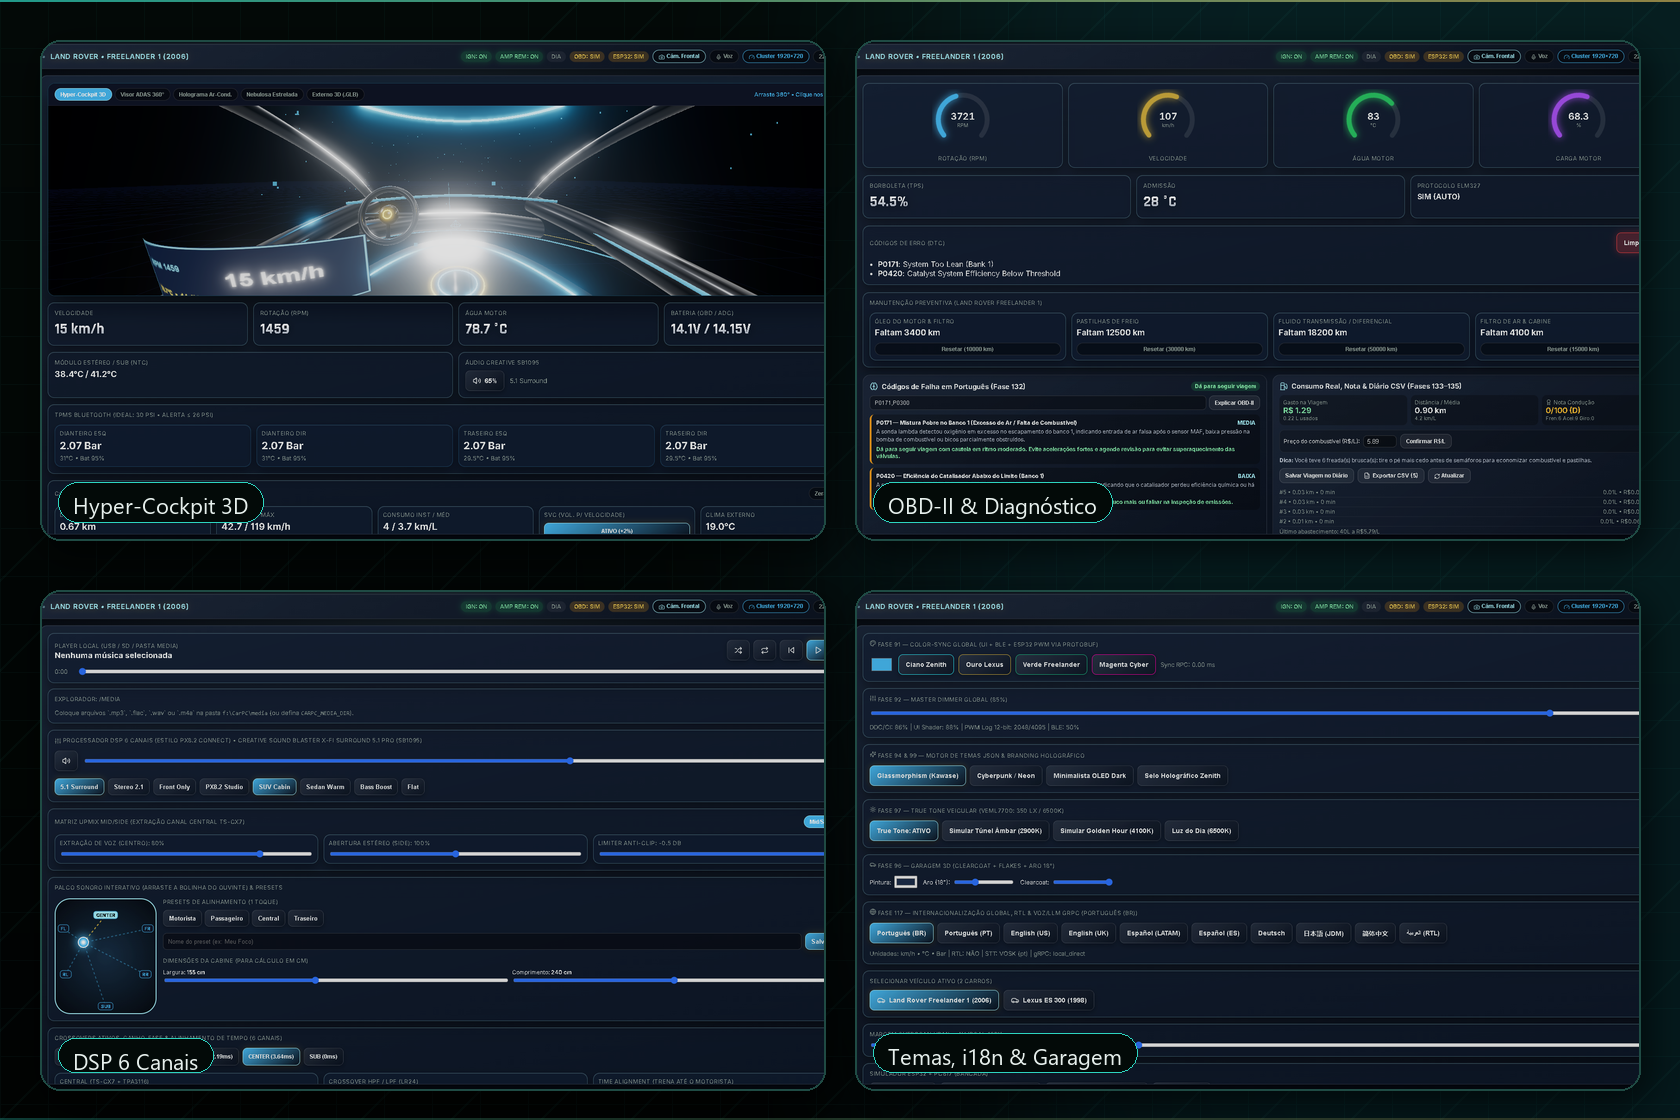
Sem hardware: quatro janelas, câmeras virtuais, telemetria fantasma e God Mode.
🗺️ Visão geral em diagrama
flowchart TB
    BOOT["setup_demo"] --> SIM["zenith_simulator_core.py"]
    SIM --> FAKE["zenith_fake_v4l2.py"]
    FAKE --> V4L["/dev/video10..13"]
    SIM --> WS["WebSocket :8765"]
    WS --> FE["Central"]
    WS --> CL["Cluster"]
    WS --> DEV["DevTools God Mode"]
    DEV --> SIM
    HL["HomeLink CC1101"] --> ESP["ESP32"]

    style SIM fill:#2DD4BF,color:#111,stroke:#99F6E4
    style DEV fill:#7C3AED,color:#fff,stroke:#C4B5FD
    style WS fill:#0A5C36,color:#fff,stroke:#C8A951
Como ler: o diagrama resume o fluxo principal deste guia; os detalhes, pinagens, endpoints e trechos de código aparecem nas seções abaixo.
1. FASE 111 — Setup Automatizado & Demo Bootstrap
- Scripts: setup_demo.sh (Linux/macOS), setup_demo.bat (Windows) e demo/bootstrap_assets.py.
- O que prepara automaticamente:
- Verifica Python 3 e instala pacotes do simulador (
fastapi,uvicorn[standard],websockets,numpy,pillow,httpx). - Baixa os modelos reais 100% offline (com fallback
--offline/--skip-largepara testes): LLMqwen2.5-1.5b-instruct-q4_k_m.gguf+ bináriostools/llama-cpp/(llama-cli.exe/llama-server.exe), Whisper.cpp (ggml-base.bin+whisper-cli.exe), Vosk PT-BR (vosk-model-small-pt-0.3) e Piper Neural TTS (pt_BR-faber-medium.onnx). - Prepara
data/nav/tiles.mbtiles(fallback raster) enquanto demo/build_offline_maps.py compila a base completa 3D OSM (osm_vector.mbtiles,valhalla_tiles/,places.sqliteFTS5 eglyphs/). - Prepara modelo 3D
.glbem./demo_assets/models/, áudio.wav6 canais em./demo_assets/audio/e vídeo.mp4de dashcam em./demo_assets/video/dashcam_road.mp4.
- Verifica Python 3 e instala pacotes do simulador (
2. FASE 112 — Backend de Simulação & Telemetria Fantasma (zenith_simulator_core.py)
- Servidor (zenith_simulator_core.py):
- Expõe FastAPI + WebSockets (
ws://localhost:8000,/ws/telemetry,/ws/adas,/ws/hmi) com suporte a JSON e frames binários Protobuf+CRC32 (?format=protobufvia zenith_proto_codec.py), além de espelhar integralmente as rotas offline de Copiloto LLM/Voz (/api/llm/*,/api/voice/*) e Mapa 3D MapLibre + Valhalla + Live ADAS (/api/nav/*,/api/adas/objects). - Loop Dinâmico (
step_simulation): oscila RPM (0–7000), velocidade (0–120 km/h), troca de marchas automática (1..6/R), consumo de bateria (SoC/V) e ângulo de direção. - Sensores Falsificados Coerentes:
environment.co2_ppm,environment.pm25_ug_m3, 4 pneus TPMS (30–35 PSI+ temperatura) e temperatura do líquido de arrefecimento.
- Expõe FastAPI + WebSockets (
3. FASE 113 — Pipeline de Câmeras Virtuais & Injeção YOLO (zenith_fake_v4l2.py)
- Spoofer (zenith_fake_v4l2.py):
- Lê
demo_assets/video/dashcam_road.mp4em loop infinito viacv2.VideoCapture(com injeção opcional viaffmpegem/dev/video10v4l2loopbackno Linux, e fallback sintético desenhando pista com silhuetas de carro e pedestre caso OpenCV esteja ausente). - Roda modelo YOLO (
ultralyticsse instalado, ou detector morfológico/óptico CPU determinístico) sobre cada frame e publica Bounding Boxes 3D (Carro,Moto,Pessoa,Buraco) emPOST /api/simulator/yolo+ preview JPEG em/api/simulator/cam/front_center, alimentando o Radar 3D, os alertas BSW (Fase 107) e os marcadores ao vivo no Mapa 3D.
- Lê
4. FASE 114 — Orquestração Multi-Janela (start_demo.py)
- Launcher (start_demo.py + sim_windows.html + RseWindow.gd):
- Inicia
zenith_simulator_core.pyezenith_fake_v4l2.pye abre 4 janelas independentes simultaneamente (via Godot 4--multi-window-simou janelas Chromium/Edge--app):- Cluster (
1920x720) —/sim/cluster(com visor radar SVG#cAdasSvgdesenhando carros, motos, pessoas e buracos em tempo real) - Central (
1920x1080) —/sim/central - RSE Esquerda (
1280x720) —/sim/rse-left - RSE Direita (
1280x720) —/sim/rse-right
- Cluster (
- A Janela Central envia comandos imediatos de Play/Pause, mídia e brilho (
cmd: "rse_control") refletidos instantaneamente nos dois encostos traseiros.
- Inicia
5. FASE 115 — DevTools HMI: O Painel de Controle Divino (God Mode)
- Interface Web (devtools.html em
http://localhost:8000/devtools) & Branding:- Exibe o logotipo oficial e favicon servidos por
/branding/{asset_name}(logo.png,zenith-logo.png,zenith-mark.png,favicon.png) tanto no DevTools quanto nas janelas de simulação (sim_windows.html). - Sliders: RPM (
0–7000), Velocidade (0–200), Combustível (0–100%), Ângulo Volante (-540°..+540°), Tensão Bateria (10.8–14.8V). - Toggles: Portas (
FL/FR), Farol Alto, Marcha à Ré, Seta Esquerda/Direita (acionando LaneWatch PiP & BSW), Buraco/Impacto, Welcome Mode (3m), Clima Remoto, Follow Me Home (30s), Geofence Garagem (30m), Impacto Sentry (MPU6050). - Color Picker RGB: altera cor hexadecimal da cabine e de todas as 4 telas simultaneamente via WebSocket Push em
< 10 ms.
- Exibe o logotipo oficial e favicon servidos por
6. FASE 116 — Sistema HomeLink Integrado (RF CC1101 + SSR Bypass + Geofencing)
- Firmware C++ ESP32 (zenith_homelink.h, zenith_homelink.cpp, firmware.ino):
- Transceptor RF SPI CC1101: captura/clona (
homelinkLearnRf) e transmite códigos fixos OOK/ASK em433.92 MHz/315 MHz(transmitFixedCodeOok), salvando na NVS (zenith_hl). - Hardware Bypass SSR: aciona relés de estado sólido (
MCP23017 0x21 GPB3/GPB4) em pulso não-bloqueante de450 mspara controles Rolling Code originais embutidos no painel.
- Transceptor RF SPI CC1101: captura/clona (
- Godot + Geofencing GPS (
<= 30 m):- zenith_gps_nav.py calcula distância Haversine até a coordenada "Casa"; ao entrar no raio de
30 metros, HomeLinkPopup.gd exibe um pop-up dinâmico com botão "ABRIR PORTÃO" sobre qualquer tela ativa.
- zenith_gps_nav.py calcula distância Haversine até a coordenada "Casa"; ao entrar no raio de
- Integração NLP (Fase 101):
classify_vehicle_intentem zenith_llm_ncm.py e voice_intents.json mapeiam "Abra a garagem" / "Abrir portão" diretamente para o comando{"cmd": "homelink", "action": "open", "channel": 0}.
⬅️ 23 · LLM/SDK · ⬆️ Topo · 📚 Índice · 25 · i18n/RTL ➡️
Zenith AutoOS 11.0 · Documentação técnica · Novembro de 2026 · README principal