
03 — Áudio DSP 6 Canais (PipeWire + CamillaDSP + SB1095), Vídeo & Câmeras 360°
Este documento detalha o Processador DSP de 6 Canais diretamente no nível do sistema operacional (PipeWire + WirePlumber + CamillaDSP), o hardware do canal central (Pioneer TS-CX7 + TPA3116D2), a matriz Mid/Side e o compartilhamento de câmeras V4L2 (v4l2loopback).







🏠 README · 📚 Documentação · ⬅️ 02 · Elétrica/ESP32 · 04 · Bluetooth/OBD ➡️
📑 Neste guia — 5 seções · ~7 min de leitura
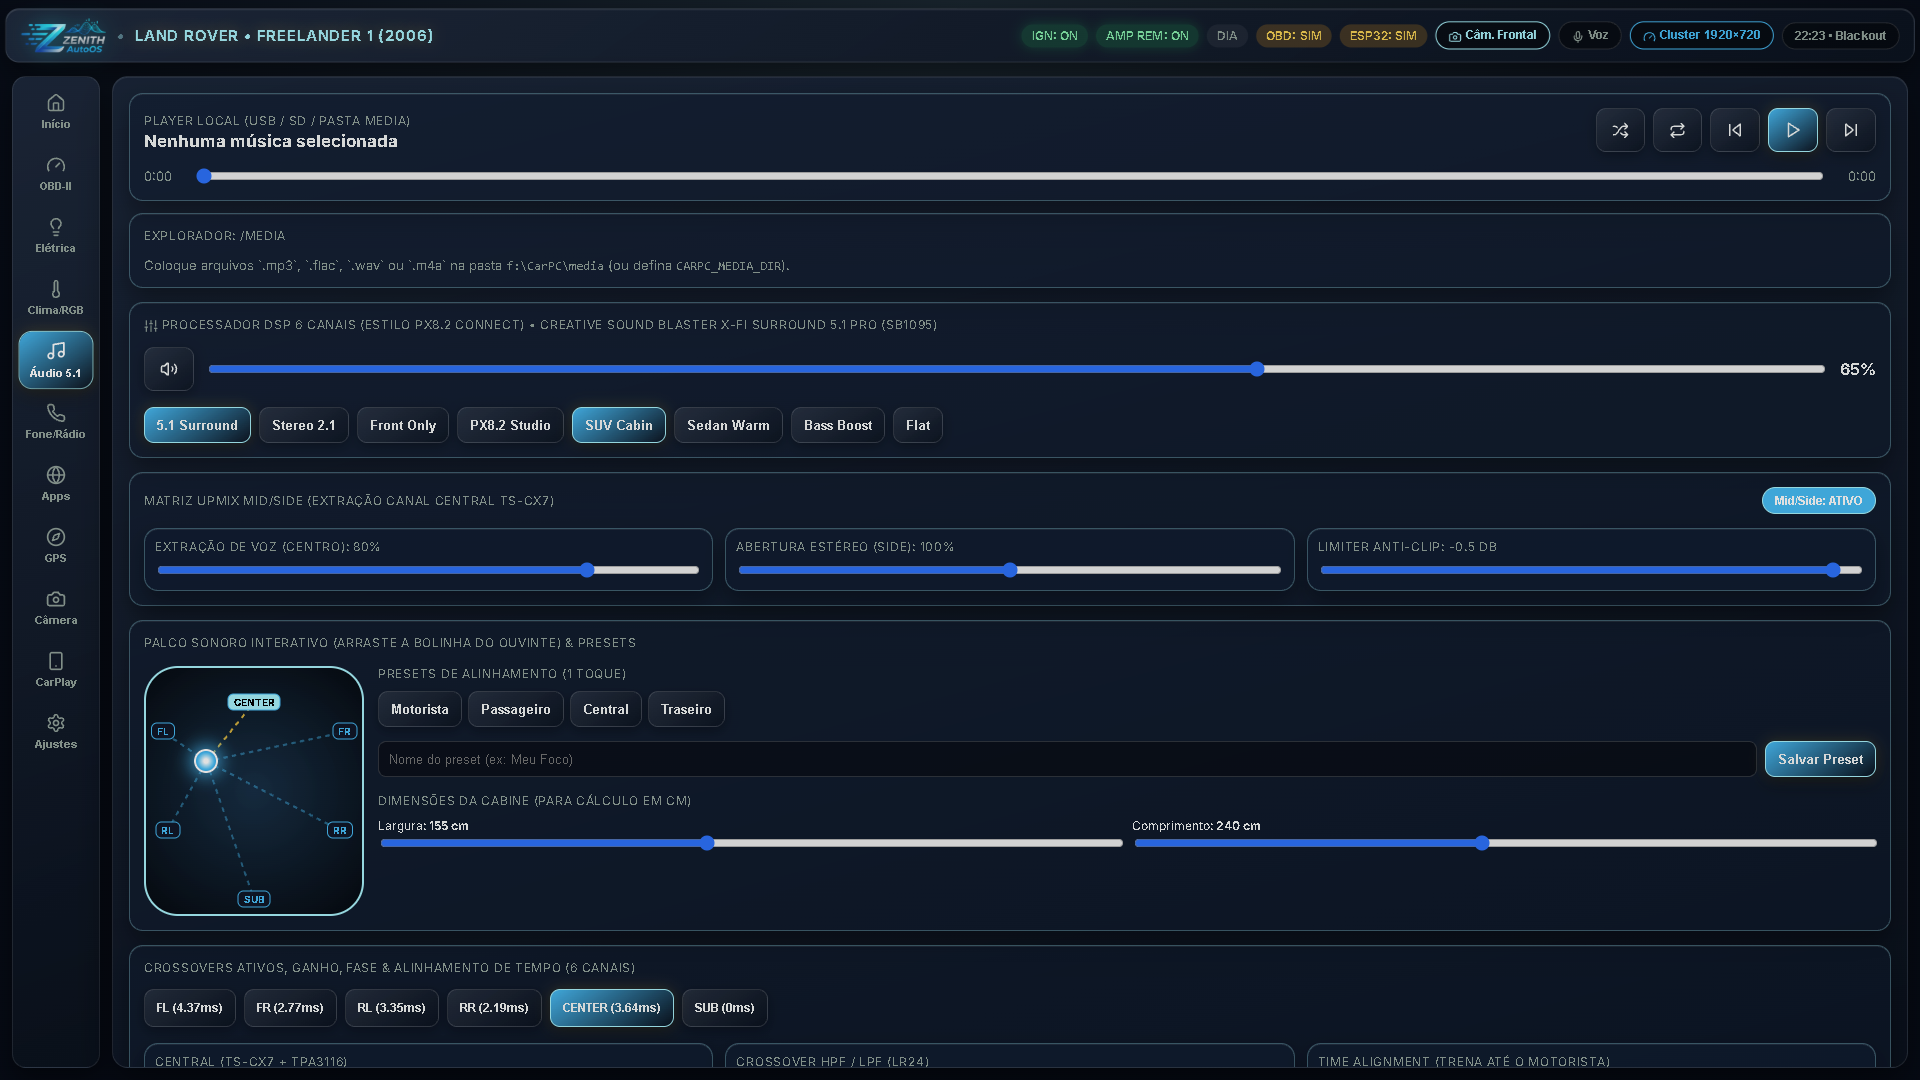
DSP 6 canais: crossover, ganhos, delay, matriz Mid/Side e RTA no frontend.
🗺️ Visão geral em diagrama
flowchart LR
    SRC["PipeWire<br/>48 kHz"] --> CAM["CamillaDSP<br/>FIR 4096 taps"]
    CAM --> XO["Crossovers<br/>6 canais"]
    XO --> AMP["TPA3116D2 / TPA3255"]
    AMP --> SPK["4 portas + central + sub"]
    MIC["UMIK-1 + microfones"] --> REW["Auto-EQ REW"]
    REW --> CAM
    CAM --> RTA["RTA 3D + WebUI"]
    CAM --> V4L["V4L2 360°<br/>/dev/video10..13"]

    style SRC fill:#4A90D9,color:#fff,stroke:#93C5FD
    style CAM fill:#7C3AED,color:#fff,stroke:#C4B5FD
    style AMP fill:#0A5C36,color:#fff,stroke:#C8A951
Como ler: o diagrama resume o fluxo principal deste guia; os detalhes, pinagens, endpoints e trechos de código aparecem nas seções abaixo.
1. Hardware de Áudio 5.1 Real (Creative SB1095 + TPA3116D2)
A placa Creative Sound Blaster X-Fi Surround 5.1 Pro (SB1095, USB Vendor 041e) fornece 6 canais físicos reais:
- Módulo Estéreo (4 canais):
Front L/R(Canais0, 1) eRear L/R(Canais2, 3) da SB1095 → Entradas do módulo estéreo das 4 portas.
- Saída
C/SUB(Conector P2 3.5mm → Cabo P2 para 2x RCA):- Canal
4(CENTER): Sinal do Canal Central → Placa amplificadora Classe D TPA3116D2 Mono (PBTL) (~30–50W RMS em 12V–14.4V) empurrando o Pioneer TS-CX7. - Canal
5(SUB): Sinal do Subwoofer → Módulo Mono no porta-malas.
- Canal
- Alimentação e Proteção contra "Pop" + Ruído:
- O
VCC (12V)da placaTPA3116D2é ligado no mesmo relé do fioREMcontrolado pelo ESP32 (GPIO 14), ligando 5s após o boot e desligando instantaneamente no corte da chave. - Recomenda-se um capacitor eletrolítico de
2200uFna entrada 12V daTPA3116D2para filtrar ruído de alternador.
- O
2. Arquitetura DSP no Zenith AutoOS (PipeWire + WirePlumber + CamillaDSP)
[Apps / Godot / BlueZ A2DP]
           |
           v
[PipeWire @ 48000 Hz] (10-zenith-xfi.conf + 51-zenith-xfi.lua)
           | (Default Sink: "Zenith AutoOS DSP 5.1 Input" -> hw:Loopback,0,0 @ S32LE)
           v
[CamillaDSP Engine] (zenith_51.yml @ hw:Loopback,1,0 -> S24LE3)
  |-- Mixer upmix_51 (2ch -> 6ch com Matriz Mid/Side)
  |-- Crossovers Ativos Linkwitz-Riley 24dB/oct (BiquadCombo)
  |-- Headroom Digital (-1.5 dB)
  '-- Time Alignment (Delay em ms por canal, subsample: true)
           |
           v
[Sound Blaster X-Fi SB1095] (hw:CARD=Pro,DEV=0, 6 canais físicos travados em 48kHz / 24-bit)
Arquivos de Configuração do SO
- /etc/asound.conf & 10-zenith-xfi.conf: roteamento ALSA Bit-Perfect sem software resampler e clock dinâmico multi-taxa (
allowed-rates = [ 44100 48000 88200 96000 ]), orquestrado por zenith_bitperfect_clock.py (Fases 37 e 62 — travando o clock do DAC X-Fi exatamente em96 kHz / 24-bitno LDAC). - 20-zenith-anc.conf & zenith_anc.cpp (Fase 22): carrega o plugin LADSPA C++ nativo
/usr/lib/ladspa/zenith_anc.soem umlibpipewire-module-filter-chaincapturando microfones ocultos no teto (zenith_anc_ceiling_mic), aplicando filtro passa-faixa40–120 Hz+ inversão de fase180°com limiter NLMS. - 30-zenith-exciter-limiter.conf (Fases 34 e 38): encadeia zenith_exciter.cpp (harmônicos
80/120 Hzpsicoacústicos a partir de<40 Hz) + zenith_limiter.cpp (Limiter Look-Ahead5 ms). - 40-zenith-aec.conf (Fase 64): carrega
libpipewire-module-echo-cancel(aec/libspa-aec-webrtc) no microfone do teto (zenith.aec.source) para chamadas HFP sem eco, com redução automática de ventoinha do A/C e mute do CamillaDSP via zenith_call_manager.py. - 50-zenith-rse-dual-bt.conf & 53-zenith-rse-bt.conf (Fase 65): nó virtual divisor
zenith.rse.virtual_splitterque divide o áudio de filmes traseiros (zenith_rse) para até 2 fones Bluetooth independentes com controle por fone e botão de fallback para os alto-falantes da cabine em zenith_multiseat_rse.py. - 60-zenith-spatial-chime.conf & zenith_spatial_chime.py (Fase 110): sink dedicado
zenith.spatial_chime(audio.channels = 6,channelmix.disable = true) para gongo direcional posicionado exclusivamente no alto-falante físico da porta aberta (fl→ch0,fr→ch1,rl→ch2,rr→ch3) sem vazamento entre canais. - 51-zenith-xfi.lua & 51-zenith-xfi.conf: reconhecem a Sound Blaster X-Fi (
041e) e definemsnd_aloopcomo sink padrão (priority.session = 2500, taxas44.1–96 kHz). - start-dsp.sh, generate_fir_crossovers.py & zenith_auto_eq.py: geram kernels FIR Linear Phase
4096 taps, realizam calibração automática REW/Harman com microfone USB UMIK-1 e iniciam o CamillaDSP (ws://127.0.0.1:1234). Ver também 15 — Áudio DSP de Competição (Fases 31–40).
Configuração do Pipeline DSP (zenith_51.yml)
| Canal | Índice ALSA | Matriz Ambisonics / Mid-Side (upmix_51) |
Crossover FIR 4096 taps |
Time Alignment Dinâmico |
|---|---|---|---|---|
FL (Porta Diant. Esq) |
0 |
0.90*L - 0.15*R (Palco amplo) |
fir_doors_hpf_80.wav |
4.37 ms (Solo / Phantom) |
FR (Porta Diant. Dir) |
1 |
0.90*R - 0.15*L (Palco amplo) |
fir_doors_hpf_80.wav |
2.77 ms (Solo / Phantom) |
RL (Porta Tras. Esq) |
2 |
0.85*L - 0.72*R (Ambiência) |
fir_doors_hpf_80 + fir_rear_decorr |
3.35 ms (95 cm) |
RR (Porta Tras. Dir) |
3 |
0.85*R - 0.72*L (Ambiência) |
fir_doors_hpf_80 + fir_rear_decorr |
2.19 ms (135 cm) |
CENTER (TS-CX7) |
4 |
0.45*L + 0.45*R (Gerzon W Mid) |
fir_center_hpf_250.wav |
3.64 ms (85 cm) |
SUB (Mono) |
5 |
0.50*L + 0.50*R |
fir_sub_25_80.wav + Térmica 75°C |
0.00 ms + master_limiter |
3. Processador Interativo na UI (frontend/ + backend/)
Implementado em audio_service.py e AudioDspPanel.tsx (aba Áudio 5.1), incluindo arraste em tempo real do ponto de escuta (Sweet Spot), presets (Motorista, Passageiro, Central, Traseiro), EQ 10 bandas ISO e exportação YAML CamillaDSP.
4. Câmeras 360° & Compartilhamento V4L2 (v4l2loopback)
- 8 Câmeras Sony IMX323/307 (
640x480MJPG): conectadas a 2 Hubs USB 3.0 ativos (10A), mapeadas em/dev/video0a/dev/video7. - Acesso Simultâneo ADAS + DVR: O serviço zenith-v4l2-splitter.service (zenith_v4l2_splitter.sh) cria
/dev/video10..13comv4l2loopbacke duplica sem reencodar (-c:v copy):/dev/video0(Frente) →/dev/video10(ADAS YOLO) +/dev/video11(DVR H.264 VAAPI)/dev/video7(Ré) →/dev/video12(ADAS YOLO) +/dev/video13(DVR H.264 VAAPI)
- Central Multimídia: Sistema 360° Bird's-Eye + Câmera de Ré (com linhas dinâmicas) + Câmera Frontal de Para-choque + LaneWatch PiP Automático (Fase 108) (LaneWatchPiP.gd) ao engatar seta esquerda/direita.
- Modo Demonstração / Câmeras Virtuais (Fase 113): zenith_fake_v4l2.py injeta vídeo
.mp4de dashcam em dispositivov4l2loopback(Linux) ou buffer JPEG HTTP (Windows/macOS) em sincronia com detecções YOLO 3D. - Som Direcional de Segurança & Estacionamento DSP 6 Canais (Fases 120, 121, 123 e 130): zenith_spatial_chime.py gera buffers WAV multicanal isolados em
zenith.spatial_chime(channelmix.disable = true) paraSafeExitpor porta (fl/fr/rl/rr), saída de faixa por lado (LDW), "O carro da frente andou" e bipes ultrassônicos proporcionais à distância (synthesize_park_assist_6ch). - Vista Superior Bird's-Eye 360° Real por Homografia OpenCV (Fase 131): zenith_birdseye_360.py (daemon zenith-birdseye.service) remove distorção fisheye (
cv2.fisheye) das 4 câmeras e projeta em plano único zenital com trajetória de esterçamento e medições PDC (GET /api/cameras/360/frame). Detalhes completos em Doc 30.
⬅️ 02 · Elétrica/ESP32 · ⬆️ Topo · 📚 Índice · 04 · Bluetooth/OBD ➡️
Zenith AutoOS 11.0 · Documentação técnica · Novembro de 2026 · README principal