
23 — Cognição LLM Local, SDK Sandboxed, Welcome Mode, Clima Remota, Iluminação, Sentry, BSW, LaneWatch, Saúde & Spatial Chime (Fases 101–110)
Este documento detalha as Fases 101 a 110 do Zenith AutoOS 11.0, integrando Inteligência Artificial offline via llama.cpp, plataforma extensível isolada por sandbox, conforto preditivo pré-embarque, segurança estacionária, assistência ativa de ponto cego e áudio espacial direcional de 6 canais.





🏠 README · 📚 Documentação · ⬅️ 22 · Gêmeo 3D · 24 · Simulador ➡️
📑 Neste guia — 11 seções · ~8 min de leitura
- 🗺️ Visão geral em diagrama
- 1. FASE 101 — LLM Generativo Local & Arquitetura NCM (Cognição Veicular)
- 2. FASE 102 — SDK Aberto & Sistema de Plugins Isolados (Sandboxing)
- 3. FASE 103 — Perfil Automático de Motorista (Welcome Mode)
- 4. FASE 104 — Controle de Climatização Remota (Pré-Condicionamento)
- 5. FASE 105 — Iluminação de Boas-Vindas & "Follow Me Home"
- 6. FASE 106 — Dashcam Estacionária (Sentry Mode Simplificado)
- 7. FASE 107 — Indicadores Visuais de Ponto Cego (BSW) na Cabine
- 8. FASE 108 — Câmera Lateral Automática ao Dar a Seta (LaneWatch)
- 9. FASE 109 — Menu de Manutenção e Diagnóstico Nativo
- 10. FASE 110 — Alerta Sonoro Direcional de Portas (Spatial Chime)
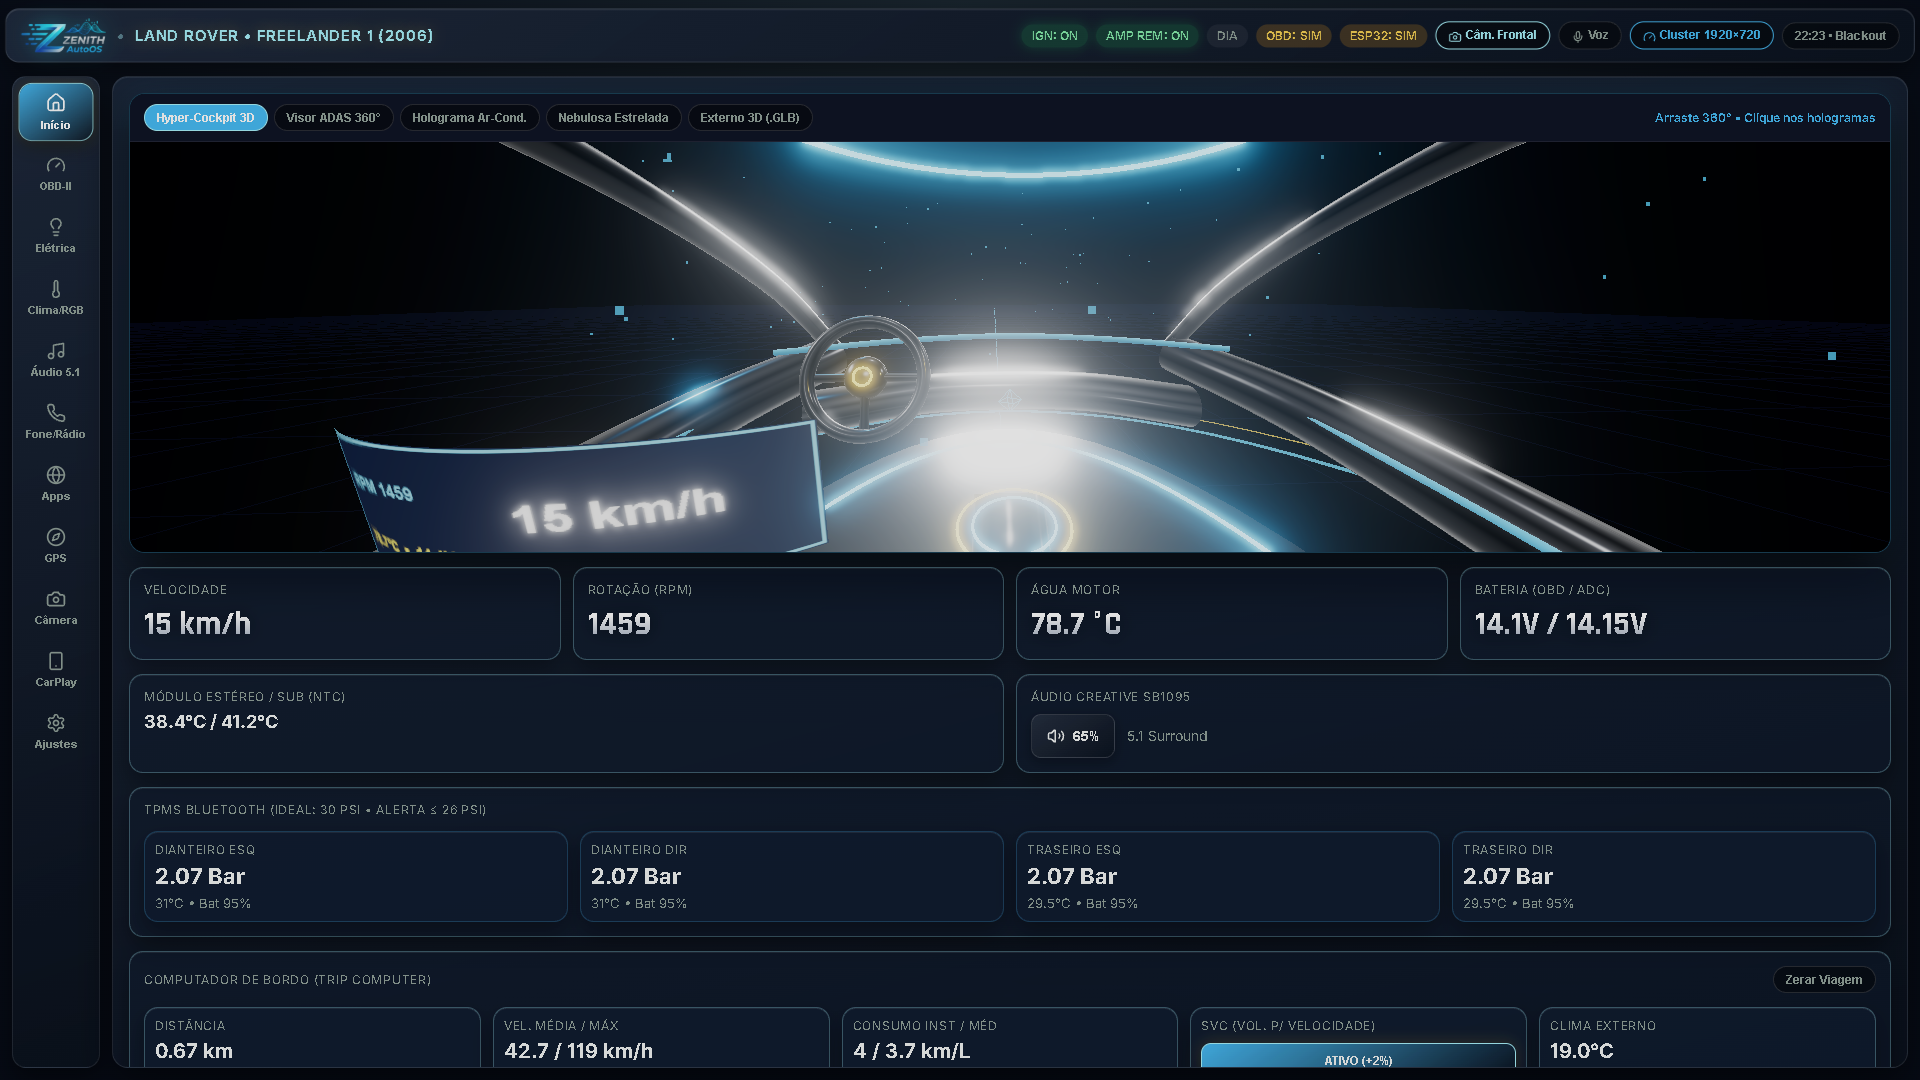
Fases 101–110: LLM local, plugins isolados, welcome mode, sentry e BSW.
🗺️ Visão geral em diagrama
flowchart LR
    LLM["LLM local<br/>llama.cpp"] --> NCM["VehicleCognitionEngine"]
    RAG["RAG manuais + DTC"] --> NCM
    NCM --> HUB["Hub 60 Hz"]
    PLUGIN["Plugin .pck"] --> SANDBOX["Sandbox LXC/chroot"]
    SANDBOX --> HUB
    BLE["BLE Welcome"] --> HUB
    CLIMA["Clima remoto"] --> HUB
    SENTRY["Sentry / BSW / LaneWatch"] --> HUB

    style NCM fill:#F97316,color:#fff,stroke:#FDBA74
    style SANDBOX fill:#333333,color:#fff,stroke:#94A3B8
    style HUB fill:#0A5C36,color:#fff,stroke:#C8A951
Como ler: o diagrama resume o fluxo principal deste guia; os detalhes, pinagens, endpoints e trechos de código aparecem nas seções abaixo.
1. FASE 101 — LLM Generativo Local & Arquitetura NCM (Cognição Veicular)
- Pacote Buildroot
llama-cpp(Config.in, llama-cpp.mk):- Compila
llama-cli,llama-serverelibllama.socom instruções AVX2/FMA/F16C para x86_64 noconfigs/zenith_autoos_defconfig(BR2_PACKAGE_LLAMA_CPP=y).
- Compila
- Banco Vetorial RAG,
Qwen2.5-1.5B& Motor NCM (zenith_llm_ncm.py + vehicle_manuals.json + zenith-llm.service):- Indexa os manuais de serviço da Land Rover Freelander 1 (2006) e Toyota / Lexus ES 300 (1998 XV20) em
/data/llm/manuals_rag.db(SQLite WAL com embeddings L2-normalizados) e integra a base de falhas OBD-II (dtc_knowledge_pt.jsonvia zenith_dtc_explainer.py) sempre que o motorista cita códigos DTC comoP0300. - Suporta modelo real quantizado
models/qwen2.5-1.5b-instruct-q4_k_m.ggufcom aceleração GPU/CPU viallama-serverlocal (/v1/chat/completions, baixa latência) e fallbackllama-cli/ síntese determinística RAG, orquestrado no backend Web por llm_voice_service.py (/api/llm/*e/api/voice/*). - Ao receber dúvida falada ou digitada via zenith_voice_agent.py / VoiceLlmAssistant.tsx (Whisper.cpp
ggml-base.bin/ Vosk), executa intenção de cabine (navegar para..., temas, abas, volume, HomeLink) ou gera diagnóstico contextual e sintetiza resposta falada offline via Piper ONNX (pt_BR-faber-medium.onnx). Veja detalhes no Doc 33.
- Indexa os manuais de serviço da Land Rover Freelander 1 (2006) e Toyota / Lexus ES 300 (1998 XV20) em
2. FASE 102 — SDK Aberto & Sistema de Plugins Isolados (Sandboxing)
- Infraestrutura Buildroot & Kernel (zenith_autoos_defconfig, linux.config, 99-zenith-plugins.rules):
- Habilita
BR2_PACKAGE_LXC=y,BR2_PACKAGE_LIBSECCOMP=y,util-linux(nsenter/unshare) e suporte no kernel (CONFIG_SECCOMP_FILTER=y,CONFIG_USER_NS=y,CONFIG_EXFAT_FS=y).
- Habilita
- Sandbox & Auditoria (zenith_plugin_sandbox.py + zenith-plugin-daemon.service):
- Rejeita estritamente qualquer manifesto
plugin.jsonque solicitecan_control,brake_control,engine_control,esp32_raw,ecu_flashouroot_exec, e bloqueia código Python que mencione/dev/ttyUSB*,esp32_cmd.sockoucan0. - Scripts IoT aprovados executam em jaula LXC /
chroot+ UID65534(nobody) comRLIMIT_CPU/RLIMIT_AS/RLIMIT_NOFILE.
- Rejeita estritamente qualquer manifesto
- Carregador Godot
.pck(ZenithPluginLoader.gd):- Escaneia pendrives USB (
/media/*/zenith_plugins,/mnt/*/zenith_plugins) e instala novos temas (Fase 94) ou pacotes.pckusandoProjectSettings.load_resource_pack(pck_path, false)(replace_files=falsepreserva integralmente o núcleo do sistema). Ver guia completo em PLUGIN_SDK.md.
- Escaneia pendrives USB (
3. FASE 103 — Perfil Automático de Motorista (Welcome Mode)
- Firmware ESP32 (firmware.ino):
- Varre BLE em baixo consumo (
runParkedPaakBeaconCheckdurante timer wakeup). Ao detectar o MAC do smartphone autorizado dentro de ~3 metros (RSSI >= PAAK_WELCOME_3M_RSSI_DBM = -64 dBm):- Aciona o relé do PC x86 (
PIN_PC_RELAY = HIGH). - Inicia rampa suave PWM (Fade-In) da iluminação interna (
welcomeFadeActiveviaPCA9685). - Destrava as portas (
MCP23017 0x21 GPB1) e emiteEVENT:WELCOME_MODE.
- Aciona o relé do PC x86 (
- Varre BLE em baixo consumo (
- Perfilamento & Áudio (zenith_profile_manager.py, profiles_default.json, zenith_bt_manager.py):
- Carrega na Godot Engine o tema e cores favoritos do motorista (
theme_id,primary_hex,accent_hex), ajusta volume base (base_volume_pct) e equalização/delays no CamillaDSP (:1234), e dispara reconexão A2DP do smartphone (bt_connect_a2dp).
- Carrega na Godot Engine o tema e cores favoritos do motorista (
4. FASE 104 — Controle de Climatização Remota (Pré-Condicionamento)
- Cliente MQTT/Wi-Fi & GSM Nativo no ESP32 (firmware.ino + zenith_mqtt_bridge.py):
- O ESP32 conecta-se ao Wi-Fi doméstico/garagem (ou recebe comandos AT GSM via serial) e assina os tópicos
zenith/clima/onezenith/clima/off. - Ao receber o comando, ativa o relé da embreagem do A/C (
MCP23017 0x20 GPB3), pulsa o optoacoplador paralelo do painel A/C (MCP23017 0x21 GPB5) e modula o blower em PWM (PCA9685 ch9) sem necessidade de girar a chave de ignição, respeitando trava de tensão>= 11.9 Ve timeout máximo de 15 minutos.
- O ESP32 conecta-se ao Wi-Fi doméstico/garagem (ou recebe comandos AT GSM via serial) e assina os tópicos
5. FASE 105 — Iluminação de Boas-Vindas & "Follow Me Home"
- Entradas PC817 (
MCP23017 0x22 GPA6/GPA7) & Luminosidade (VEML7700):- Ao receber pulso de destravamento (
Unlock) à noite (< 35 lux), liga suavemente os faróis de milha (MCP23017 0x21 GPB6) e luzes de posição/cortesia (PCA9685). - Ao receber pulso de travamento (
Lock), executatriggerFollowMeHomeLock: mantém os faróis acesos por exatos 30 segundos (FOLLOW_ME_HOME_MS = 30000UL) e realiza fade-out PWM suave (3000 ms) antes de desligar e dormir.
- Ao receber pulso de destravamento (
6. FASE 106 — Dashcam Estacionária (Sentry Mode Simplificado)
- Detecção Baixo Consumo (
MPU6050 0x68+ PIRGPIO 39):- Com o carro estacionado (
ACC OFF), o PC x86 e as 8 câmeras permanecem 100% desligados (PIN_PC_RELAY = LOW). - Se o acelerômetro
MPU6050registrar impacto (deltaG >= 0.45 G) ou o sensor PIR detectar aproximação, o ESP32 desperta, liga o PC x86 e emiteEVENT:SENTRY_TRIGGER.
- Com o carro estacionado (
- Gravação Expressa no Pendrive (zenith_sentry_capture.sh + zenith_sentry_guard.py + zenith-sentry.service):
- Grava exatamente 2 minutos (
-t 120) das câmeras Frontal e Traseira diretamente no pendrive USB montado (/media/usb*/zenith_sentryou fallback/data/dvr/sentry), executasync, enviaCMD:SENTRY_DONEao ESP32 e hiberna o PC novamente.
- Grava exatamente 2 minutos (
7. FASE 107 — Indicadores Visuais de Ponto Cego (BSW) na Cabine
- Leitura de Setas & Fusão YOLOv8 (firmware.ino + adas_radar.py + zenith_ble_rgb.py):
- O ESP32 lê o sinal 12V das alavancas de seta Esquerda/Direita via
PC817(MCP23017 0x22 GPA4/GPA5com hold de900 ms). compute_bsw_alerts()cruza o estado das setas com as caixas laterais do YOLOv8 (side_left/side_right/rear_left/rear_right). Havendo veículo no ponto cego correspondente, envia{"cmd":"bsw_alert","active":true,"side":...,"r":255,"g":0,"b":0}piscando as fitas RGB da cabine/portas em vermelho intenso e iluminando a barra lateral no ClusterWindow.gd.
- O ESP32 lê o sinal 12V das alavancas de seta Esquerda/Direita via
8. FASE 108 — Câmera Lateral Automática ao Dar a Seta (LaneWatch)
- Painel PiP Fluido (LaneWatchPiP.gd + CentralWindow.gd):
- Lê
hardware.turn_left/hardware.turn_rightvia WebSocket e desliza com física de mola (SpringPhysics) um painel Picture-in-Picture exibindo o feed da câmera lateral esquerda ou direita + guias de distância e borda vermelha caso haja alerta BSW ativo. - Assim que a alavanca da seta desarma, o painel recolhe suavemente devolvendo a tela central ao mapa ou player.
- Lê
9. FASE 109 — Menu de Manutenção e Diagnóstico Nativo
- Persistência SQLite WAL (zenith_maintenance_db.py + zenith-maintenance.service) & Aba Godot (MaintenanceTab.gd):
- Integra a quilometragem via GPS (Haversine) e OBD-II em
/data/health/zenith_maintenance.db, exibindo barras de progresso e km restante para Troca de Óleo, Troca de Filtros, Rodízio de Pneus e Fluido de Freio (com botão de reset por item). - Destaca a tensão atual da bateria medida pelo ADC do ESP32 (
PIN_VIN_ULP_ADC) com diagnóstico de risco de partida (< 11.9 Vcrítico,< 12.4 Vatenção,>= 12.4 Vsaudável).
- Integra a quilometragem via GPS (Haversine) e OBD-II em
10. FASE 110 — Alerta Sonoro Direcional de Portas (Spatial Chime)
- 4 Interruptores PC817 (
MCP23017 0x22 GPA0..GPA3) & PipeWire 6 Canais (zenith_spatial_chime.py + 60-zenith-spatial-chime.conf + zenith-spatial-chime.service):- Sintetiza um gongo harmônico suave (
.wav6 canais @ 48 kHz) e aplica isolamento digital estrito (channelmix.disable = true):- Porta Motorista (
fl) → Canal0(FL) - Porta Passageiro (
fr) → Canal1(FR) - Porta Traseira Esquerda (
rl) → Canal2(RL) - Porta Traseira Direita (
rr) → Canal3(RR)
- Porta Motorista (
- Ao abrir uma porta com o carro ligado, apenas o alto-falante daquela exata porta reproduz o gongo, enquanto os outros 5 canais permanecem em zero absoluto.
- Sintetiza um gongo harmônico suave (
⬅️ 22 · Gêmeo 3D · ⬆️ Topo · 📚 Índice · 24 · Simulador ➡️
Zenith AutoOS 11.0 · Documentação técnica · Novembro de 2026 · README principal