
19 — SocketCAN, ESP32 FreeRTOS 2Mbaud, gRPC/Protobuf, mDNS, ECU Flasher, HIL, PTP & OTA Deltas (Fases 71–80)
Este documento detalha a camada de comunicação automotiva de latência sub-milissegundo, serialização binária inter-módulos, autodescoberta em rede, remapeamento seguro de ECU, emulação Hardware-in-the-Loop (HIL), instrumentação fail-safe OLED, sincronismo IEEE 1588 PTP, diagnóstico bidirecional e atualizações OTA diferenciais das Fases 71 a 80 do Zenith AutoOS.






🏠 README · 📚 Documentação · ⬅️ 18 · Bluetooth áudio · 20 · V2X/HSM ➡️
📑 Neste guia — 13 seções · ~10 min de leitura
- 🗺️ Visão geral em diagrama
- 1. Integração Nativa SocketCAN & K-Line com Filtragem BPF (Fase 71)
- 2. ESP32 como Master Gateway Híbrido Multithread FreeRTOS (Fase 72)
- 3. Comunicação gRPC & Protobuf de Baixa Latência (Fase 73)
- 4. Auto-Discovery Zero-Conf mDNS/Avahi (_zenith_rse._tcp) (Fase 74)
- 5. Remapeamento de ECU Nativo & Recuperação Fail-Safe (Fase 75)
- 6. Simulador Hardware-in-the-Loop (HIL) & Rede Fantasma vcan0 (Fase 76)
- 7. Instrumentação Redundante Fail-Safe OLED (Fase 77)
- 8. Sincronismo Temporal PTP IEEE 1588 Automotivo (Fase 78)
- 9. Diagnóstico Ativo Bidirecional — Menu "Ativadores" (Fase 79)
- 10. CI/CD Unificado, OTA Deltas RAUC & Reset Watchdog 3s (Fase 80)
- Extensão FASE 117 — RPCs de Internacionalização (SetLocale / GetLocale) & Framing ZL
- Extensão FASE 118 — Autoconfiguração Dinâmica de PIDs & Calibração de Rodas no Barramento
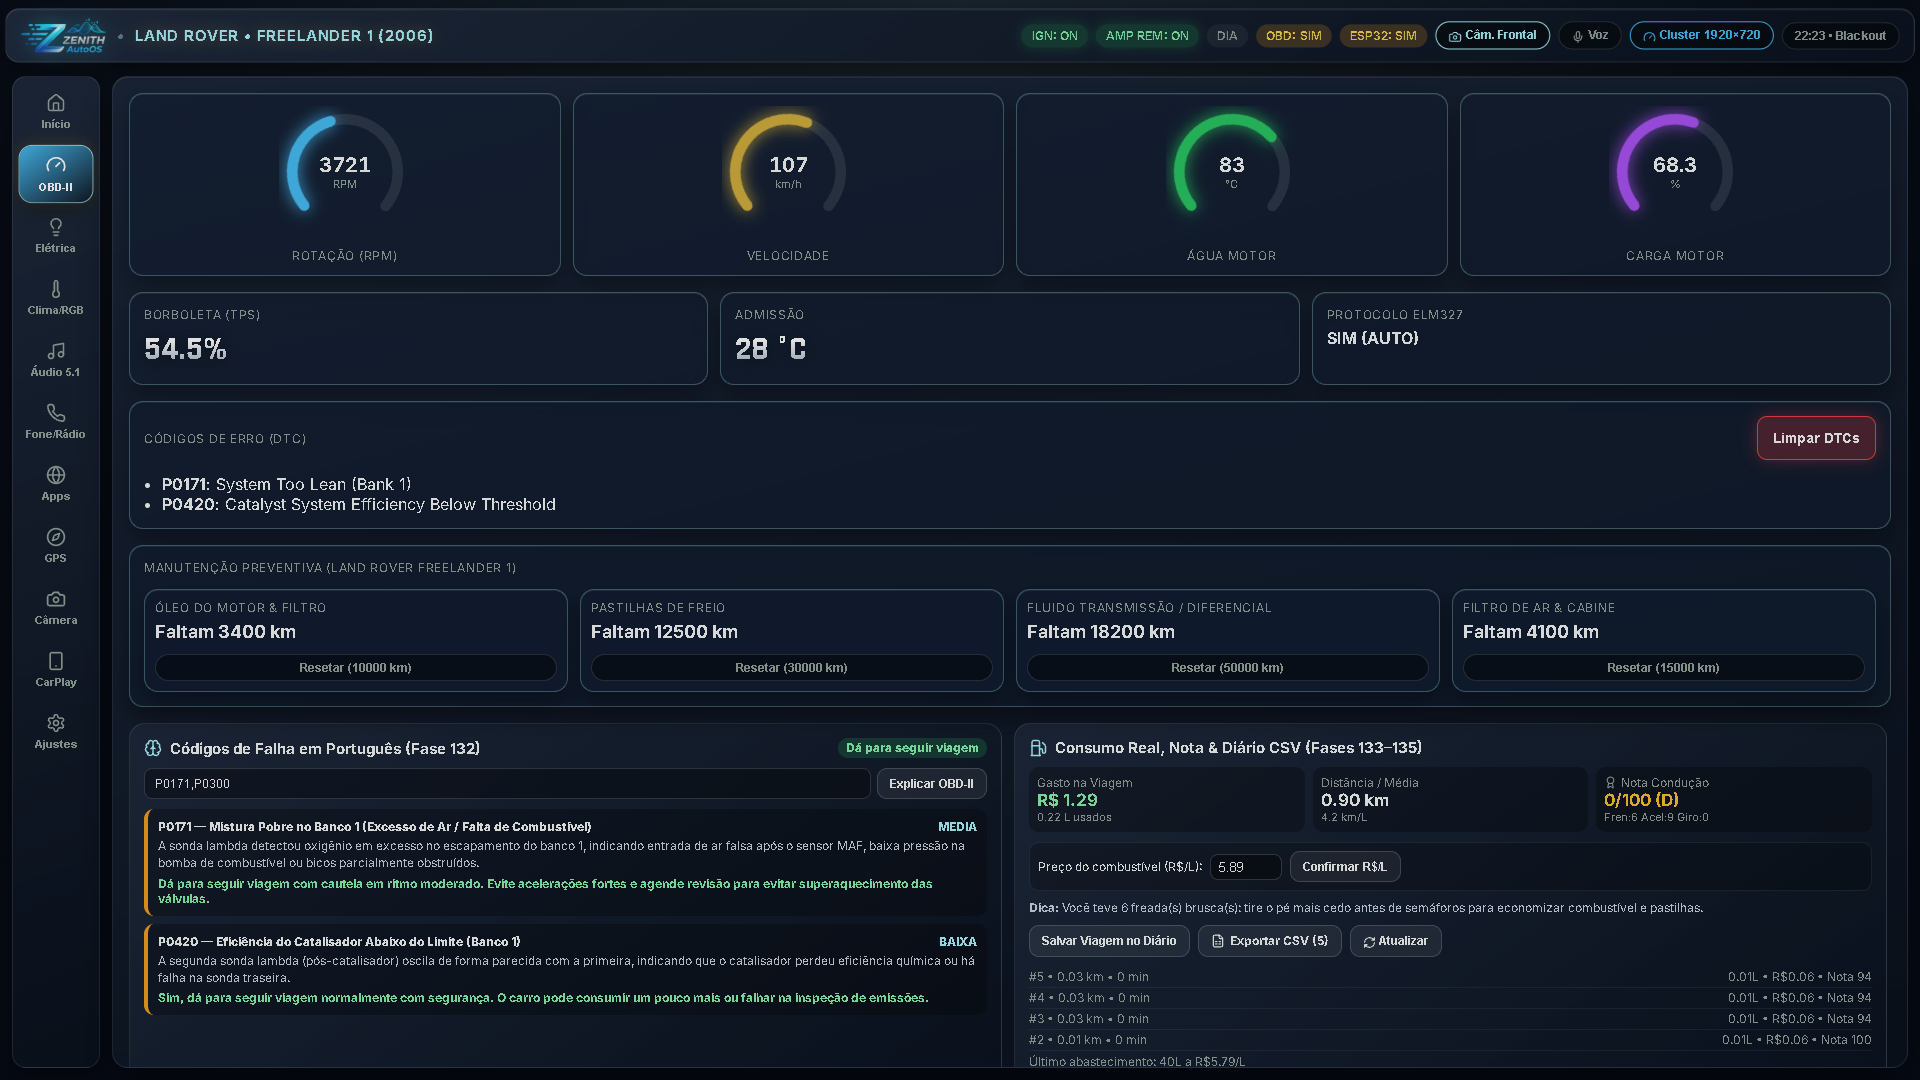
Barramento: SocketCAN com BPF, gRPC/Protobuf, HIL e sincronismo PTP.
🗺️ Visão geral em diagrama
flowchart LR
    ECU["ECU do veículo"] --> CAN["SocketCAN<br/>filtro BPF"]
    CAN --> BRIDGE["zenith_can_bridge"]
    BRIDGE --> GRPC["gRPC :50051"]
    GRPC --> HUB["Hub / HMI"]
    ESP["ESP32 FreeRTOS<br/>TWAI 2 Mbaud"] <--> BRIDGE
    MDNS["mDNS/Avahi"] --> RSE["RSE"]
    PTP["PTP IEEE 1588"] --> CAM["Câmeras"]
    HIL["vcan0 HIL"] --> CI["CI/CD"]

    style CAN fill:#1F6FEB,color:#fff,stroke:#93C5FD
    style BRIDGE fill:#0A5C36,color:#fff,stroke:#C8A951
    style ESP fill:#E7352C,color:#fff,stroke:#FCA5A5
Como ler: o diagrama resume o fluxo principal deste guia; os detalhes, pinagens, endpoints e trechos de código aparecem nas seções abaixo.
1. Integração Nativa SocketCAN & K-Line com Filtragem BPF (Fase 71)
- Kernel & Device Tree:
- linux.config habilita diretamente no kernel
CONFIG_CAN=y,CONFIG_CAN_RAW=y,CONFIG_CAN_BCM=y,CONFIG_CAN_GW=y,CONFIG_CAN_VCAN=yeCONFIG_CAN_MCP251X=y. - zenith-can-kline.dts configura o transceptor SPI MCP2515 (
can0, cristal16 MHz, IRQGPIO 25) e UART dedicada ao transceptor K-Line L9637D (ISO 9141-2/KWP2000@10400 baud). - zenith_autoos_defconfig e Config.in adicionam
can-utils,libsocketcane o pacote customizado zenith-can-bridge.
- linux.config habilita diretamente no kernel
- Daemon C11
zenith_can_bridge(zenith_can_bridge.c + zenith-can-bridge.service):- Abre socket
PF_CAN(SOCK_RAW,CAN_RAW) comSO_TIMESTAMPNSe anexa Berkeley Packet Filter (SO_ATTACH_FILTER) no espaço do kernel, aceitando exclusivamente os IDs da Land Rover Freelander 1 (0x1F0,0x329,0x200,0x545), Lexus ES 300 (0x0B4,0x2C4,0x3B0,0x025) e respostas OBD/UDS (0x7E8..0x7EF). - Decodifica frames CAN e K-Line
L9637D(/dev/zenith-kline) com validação de checksum e publica simultaneamente em/run/zenith/hub_ingest.sock(JSON) e/run/zenith/can_proto.sock(Protobuf + CRC32).
- Abre socket
2. ESP32 como Master Gateway Híbrido Multithread FreeRTOS (Fase 72)
- Arquitetura Dual-Core (firmware.ino):
- Core 0 (
taskTwaiCanBus): Opera o driver nativo TWAI (CAN 500 kbps) viadriver/twai.h, decodificando RPM, velocidade, temperatura de água, combustível e status MIL. - Core 1 (
taskSensorsAndSerialGateway): Lê simultaneamente botões resistivos do volante SWC (ADS1115 0x48ou ADC dedicado), encoder de direção por interrupção (IRAM_ATTR onSteerEncoderISR), entrada optoacoplada PC817 ACC (GPIO 32), rede K-Line (KlineSerial(1)@10400 baud), biometria FPM10A e expansores I2C (MCP230170x20/0x21,PCA96850x40).
- Core 0 (
- Ejeção Determinística 10 ms @ 2 Mbaud:
- A cada
10 ms(pdMS_TO_TICKS(10)), agrega o snapshot protegido por mutex (g_telemMutex), serializa em Protobuf wire format com cabeçalho0x5A 0x45('ZE') + CRC32 IEEE 802.3 e transmite via USB Serial a2.000.000 baud. - zenith_power_daemon.py (zenith-power.service) usa
SerialMuxParser(zenith_proto_codec.py) para demultiplexar linhasEVENT:...e quadros binários Protobuf+CRC32 sem perda.
- A cada
3. Comunicação gRPC & Protobuf de Baixa Latência (Fase 73)
- Esquema Universal (proto/zenith_telemetry.proto):
- Define
EngineTelemetry,BatteryEnergy,DspAudioState,AdasState,ChassisActuators,SecurityHsmState,V2XTrafficLight,OilTribology,BootDagStatuse o serviço RPCZenithTelemetryService(StreamTelemetry,SendActuatorCommand,Heartbeat).
- Define
- Implementação Multi-Linguagem sem Parsing JSON no Caminho Crítico:
- C11: zenith_proto_wire.h (zero-allocation para
zenith_can_bridge). - ESP32 C++: encoder wire nativo em firmware.ino.
- Python: zenith_proto_codec.py + servidor zenith_grpc_hub.py (zenith-grpc-hub.service, gRPC
:50051+ WebSocket bináriows://127.0.0.1:8766). - Godot Engine 4: ProtobufWire.gd conectado em ZenithMaster.gd atualiza velocímetro, RPM e ângulo de direção diretamente dos bytes Protobuf.
- C11: zenith_proto_wire.h (zero-allocation para
4. Auto-Discovery Zero-Conf mDNS/Avahi (_zenith_rse._tcp) (Fase 74)
- Avahi & Firewall Interno:
- avahi-daemon.conf e zenith-rse.service anunciam
_zenith_rse._tcp(:8766) e_zenith_autoos._tcp(:50051) apenas na rede interna automotiva (eth*/enp*/wg0), bloqueandowlan0ewwan0(nftables.conf).
- avahi-daemon.conf e zenith-rse.service anunciam
- Orquestrador (zenith_mdns_mesh.py + zenith-mdns-mesh.service):
- Implementa codificador/decodificador DNS-SD mDNS RFC 6762/6763 e varredura
avahi-browse. - Ao encontrar os Raspberry Pis traseiros dos encostos de cabeça, deriva chave de túnel criptografado (
wireguard-chacha20), provisiona túnel RTP de áudio PipeWire (pactl load-module module-rtp-send, porta4713) e libera o fluxo de telemetria GPS Protobuf sem IPs fixos.
- Implementa codificador/decodificador DNS-SD mDNS RFC 6762/6763 e varredura
5. Remapeamento de ECU Nativo & Recuperação Fail-Safe (Fase 75)
- Módulo (zenith_ecu_flasher.py + zenith-ecu-flasher.service):
- Implementa KWP2000 Fast Init (
StartCommunication 0x81com checksum) e UDS ISO 14229 (0x10ProgrammingSession,0x27SecurityAccess Seed/Key,0x34/0x36/0x37Download/TransferData). - Faz backup imutável da ROM original (Lexus / Freelander) com hash SHA-256 em
/data/ecu/backups/no SSD NVMe e edita mapas de calibração (avanço de ignição, fator de injeção e corte de giro) recalculando o CRC32. - Recovery Automático: Grava journal atômico (
/data/ecu/flash_journal.json). Se ocorrer queda de tensão (< 10.8 V) ou falha durante o flash, enviaCMD:ECU_POWER_HOLD_ONao ESP32 (MCP23017 0x21 GPB2) sustentando a ECU pelo banco de capacitores e regrava automaticamente a ROM original de fábrica.
- Implementa KWP2000 Fast Init (
6. Simulador Hardware-in-the-Loop (HIL) & Rede Fantasma vcan0 (Fase 76)
- Driver Virtual & Gerador Físico (zenith_vcan_setup.sh, zenith_hil_simulator.py, zenith-hil.service):
- Sobe interface
vcan0e injeta frames SocketCAN autênticos de16 bytes(0x1F0,0x329,0x200,0x025) simulando aceleração suave0 -> 120 km/h, cruzeiro, curvas e frenagem sem ligar o motor nem gerar falhas na injeção. - Também disponível no simulador de bancada via
python3 emulator/mock_car_devices.py --hil.
- Sobe interface
7. Instrumentação Redundante Fail-Safe OLED (Fase 77)
- Monitoramento de Heartbeat gRPC (
1.5 s):- zenith_grpc_hub.py transmite
CMD:HEARTBEAT_GRPCa cada250 mspara o ESP32. - Se o PC x86 travar, reiniciar ou atualizar e ficar silencioso por
>= 1500 ms, o ESP32 (firmware.ino) corta o relé do monitor HDMI principal (PIN_HDMI_PANEL_RELAYGPIO 12/MCP23017 0x21 GPB0), acende o OLED I2CSSD1306(0x3C) e renderiza barras de alto contraste de Velocidade, RPM e Combustível diretamente do barramento TWAI CAN em C++.
- zenith_grpc_hub.py transmite
8. Sincronismo Temporal PTP IEEE 1588 Automotivo (Fase 78)
- Daemon & Perfil (ptp4l.conf, zenith_ptp_sync.py, zenith-ptp.service):
- Habilita
CONFIG_PTP_1588_CLOCK=yeCONFIG_NETWORK_PHY_TIMESTAMPING=yno kernel elinuxptpno Buildroot. - Calcula
offset_ns = ((t2 - t1) - (t4 - t3)) // 2epath_delay_nsentre o relógio do ESP32 (evento de pedal de freio), timestampsSO_TIMESTAMPNSdo SocketCAN e frames da câmera Coral TPU, determinando o tempo exato de reação física dos freios em milissegundos (brake_reaction_ms) sem jitter.
- Habilita
9. Diagnóstico Ativo Bidirecional — Menu "Ativadores" (Fase 79)
- Override UDS
0x2F(zenith_active_diag.py + zenith-active-diag.service):- Envia quadros
InputOutputControlByIdentifier(0x2F) via/run/zenith/diag_cmd.sockpara desligar bicos injetores individuais (cut_injector_1..6), forçar ventoinha no máximo (fan_override_max) e pulsar válvula EGR (egr_pulse). - Cruza a queda de RPM (
delta_rpm), fluxo de massa de ar (delta_maf_gps) e temperatura para gerar laudo automático exibido no painel "Ativadores" em CentralWindow.gd.
- Envia quadros
10. CI/CD Unificado, OTA Deltas RAUC & Reset Watchdog 3s (Fase 80)
- Deltas Binários & Rollback (zenith_ota_delta.py, zenith-ota.service, 99-zenith-watchdog.conf):
compute_chunked_delta/apply_chunked_deltatransferem apenas blocos SHA-256 modificados via Wi-Fi/LTE (casync+rauc installno slot inativo A/B).- O ESP32 recebe
CMD:OTA_ARM_SLOTeCMD:OTA_REBOOT_PC; caso a nova partição sofra Kernel Panic (panic=3em grub.cfg eRuntimeWatchdogSec=3s), o sistema retorna automaticamente ao slot saudável anterior e publica o relatório de erro em/data/ota/last_crash_report.jsone via/run/zenith/mqtt_alert.sock.
Extensão FASE 117 — RPCs de Internacionalização (SetLocale / GetLocale) & Framing ZL
No contrato zenith_telemetry.proto e no daemon zenith_grpc_hub.py, o serviço ZenithTelemetryService (:50051) passou a incluir:
rpc SetLocale(LocaleConfigRequest) returns (LocaleConfigAck)— recebelocale, unidades (speed_unit,temp_unit,pressure_unit), flagrtle preferência de motor STT (stt_engine), persiste em/data/profiles/locale.jsone despacha atualização instantânea aos sockets Unix DGRAM de Voz (/run/zenith/voice_cmd.sock) e LLM (/run/zenith/llm_cmd.sock).rpc GetLocale(StreamRequest) returns (LocaleConfigAck)— consulta o estado e os caminhos de modelos acústicos/LLM carregados no runtime.- Subcanal WebSocket Protobuf (
ws://127.0.0.1:8766): além de telemetria (magic0x5A 0x45"ZE"), aceita quadros0x5A 0x4C"ZL"codificados porpack_locale_frame()(zenith_proto_codec.py / ProtobufWire.gd), respondendo comLocaleConfigAckenquadrado.
Extensão FASE 118 — Autoconfiguração Dinâmica de PIDs & Calibração de Rodas no Barramento
Ao trocar de veículo no Configurador de Garagem (zenith_settings_manager.py), o backend grava /run/zenith/can_vehicle_config.json e sinaliza /run/zenith/can_cmd.sock sem intervenção humana:
- zenith_can_bridge.c:
apply_vehicle_cfg_jsonajusta em runtime perfil CAN (land_rover,lexus_toyota,obd2_can, etc.), protocolo/baudrate K-Line (0x0B,0x11,0x2F,0x42) e multiplica todas as leituras de velocidade pelospeed_correction_factorcalculado a partir do diâmetro exato da roda. - zenith_telemetry.py:
TelemetryDaemon._reload_vehicle_cfg()reordenaANALOG_PROTOCOLS(priorizandoKWP20005/4ouISO 9141-23), recarrega_active_injection_pidsdeINJECTION_PID_OBD_MAPe aplica_speed_correction_factorna velocidade OBD-II. - zenith_maintenance_db.py: aplica
wheel_calibration_factorno cálculo incremental do odômetro viaset_wheel_calibration(/run/zenith/maint_cmd.sock).
⬅️ 18 · Bluetooth áudio · ⬆️ Topo · 📚 Índice · 20 · V2X/HSM ➡️
Zenith AutoOS 11.0 · Documentação técnica · Novembro de 2026 · README principal