
17 — Engenharia de Vídeo, DRM/KMS, RSE, Touch Matrix, Backlight, Plymouth & 3D LUT (Fases 51–60)
Este documento cobre toda a pilha gráfica de baixa latência, orquestração multi-monitor KMS/DRM, decodificação VA-API, sincronismo físico de iluminação e pós-processamento 3D LUT das Fases 51 a 60 do Zenith AutoOS.






🏠 README · 📚 Documentação · ⬅️ 16 · Energia · 18 · Bluetooth áudio ➡️
📑 Neste guia — 5 seções · ~8 min de leitura
- 🗺️ Visão geral em diagrama
- 1. Multi-Monitor KMS/DRM + Hardware EDID Spoofing & RSE Multi-Seat (Fases 51 e 52)
- 2. Zero-Copy DMA-BUF EGL (< 10 ms), QuickSync VA-API 4K & Genlock (Fases 53 e 54)
- 3. Touchscreen Matrix Binding, Scaling Fracionário, Backlight & Shaders (Fases 55, 56 e 57)
- 4. Flicker-Free Boot Plymouth KMS, Muxer Ré Fail-Safe & 3D LUT .cube (Fases 58, 59 e 60)
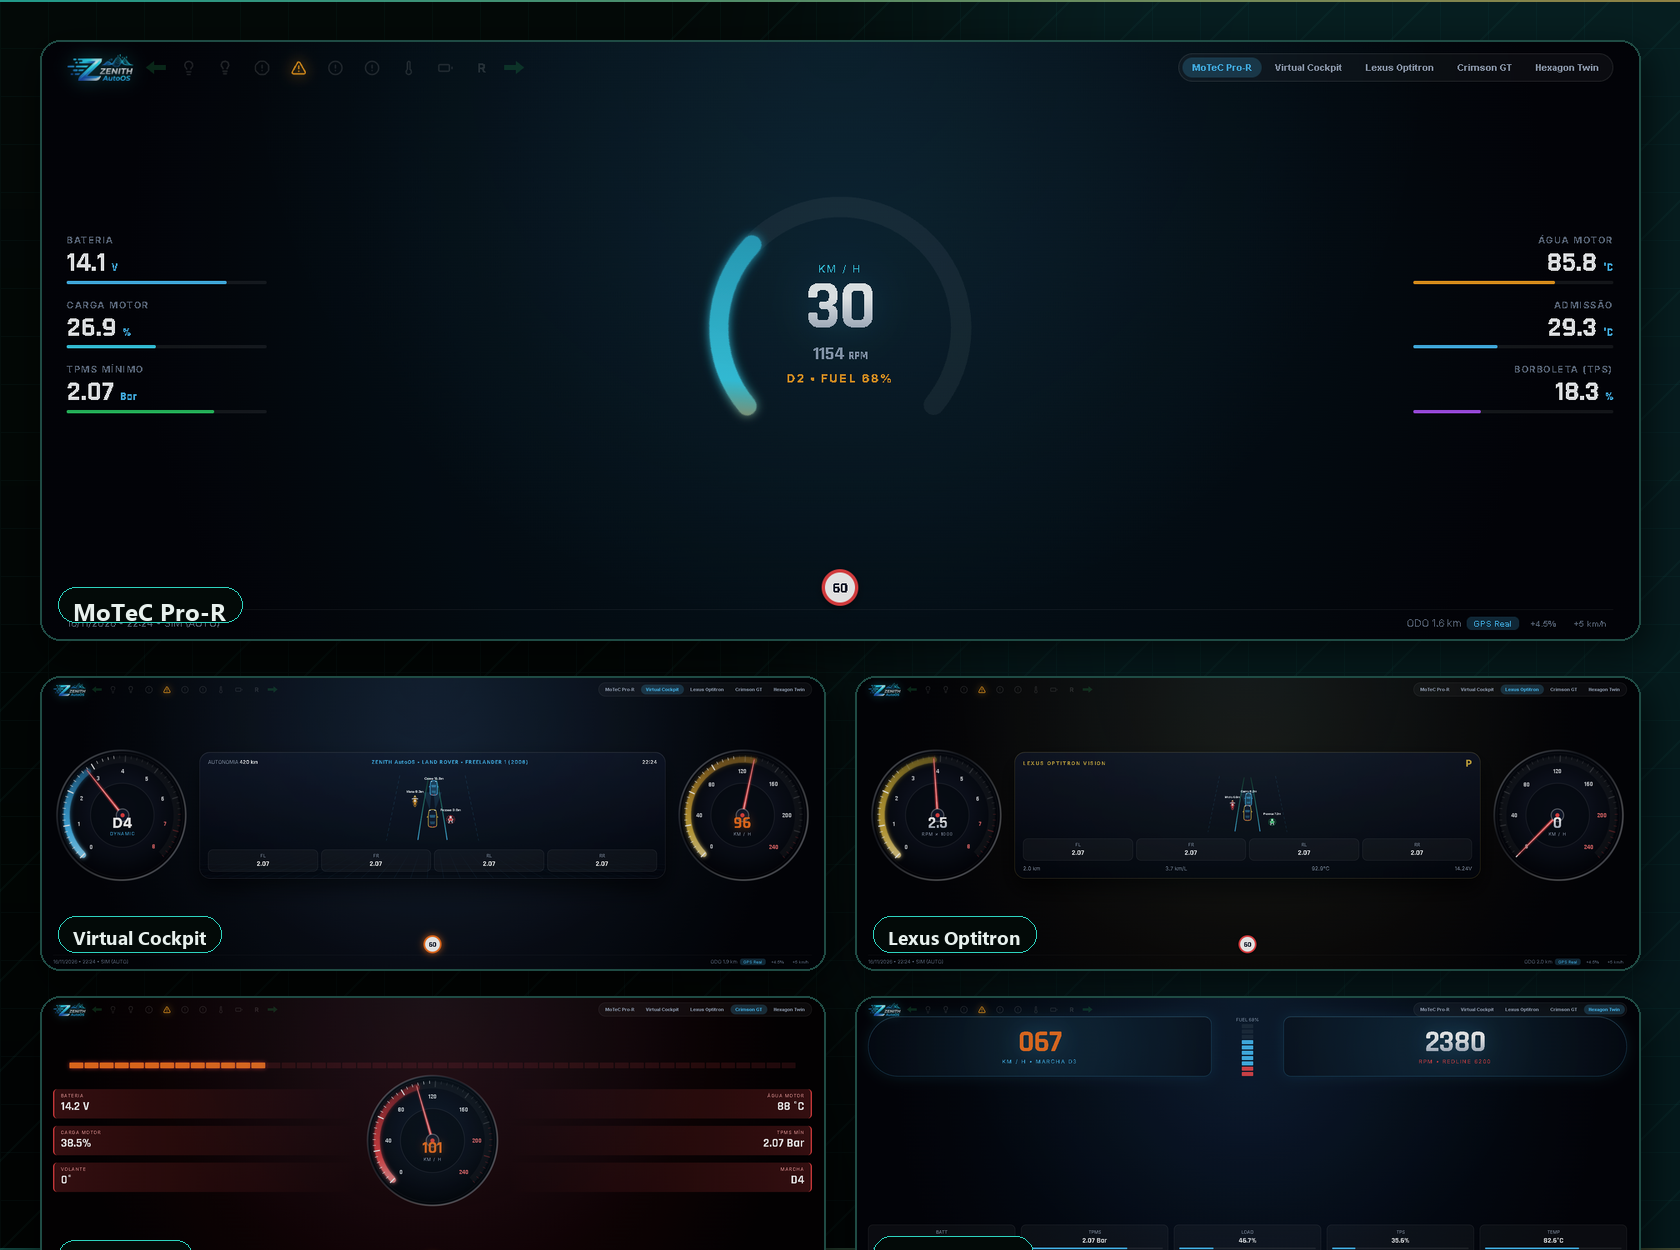
Vídeo: zero-copy, multi-seat RSE, touch matrix e color grading 3D LUT.
🗺️ Visão geral em diagrama
flowchart LR
    CAM["Câmeras"] --> DMABUF["DMA-BUF<br/>zero-copy"]
    DMABUF --> EGL["EGL / GL"]
    EGL --> KMS["DRM/KMS<br/>multi-monitor"]
    KMS --> CL["Cluster"]
    KMS --> CE["Central"]
    KMS --> RSE["RSE"]
    QSV["QuickSync VA-API"] --> DVR["DVR 4K"]
    LUT["3D LUT .cube"] --> EGL

    style DMABUF fill:#0EA5E9,color:#fff,stroke:#7DD3FC
    style KMS fill:#334155,color:#fff,stroke:#94A3B8
    style LUT fill:#7C3AED,color:#fff,stroke:#C4B5FD
Como ler: o diagrama resume o fluxo principal deste guia; os detalhes, pinagens, endpoints e trechos de código aparecem nas seções abaixo.
1. Multi-Monitor KMS/DRM + Hardware EDID Spoofing & RSE Multi-Seat (Fases 51 e 52)
- EDID Spoofing em Kernel (grub.cfg & linux.config):
CONFIG_DRM_LOAD_EDID_FIRMWARE=yno kernel combinado aos parâmetrosvideo=HDMI-A-1:1920x720@60e video=HDMI-A-2:1920x1080@60e video=HDMI-A-3:1280x720@60eassegura travamento absoluto de resolução e refresh rate por hardware, tornando o layout imune a mau contato momentâneo em cabos HDMI durante vibração.
- Compositor Triple-Screen (weston.ini & monitors.xml):
HDMI-A-1(1920x720@60,position=0,0): Cluster / Instrumentos Ultrawide atrás do volante.HDMI-A-2(1920x1080@60,position=1920,0): Central Multimídia Touch & PiP ADAS.HDMI-A-3(1280x720@60,position=3840,0): Saída 3 para Splitter HDMI Ativo 1x2 (5V) alimentando os 2 Encostos Traseiros (RSE — Rear Seat Entertainment) ou Projetor AR-HUD.DP-1(720x480@59.94,position=5120,0): Saída analógica CVBS/RCA NTSC/PAL-M (zenith_analog_rear_tv.sh) com compensação Overscan e Letterbox.
- Orquestrador RSE & Isolamento Dual BT Headphones (Fase 52):
- zenith_multiseat_rse.py (zenith-rse.service) escuta
/run/zenith/rse_cmd.sock(acionado pelo botãoTraseira (RSE BT)em CentralWindow.gd via roteador adas_radar.py). - Dispara
mpv --hwdec=vaapi --vo=gpu,dmabuf-wayland --fs --fs-screen-name=HDMI-A-3 --audio-client-name=zenith_rsee aplica 53-zenith-rse-bt.conf +pw-linkpara enviar o áudio dos filmes exclusivamente aos dois fones Bluetooth traseiros (bluez_output.*Zenith_RSE*), sem vazar para os alto-falantes 5.1 da cabine frontal.
- zenith_multiseat_rse.py (zenith-rse.service) escuta
2. Zero-Copy DMA-BUF EGL (< 10 ms), QuickSync VA-API 4K & Genlock (Fases 53 e 54)
- Pacote Nativo C (package/zenith-video-engine/):
- Zero-Copy DMABUF + EGL Import (zenith_dmabuf_gl.c + zenith-dmabuf.service): Aloca buffers
V4L2_MEMORY_MMAP, exporta FD viaVIDIOC_EXPBUFe vincula diretamente na VRAM da GPU viaeglCreateImageKHR(EGL_LINUX_DMA_BUF_EXT)→glEGLImageTargetTexture2DOEScarregandolibEGL.so.1elibGLESv2.so.2dinamicamente (-ldl) sem cópia por RAM CPU. - Software Genlock Multi-Câmera: zenith_frame_sync.c (zenith-video-sync.service) alinha buffers circulares (
3slots/câmera) indexados porCLOCK_MONOTONIC(skew <= 8 ms) em/dev/shm/zenith_genlock_frame.
- Zero-Copy DMABUF + EGL Import (zenith_dmabuf_gl.c + zenith-dmabuf.service): Aloca buffers
- Decodificação 4K HEVC / VP9 @ 0% CPU (Fase 54): Buildroot zenith_autoos_defconfig habilita
BR2_PACKAGE_LIBVA=y,BR2_PACKAGE_LIBVA_INTEL_DRIVER=y,BR2_PACKAGE_INTEL_MEDIADRIVER=y(iHD),BR2_PACKAGE_GST1_VAAPI=yeBR2_PACKAGE_MPV=y, permitindo decodificação integral no bloco fixo Intel QuickSync sem carga de CPU. - Splitter V4L2 Híbrido
1080p+640x480: zenith_v4l2_splitter.sh clona/dev/video0para/dev/video98(1080pDVR) e/dev/video99(640x480VAAPI para Coral TPU).
3. Touchscreen Matrix Binding, Scaling Fracionário, Backlight & Shaders (Fases 55, 56 e 57)
- Touchscreen Matrix Binding Determinístico (Fase 55):
- 99-touchscreens.rules + zenith_touch_matrix.sh aplicam
ENV{LIBINPUT_CALIBRATION_MATRIX}e symlinks/dev/input/zenith-touch-cluster(0.375 0 0 0 0.666667 0emHDMI-A-1) e/dev/input/zenith-touch-central(0.375 0 0.375 0 1 0emHDMI-A-2), impedindo que toques em uma tela disparem eventos na outra.
- 99-touchscreens.rules + zenith_touch_matrix.sh aplicam
- Fractional Scaling & Dynamic DPI Awareness (Fase 56):
- ZenithMaster.gd calcula
content_scale_factorpor monitor viaDisplayServer.screen_get_dpi()e ClusterWindow.gd aplica compensação geométricadraw_set_transform(..., Vector2(aspect_comp, 1.0))para manter mostradores circulares matematicamente redondos.
- ZenithMaster.gd calcula
- Sincronização Física de Backlight (
ddcutil+ ESP32 PWM — Fase 57):- zenith_brightness_sync.py (zenith-brightness.service) calcula a elevação solar astronômica pelas coordenadas GPS + hora UTC e lê os faróis da telemetria WebSocket, variando suavemente de
100%(sol pleno) até5%(estrada escura / túnel) simultaneamente viaddcutil setvcp 10(I2C HDMI DDC/CI) e comando{"cmd":"lcd_backlight","zone":0,"pct":...}nos canais10e11(12-bit 1kHz) da PCA9685 no firmware.ino.
- zenith_brightness_sync.py (zenith-brightness.service) calcula a elevação solar astronômica pelas coordenadas GPS + hora UTC e lê os faróis da telemetria WebSocket, variando suavemente de
- Shaders 360° Bird's-Eye & HDR ISP: Stitching360.gdshader (correção olho-de-peixe + homografia 4 câmeras) e HDR_ISP.gdshader (Reinhard local tone mapping).
4. Flicker-Free Boot Plymouth KMS, Muxer Ré Fail-Safe & 3D LUT .cube (Fases 58, 59 e 60)
- Flicker-Free Boot, Vídeo 60fps & Plymouth KMS Hold (Fases 58 e 93):
- grub.cfg inicia com
i915.fastboot=1 quiet splash vga=current vt.global_cursor_default=0e linux.config ativaCONFIG_FRAMEBUFFER_CONSOLE_DEFERRED_TAKEOVER=y, herdando o framebuffer EFI sem piscar até o Plymouth (plymouthd.conf, zenith.plymouth, zenith.script). - generate_boot_video.py + zenith_boot_video.sh (
zenith-boot-video.service) renderizam a convergência de partículas revelando o logotipo oficial Zenith AutoOS (zenith_logo_full.png) em H.264 60fps e mantêm o último frame (boot_last_frame.png) retido na VRAM DRM enquanto a Godot inicializa com fundo transparente (viewport/transparent_background=true) e realiza crossfade alfa absoluto via BootTransition.gd (plymouth quit --retain-splash), além de suporte MIPI-DSI em zenith-dsi-panel.dts. Veja detalhes completos de identidade visual em 27 — Identidade Visual & Logotipo Oficial.
- grub.cfg inicia com
- Fail-Safe Hardware Video Muxing (
< 1 ms) & HEVC DVR (Fase 59):- Chave multiplexadora solid-state HDMI/AV alimentada pelo sinal
12Vda luz de ré comuta a tela central diretamente para a câmera traseira em< 1 msmesmo com o PC x86 desligado ou reiniciando (esquema em 02-hardware-eletrica-esp32.md). Em operação normal, zenith_dvr.py e zenith_hevc_recorder.sh gravam HEVC H.26515 Mbpsvia QuickSync.
- Chave multiplexadora solid-state HDMI/AV alimentada pelo sinal
- Colorimetria 3D LUT
.cube, Master Dimmer, True ToneVEML7700& PiP de Manobra (Fases 60, 92 e 97):- cabin_calibrated.cube (
9x9x9D65 calibrada, com fallback identidade 2x2x2 em LUT3DLoader.gd) executa em pós-processamento global (CanvasLayerlayer100MOUSE_FILTER_IGNORE) via LUT_ColorGrading.gdshader integrando Master Dimmer UI (Fase 92), compensação True Tone Veicular (true_tone_kelvin+ corte de luz azul pelo sensor I2CVEML7700, Fase 97),glitch_intensity(Fase 94) e PiP de manobra ManeuverPiP.gd. Para detalhes dos shadersKawaseBlur,WarpSpeedLines,CarPaintAutomotive,TouchRippleeHolographicLogo, veja Doc 21 e Doc 22.
- cabin_calibrated.cube (
⬅️ 16 · Energia · ⬆️ Topo · 📚 Índice · 18 · Bluetooth áudio ➡️
Zenith AutoOS 11.0 · Documentação técnica · Novembro de 2026 · README principal