
Documentação Zenith AutoOS
33 guias técnicos · 151 fases · 157.358+ veículos · LLM, Voz Neural & Mapa 3D 100% offline


🏠 README principal · 🧭 Trilhas · 📚 Índice · 🖼️ Galeria · 📊 Cobertura
🧭 Trilhas de leitura
Escolha o caminho de acordo com o seu objetivo. Cada trilha foi ordenada para evitar pré-requisitos quebrados.
| Trilha | Para quem | Sequência recomendada |
|---|---|---|
| 🚀 Primeiro contato | Quem acabou de clonar o repositório | 01 — Arquitetura → 08 — Buildroot → 24 — Simulador → 06 — Instalação |
| 🔌 Bancada e hardware | Eletrônica, instalação e retrofit | 02 — Elétrica/ESP32 → 33 — Hardware completo → 19 — CAN/gRPC → 16 — Energia |
| 🎨 HMI e experiência | UI/UX, Godot, frontend e branding | 34 — Design System → 11 — Multi-screen → 21 — Temas → 33 — Mapa 3D, LLM & Voz → 25 — i18n/RTL |
| 🧠 ADAS, IA e dados | Visão computacional, LLM, voz e mapas 3D | 07 — ADAS 360° → 23 — LLM/SDK → 33 — LLM/Voz/Mapa 3D Offline → 28 — Banco de veículos → 29 — Segurança ADAS |
| 🔧 Integração e API | Backend, apps e automações | 05 — API/IPC → 19 — gRPC/CAN → 26 — Settings → 32 — Conectividade |
🗺️ Mapa da documentação
flowchart LR
    subgraph BASE["🏗️ Base"]
        D01["01 · Arquitetura"]
        D02["02 · Elétrica/ESP32"]
        D08["08 · Buildroot/Kernel"]
        D10["10 · OTA A/B"]
        D19["19 · CAN/gRPC"]
    end

    subgraph MEDIA["🎬 Áudio & Vídeo"]
        D03["03 · DSP 6ch"]
        D09["09 · DVR"]
        D15["15 · DSP competição"]
        D17["17 · DRM/KMS"]
    end

    subgraph HMI["🎨 HMI & Design"]
        D11["11 · Multi-screen"]
        D21["21 · Temas"]
        D22["22 · Digital Twin"]
        D25["25 · i18n"]
        D27["27 · Branding"]
        D34["34 · Design System"]
    end

    subgraph INTELL["🧠 Inteligência"]
        D07["07 · ADAS 360°"]
        D13["13 · Fusão/ANC"]
        D20["20 · V2X/HSM"]
        D23["23 · LLM/SDK"]
        D29["29 · Segurança ADAS"]
        D30["30 · Conforto 360°"]
        D31["31 · DTC/Diário"]
        D33["33 · LLM, Voz & Mapa 3D"]
    end

    subgraph OPS["🛠️ Operação"]
        D05["05 · API"]
        D06["06 · Instalação"]
        D12["12 · Rede/Segurança"]
        D24["24 · Simulador"]
        D28["28 · Banco veicular"]
        D32["32 · Conectividade"]
    end

    BASE --> MEDIA
    BASE --> HMI
    BASE --> INTELL
    BASE --> OPS
    D05 --> D11
    D05 --> D24
    D07 --> D29
    D28 --> D26
    D26 --> D11

    style BASE fill:#0A5C36,color:#fff,stroke:#C8A951
    style MEDIA fill:#123A52,color:#fff,stroke:#38BDF8
    style HMI fill:#3B2452,color:#fff,stroke:#C084FC
    style INTELL fill:#4A2B12,color:#fff,stroke:#F59E0B
    style OPS fill:#1E3A34,color:#fff,stroke:#2DD4BF
Legenda: 🟢 base concluída · 🔵 mídia e vídeo · 🟣 HMI · 🟠 inteligência · 🟦 operação. As cores dos diagramas seguem a identidade visual do Zenith AutoOS.
📚 Índice completo
🏗️ Arquitetura, sistema embarcado e hardware
| # | Documento | Fases | O que você encontra |
|---|---|---|---|
| 01 | Arquitetura Geral & Perfis Dual-Vehicle | 1–119 | Camadas do SO, mapa de serviços systemd, sockets IPC, perfis Freelander/Lexus e evolução 120–138. |
| 02 | Hardware, Elétrica, ESP32, PC817, Relés, MOSFET & I2C | 1–151 | Safe shutdown, pinagem ESP32, MCP23017/PCA9685, isolação 12 V, sensores e atuadores. |
| 08 | Buildroot Core, Kernel Linux 6.6 & Boot < 5 s | 1–119 | Árvore BR2_EXTERNAL, defconfig, kernel cirúrgico, pós-build e imagem versionada. |
| 10 | OTA Seguro: RAUC, A/B e Rollback GRUB2 | 10, 80 | Partições GPT, bundles .raucb, deltas por chunks, troca de slot e crash reporter. |
| 16 | Gestão de Energia, ULP, INA226, UPS, Solar & IA | 41–50 | Corte em < 11,9 V, coulomb counting, supercapacitor, MPPT e saúde preditiva da bateria. |
| 19 | SocketCAN, ESP32 FreeRTOS, gRPC, mDNS, HIL, PTP & OTA | 71–80 | Bridge CAN em C, TWAI 2 Mbaud, Protobuf, descoberta mDNS, ECU flasher e sincronismo IEEE 1588. |
| 33 | Especificações Completas de Hardware v2.0 | 1–151 | BOM de 76 itens, 3 níveis de custo, pinagens, mapas I2C/CAN, orçamento de energia e homologação. |
🎬 Áudio, vídeo e câmeras
| # | Documento | Fases | O que você encontra |
|---|---|---|---|
| 03 | Áudio DSP 6 Canais, Vídeo & Câmeras 360° | 3–60 | PipeWire + CamillaDSP, matriz Mid/Side, crossovers FIR, asound.conf bit-perfect e v4l2loopback. |
| 09 | DVR Dual-Channel VAAPI & Modo Sentinela | 9, 53 | Splitter zero-copy /dev/video10..13, gravação HEVC de 3 min e buffer circular de 50 GB. |
| 15 | DSP de Competição Audiófila | 31–40 | Auto-EQ REW/UMIK-1, FIR 4096 taps, Fletcher-Munson, Ambisonics, limiter e RTA 3D. |
| 17 | Engenharia de Vídeo, DRM/KMS, RSE, Touch & 3D LUT | 51–60 | EDID spoofing, multi-seat RSE, DMA-BUF EGL, QuickSync 4K, matrix touch, backlight e Plymouth. |
🎨 HMI, design e experiência
| # | Documento | Fases | O que você encontra |
|---|---|---|---|
| 11 | Dual-Screen Godot 4, Voz Offline, GPS & DMS | 12–136 | Weston multi-monitor, janelas Godot, Vosk/eSpeak, gpsd, fadiga/gestos e expansões 101–138. |
| 21 | Temas, Color-Sync, Dimmer, Plymouth & VFSX | 91–95 | Protocolo binário < 10 ms, dimmer logarítmico DDC/CI, splash DRM e shader reativo à telemetria. |
| 22 | Garagem 3D, True Tone, Micro-Animações, Branding & 60 FPS | 96–100 | Clearcoat PBR, VEML7700, física de mola, identidade visual e pipeline síncrono de 16,667 ms. |
| 25 | i18n Global, RTL, Unidades & Hot-Swap de Voz | 117 | 10 locales, inversão RTL, conversão de unidades e troca a quente de modelos via gRPC. |
| 26 | Configurações Centrais & Configurador de Garagem | 118 | Painel de 7 abas, YAML com AES-256-GCM, catálogo Marca → Modelo → Ano e autoconfiguração global. |
| 27 | Identidade Visual, Logotipo & Branding Cross-Platform | 99–118 | Assets oficiais, paleta, SVG/TTF, Plymouth, Godot, React, Cluster UI e validação automatizada. |
| 34 | Manual de UI/UX & Design System | 90–100 | Grid 8 px, layout das 4 telas, temas, tipografia, iconografia, micro-interações e shaders Godot 4. |
🧠 ADAS, inteligência artificial e dados
| # | Documento | Fases | O que você encontra |
|---|---|---|---|
| 07 | ADAS 360° 3D: 8 Câmeras, Coral TPU & Godot | 5–25 | Calibração das câmeras, estimação monocular, YOLOv8 na Coral e renderização DRM/Wayland. |
| 13 | Fusão EKF, ANC, AR HUD, Biometria & Track Day | 21–25 | LiDAR + mmWave + YOLO, ANC 40–120 Hz, projeção no para-brisa, FPM10A e IMU 100 Hz. |
| 14 | Edge ML, LoRa V2V, Valet, WebRTC & CI/CD | 26–30, 89 | Isolation Forest, rádio SX1276, imobilizador geofence, gêmeo digital remoto e pipeline Monolith. |
| 20 | V2X, Pothole, HSM, Bio-Feedback, K3s, Tribologia & Boot DAG | 81–90 | SPaT/GLOSA, ATECC608 ECC, energia topográfica SRTM, K3s térmico, óleo por IA e boot < 3,5 s. |
| 23 | LLM Local, SDK Sandbox, Welcome, Clima, Sentry, BSW, LaneWatch & Saúde | 101–110 | llama.cpp, plugins .pck isolados, perfil BLE, MQTT, dashcam sentinela, BSW e chime espacial. |
| 28 | Banco Global de Veículos: ETL Offline & Cache | 119 | Parser NHTSA .bak, OpenDBC/OBDb, cache anti-duplicação e SQLite com 157.358+ veículos. |
| 29 | Segurança ADAS Avançada no Dia a Dia | 120–125 | Safe Exit, “carro da frente andou”, placas R-19, LDW, radares offline e SOS Telegram. |
| 30 | Conforto, Retrofit e Vista 360° de Manobra | 126–131 | Farol automático, A/C digital, lâmpada queimada, fechamento de vidros, PDC e bird's-eye. |
| 31 | DTC em Português, Custo em R$, Diário e Nota | 132–135 | Explicador de falhas, consumo real, abastecimento automático, logbook CSV e nota de condução. |
| 33 | LLM Qwen2.5, Voz Neural, Visores 3D & Mapa MapLibre/Valhalla | 101–138+ | Modelos GGUF/Whisper/Vosk/Piper offline, visores com carros/motos/pessoas (sem quadrados) e MapLibre 3D + 945 mil prédios OSM + Valhalla. |
🔌 Conectividade, API e operação
| # | Documento | Fases | O que você encontra |
|---|---|---|---|
| 04 | Bluetooth, OBD-II, TPMS BLE & RGB | 4–70 | ELM327 a 15 Hz, ISO 9141-2/KWP2000, TPMS BLE, BlueZ multiponto e iluminação RGB sincronizada. |
| 05 | API REST, IPC & WebSocket Unificado | 4–119 | Hub :8765 a 60 Hz, sockets /run/zenith, gRPC/Protobuf, FastAPI e todos os endpoints. |
| 06 | Instalação no Raspberry Pi 4 (Kiosk) | 1–20 | Dependências, build, systemd, dual-screen, HDMI → CVBS e ajustes de vídeo. |
| 12 | LTE, Hotspot, Cibersegurança, Watchdog, MQTT & QEMU | 15–138 | Wardriving, nftables/IDS, self-healing, Home Assistant, QEMU, Telegram e garage sync. |
| 18 | Bluetooth Multiponto, Áudio Audiófilo, PaaK & BLE Gateway | 61–70 | LDAC/aptX HD, AEC, dual A2DP, AVRCP 1.6, TPMS, PaaK, gateway ESP32 e watchdog HCI0. |
| 24 | Simulador Multi-Janela, Câmeras Virtuais, DevTools & HomeLink | 111–116 | setup_demo, telemetria fantasma, YOLO fake, 4 displays, God Mode e RF CC1101. |
| 32 | Android Auto/CarPlay, Telegram & Garage Sync | 136–138 | aasdk/openauto, bot autenticado e sincronização Wi-Fi em auto/ask/never. |
📎 Documentos complementares
| Documento | Conteúdo |
|---|---|
| Relatório de Implementação 120–151 | 32 fases Godot, EventBus, NotificationCenter, TripLogger, banco de testes e estrutura final. |
| SDK de Plugins Isolados | Manifesto plugin.json, permissões, sandbox LXC/chroot e carregamento seguro de .pck. |
| Godot ADAS 360° | Cliente standalone, AdasRadar3D.gd, WebSocket e integração com o HMI embarcado. |
| Contrato de Eventos | Fonte única de verdade para nomes, direções e payloads do barramento de eventos. |
| Decisões de Arquitetura | ADRs da implementação autônoma das fases 120–151. |
| GDExtension CAN | Integração nativa SocketCAN ↔ Godot 4. |
📊 Cobertura por fase
timeline
    title 151 fases do Zenith AutoOS
    section Base & HMI
        Fases 1–20 : Buildroot, kernel, ESP32, OBD-II, áudio, câmeras
    section ADAS & DSP
        Fases 21–40 : Coral TPU, fusão EKF, ANC, AR HUD, DSP 6ch
    section Energia & Vídeo
        Fases 41–60 : ULP, INA226, UPS, solar, DRM/KMS, RSE, 3D LUT
    section Conectividade & OTA
        Fases 61–80 : Bluetooth, SocketCAN, gRPC, mDNS, HIL, PTP, OTA
    section Inteligência & Tema
        Fases 81–100 : V2X, HSM, K3s, digital twin, temas, 60 FPS
    section IA & Globalização
        Fases 101–119 : LLM, SDK, i18n, settings, banco de veículos
    section Veículo & Conectividade
Fases 120–151 : segurança ADAS, retrofit 360°, DTC, CarPlay, garagempie showData
title Documentação por categoria (33 guias)
"ADAS & IA" : 7
"HMI & Design" : 6
"Áudio & Vídeo" : 4
"Conectividade" : 4
"Embedded & Arquitetura" : 4
"API, Dados & Operação" : 4
"Hardware & Energia" : 2
"Conforto & Inteligência" : 2🖼️ Galeria
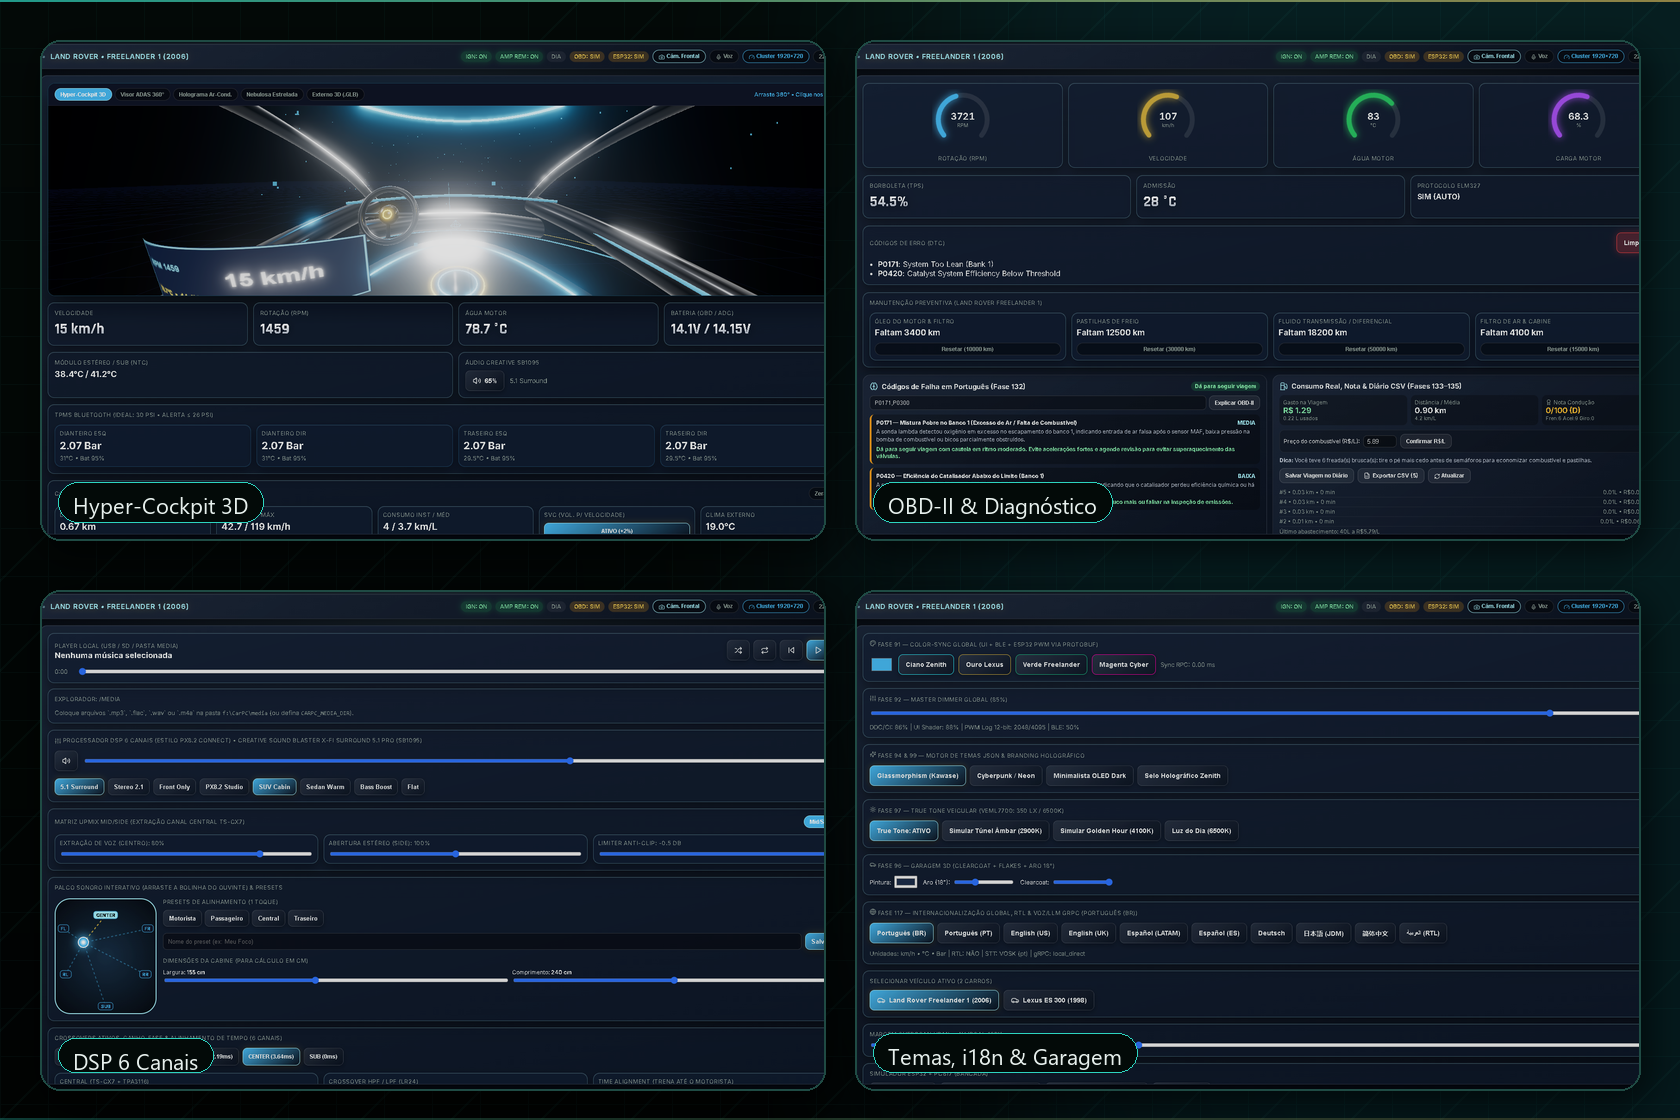
HMI multi-janela: Hyper-Cockpit 3D · OBD-II/Fases 132–135 · DSP 6 canais · Temas, i18n e Garagem 3D
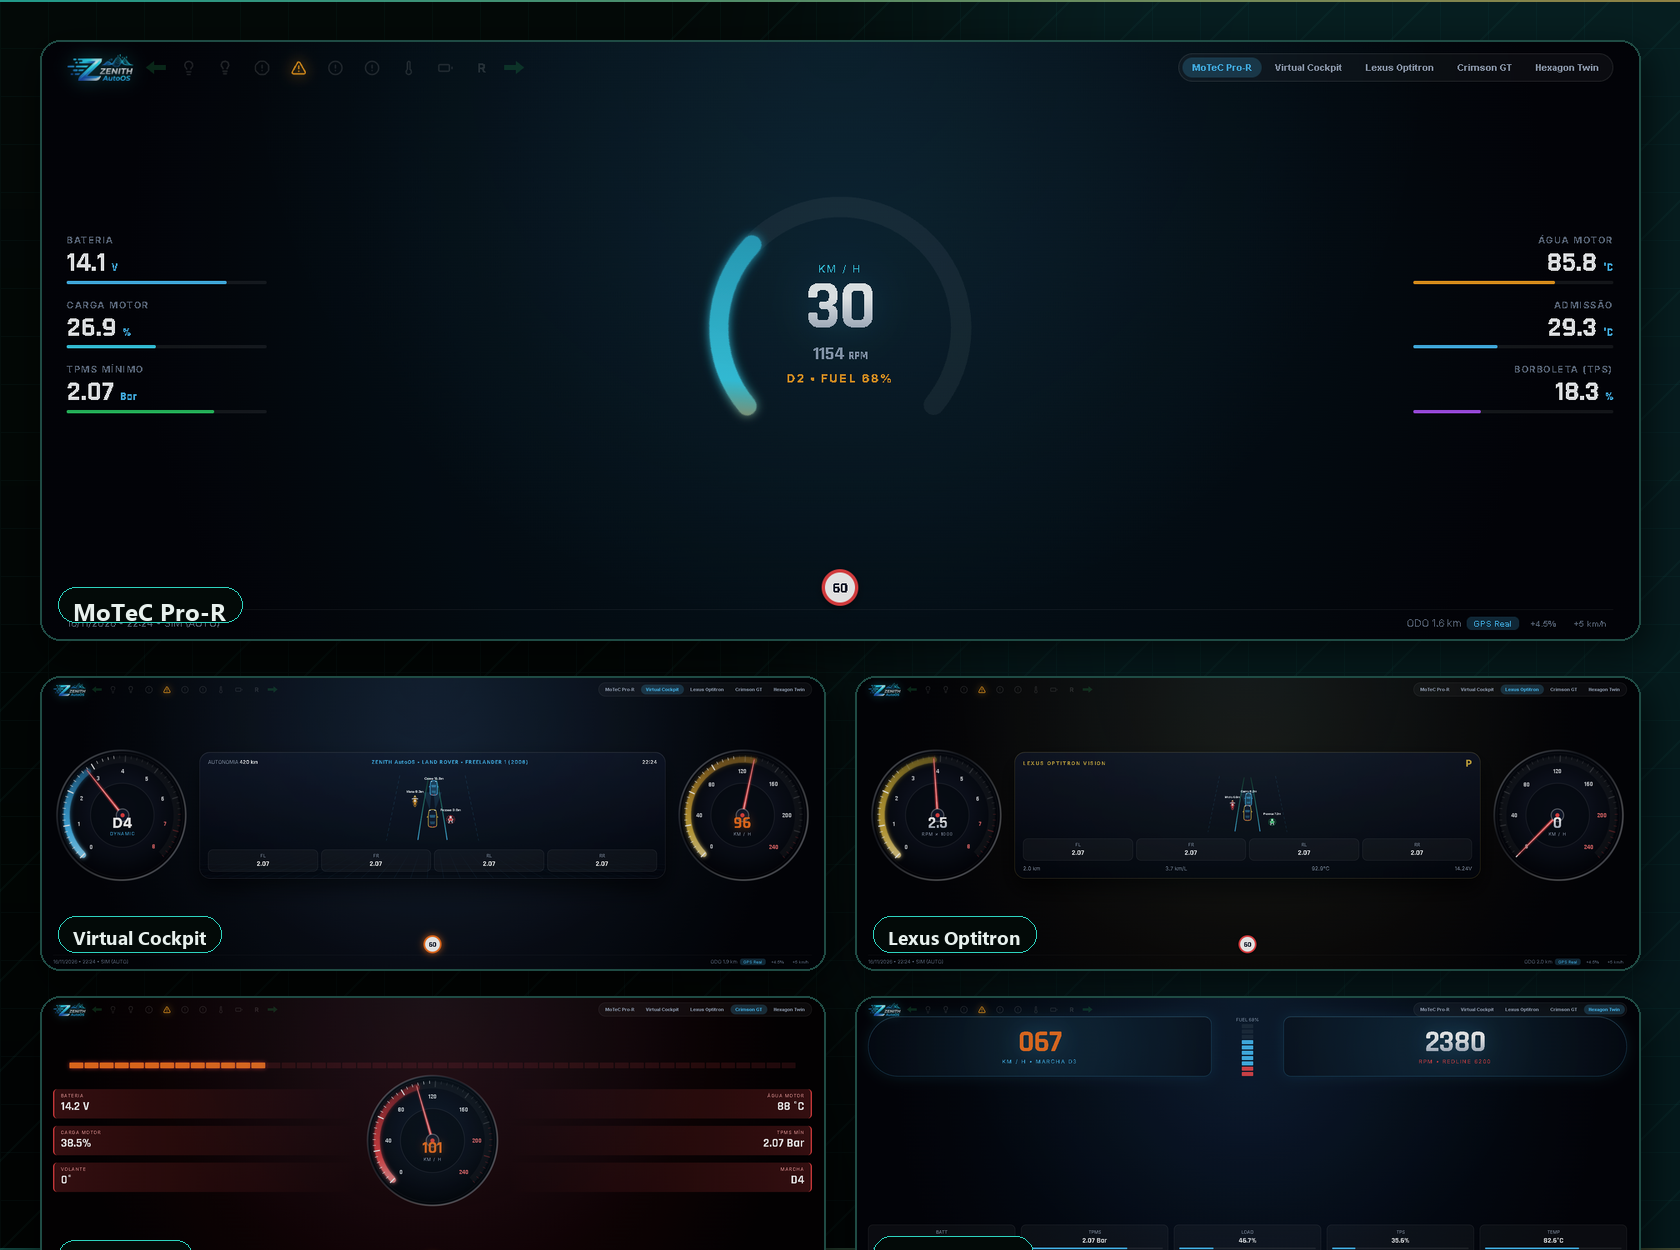
Cluster 1920×720: MoTeC Pro-R · Virtual Cockpit · Lexus Optitron · Crimson GT · Hexagon Twin
📐 Convenções desta documentação
| Símbolo | Significado |
|---|---|
| ✅ | Fase implementada e coberta por testes ou validação de bancada. |
| 🧪 | Comportamento validado no simulador/DevTools. |
| 🔌 | Requer hardware físico para validação final. |
| ⚠️ | Atenção: envolve segurança veicular, alta corrente ou homologação. |
| 📎 | Documento complementar ou referência cruzada. |
- Todos os links são relativos ao repositório e funcionam no GitHub.
- Códigos, caminhos e nomes de arquivos usam a mesma nomenclatura do projeto.
- Valores em R$ refletem a estimativa de novembro de 2026.
- Diagramas usam Mermaid nativo do GitHub; não é necessário instalar nada.
🔗 Voltar
🏠 README principal · 🎨 Design System · 🔩 Hardware · 🧩 SDK
Zenith AutoOS 11.0 · Documentação técnica · Novembro de 2026