
04 — Bluetooth (A2DP/HFP/AVRCP), OBD-II (ELM327), TPMS BLE & Iluminação RGB
Este documento cobre as pilhas de telemetria veicular, diagnósticos OBD-II, sensores BLE TPMS, áudio/telefonia Bluetooth (BlueZ 5 + PipeWire) e iluminação RGB no Zenith AutoOS.







🏠 README · 📚 Documentação · ⬅️ 03 · Áudio/Vídeo · 05 · API/IPC ➡️
📑 Neste guia — 6 seções · ~7 min de leitura
- 🗺️ Visão geral em diagrama
- 1. Telemetria & Diagnóstico OBD-II (ELM327 @ 15 Hz)
- 2. Monitoramento de Pressão dos Pneus (TPMS Bluetooth BLE — Fases 7, 67 e 69)
- 3. Bluetooth Automotivo: Multiponto, LDAC/aptX HD/AAC, HFP AEC, AVRCP 1.6 & Watchdog (Fases 8 e 61–70)
- 4. Iluminação Ambiente RGB (PCA9685 + BLE Nativo Redline / Music Sync / Espelho 3D)
- 5. Inteligência OBD-II: Explicador de DTCs em Português, Consumo Real R$ & Nota (Fases 132–135)
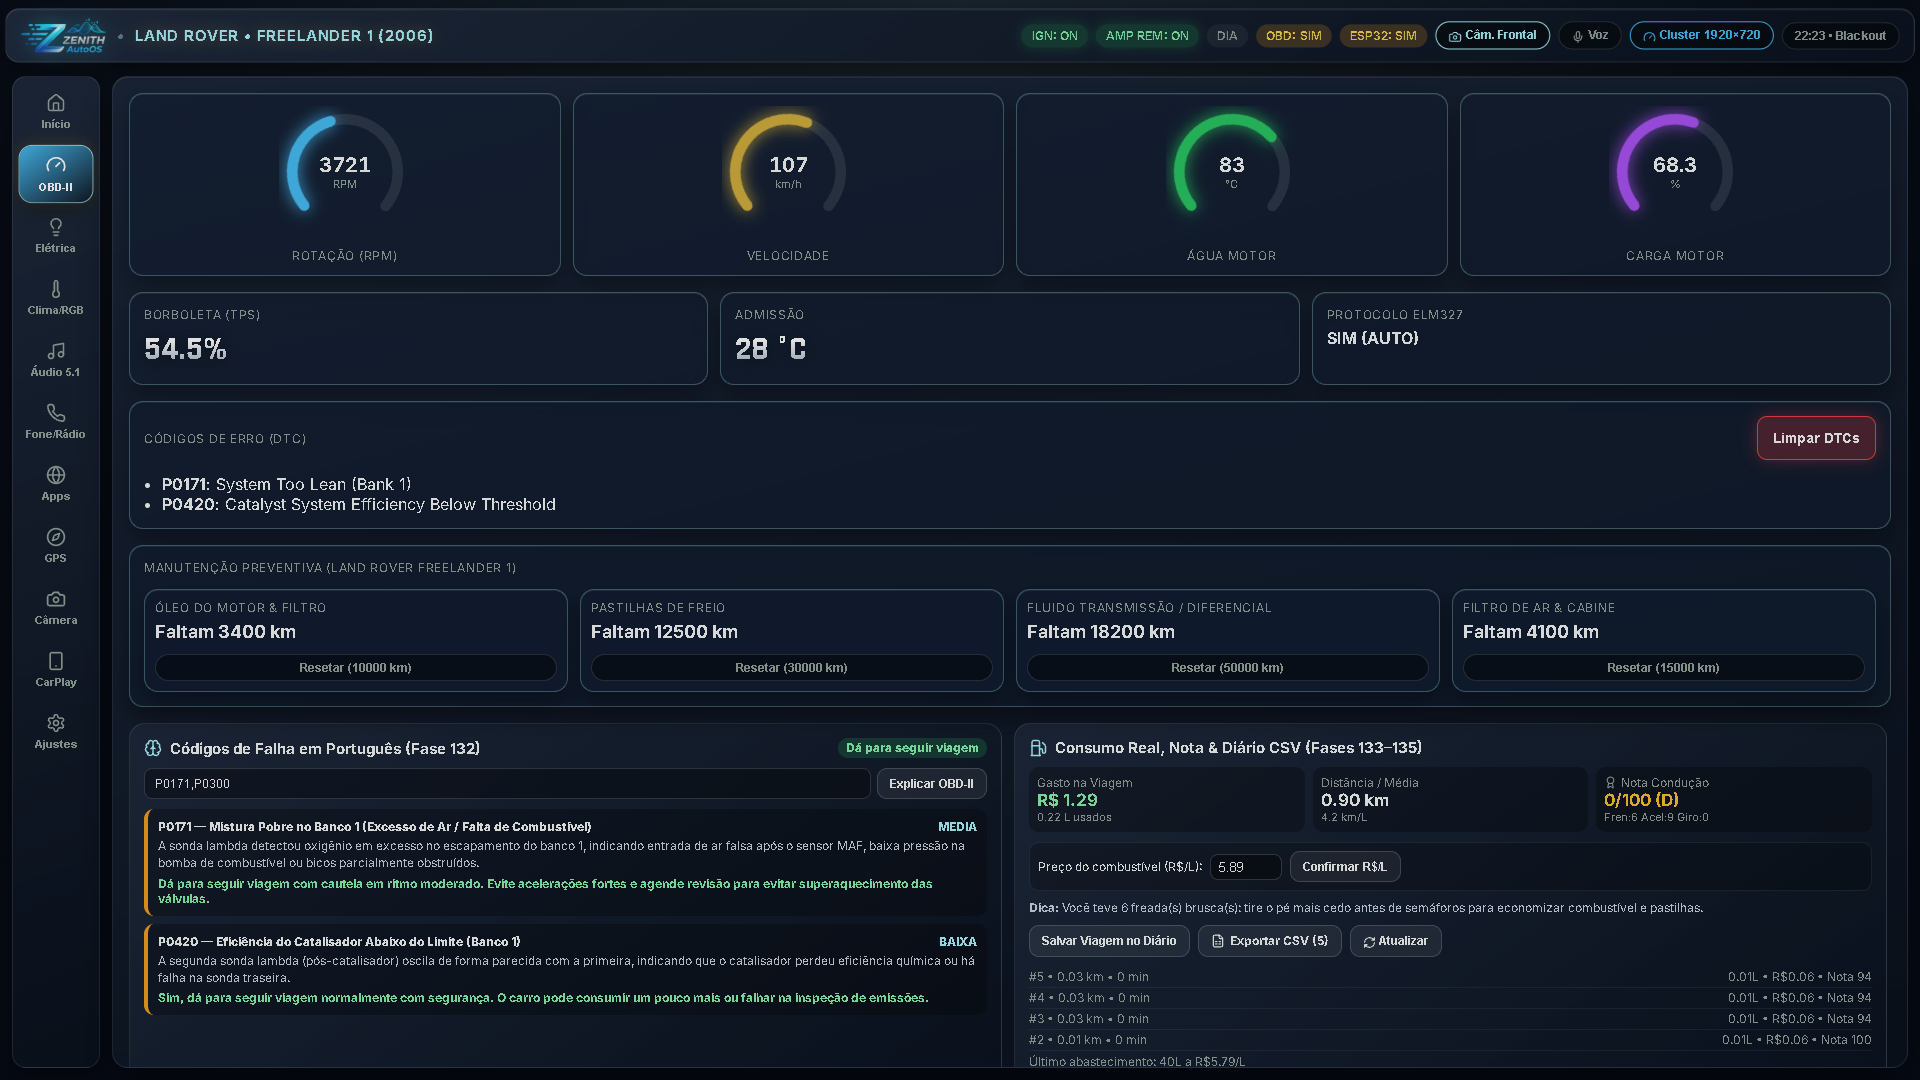
OBD-II: telemetria, DTCs em português, TPMS e diagnóstico ao vivo.
🗺️ Visão geral em diagrama
flowchart LR
    ELM["ELM327<br/>ISO 9141-2 / KWP2000"] --> BT["BlueZ<br/>RFCOMM"]
    TPMS["TPMS BLE<br/>4 rodas"] --> BLE["Scanner BLE"]
    PHONE["Smartphone"] --> BT
    BT --> HUB["Hub 60 Hz"]
    BLE --> HUB
    HUB --> UI["Cluster + Central"]
    HUB --> RGB["PCA9685 / ELK-BLEDOM"]

    style ELM fill:#1F6FEB,color:#fff,stroke:#93C5FD
    style BT fill:#0082FC,color:#fff,stroke:#7DD3FC
    style HUB fill:#0A5C36,color:#fff,stroke:#C8A951
Como ler: o diagrama resume o fluxo principal deste guia; os detalhes, pinagens, endpoints e trechos de código aparecem nas seções abaixo.
1. Telemetria & Diagnóstico OBD-II (ELM327 @ 15 Hz)
A. Daemon Embarcado no Linux (zenith_telemetry.py)
- Gerenciado por zenith-telemetry.service.
- Conecta via
/dev/rfcomm0(Bluetooth Serial) ou fallback USB (/dev/ttyUSB1,/dev/ttyUSB2,/dev/ttyACM0, mantendo/dev/ttyUSB0reservado para o ESP32). - Força sequencialmente os protocolos analógicos do
python-obd:"3"—ISO 9141-2(5-baud init)"5"—ISO 14230-4 KWP2000(Fast init)"4"—ISO 14230-4 KWP2000(5-baud init)
- Realiza polling a 15 Hz de
RPM,SPEED,COOLANT_TEMP,ENGINE_LOADeCONTROL_MODULE_VOLTAGE(com fallbackELM_VOLTAGE), injetando em/run/zenith/hub_ingest.sockpara transmissão em 60 Hz no WebSocketws://127.0.0.1:8765.
B. Backend FastAPI Dual-Vehicle (obd_service.py)
- Land Rover Freelander 1 (2006): Redline
6200 RPM, Alerta Água102 °C, Crítico110 °C, Bateria< 11.8V. - Lexus ES 300 (1998 XV20): Redline
6300 RPM, Alerta Água100 °C, Crítico108 °C, Bateria< 11.9V. - Auto-Scan & DTC: Endpoints
GET /api/obd/ports,POST /api/obd/connect,GET /api/obd/dtc,DELETE /api/obd/dtc.
2. Monitoramento de Pressão dos Pneus (TPMS Bluetooth BLE — Fases 7, 67 e 69)
- Daemon Dedicado no SO Embarcado (zenith_tpms_ble.py + zenith-tpms.service):
- Executa Passive Scan (
BleakScanner(scanning_mode="passive")) ou consome os pacotes já decodificados pelo ESP32 BLE Gateway (Fase 69) via/run/zenith/tpms_ingest.sock, suportando também leitura GATT sob demanda (0x2A19Battery Service). - Decodifica frames hexadecimais
0x0100(16/18 B),0x00AC(6/12 B) e8 Bdas 4 rodas (fl,fr,rl,rr) mapeados por/data/profiles/tpms_sensors.json. - Alertas: Dispara
"low_alert": truequandopsi < 28.0,psi > 44.0ou em vazamento rápido (>= 2.5 PSI/min), destacando o alarme no Cluster1920x720(ClusterWindow.gd).
- Executa Passive Scan (
- No Backend FastAPI: Implementado em tpms_service.py com perfis
freelander_2006(30 PSI/ alerta≤ 26 PSI) elexus_es300_1998(32 PSI/ alerta≤ 28 PSI).
3. Bluetooth Automotivo: Multiponto, LDAC/aptX HD/AAC, HFP AEC, AVRCP 1.6 & Watchdog (Fases 8 e 61–70)
- BlueZ 5 (main.conf) +
dbus-brokerRT: Classe0x200420(Car Audio),ControllerMode = dual,MultiProfile = multiple,MaxConnectedDevices = 6, pareamento persistido em/data/bluetooth(bind mount em/var/lib/bluetooth), prioridadeRR 55/Nice=-15. - Orquestrador Multiponto (zenith_bt_manager.py): Gerencia threads isoladas para dispositivos fixos Always-On (
rgb_ble,tpms_ble,obd,rse_headphone) para jamais bloquear o pareamento do smartphone (phone), forçandoAuto-Power,Auto-ConnecteTrust. - Agente AVRCP 1.6, OBEX/BIP Album Art & SWC Reverso (zenith_bluetooth_agent.py + zenith-bt-agent.service):
- Extrai metadados AVRCP 1.6 completos + Capa do Álbum via OBEX/BIP convertida em Base64 (
album_art_b64) para o card 2D e material 3D Godot. - Roteamento reverso SWC: botões físicos do volante (
EVENT:SWCdo ESP32) disparamMediaPlayer1.Next(),Previous(),Play(),Pause()via/run/zenith/bt_cmd.sock.
- Extrai metadados AVRCP 1.6 completos + Capa do Álbum via OBEX/BIP convertida em Base64 (
- Codecs Audiófilos, AEC & Dual A2DP RSE (52-zenith-bluetooth.lua, 52-zenith-bluetooth.conf, 40-zenith-aec.conf & 50-zenith-rse-dual-bt.conf):
- Prioriza LDAC
96kHz/24-bit(hq), aptX HD e AAC com travamento de clock do DAC sem resampling (zenith_bitperfect_clock.py) e selo "Hi-Res Audio LDAC" na Godot HMI. - Chamadas HFP (
zenith_call_manager.py) mutam CamillaDSP, reduzem o blower do A/C via ESP32 e ativam WebRTC AEC no microfone de teto (zenith.aec.source). - Nó virtual
zenith.rse.virtual_splitterdivide áudio de filmes dos encostos para 2 fones Bluetooth traseiros independentes.
- Prioriza LDAC
- Watchdog HCI0 (
uhubctl500ms), PaaK / Welcome Mode 3m (Fase 103) & ESP32 BLE Gateway: Ver detalhes completos em 18 — Bluetooth Multiponto, Áudio Audiófilo, PaaK, BLE Gateway & Watchdog (Fases 61–70) e 23 — Fases 101–110 (PAAK_WELCOME_3M_RSSI_DBM = -64 dBm, wake do PC + fade-in PWM + perfil Godot/CamillaDSP + reconexão A2DP automática viabt_connect_a2dp).
4. Iluminação Ambiente RGB (PCA9685 + BLE Nativo Redline / Music Sync / Espelho 3D)
- Via Daemon BLE Nativo (zenith_ble_rgb.py — Fases 63, 69, 91, 92 e 95): Protocolo
ELK-BLEDOM(0000fff3-...) viaBleakou offloading Serial para o ESP32 BLE Gateway (ble_gw_rgb), sincronizado em< 10 mspelo RPC binário Protobuf Color-Sync (Fase 91), respeitando curva de dimerização logarítmica (rgb_dimmer_log, Fase 92), aceleração de respiração sob Warp/G-Force e strobe vermelho no Redline (>= 6000/6200 RPM, Fase 95), modo Music Sync guiado pelos graves do PipeWire RTA (20–125 Hz) e espelhamento no gêmeo 3D em Radar3D.gd. - Via ESP32 I2C (
PCA9685 @ 0x40): 3 zonas RGB independentes (zone: 0Painelch 0..2,zone: 1Assoalhoch 3..5,zone: 2Teto Estreladoch 6..8) em PWM 12-bit (1000 Hz, curva logarítmicacomputeLogarithmicPwm12+ modulação direta viaColorSyncRpcProtobuf). - Via Backend FastAPI (ble_rgb_service.py & theme_sync_service.py): APIs REST
/api/hardware/rgbe/api/theme/palette//api/theme/dimmersincronizando tela e cabine simultaneamente. Além disso, na Fase 107 (BSW), adas_radar.py + zenith_ble_rgb.py enviambsw_alert(r: 255, g: 0, b: 0) para piscar a fita RGB em vermelho intenso quando há seta ligada e veículo detectado no ponto cego pelo YOLOv8.
5. Inteligência OBD-II: Explicador de DTCs em Português, Consumo Real R$ & Nota (Fases 132–135)
A leitura contínua da ECU via ELM327 / SocketCAN alimenta os módulos inteligentes descritos em Doc 31:
- Explicação de DTC em Português (zenith_dtc_explainer.py): Cruza DTCs lidos (
GET /api/obd/dtc/explain) com a base offline dtc_knowledge_pt.json +llama-clilocal, retornando título, explicação, gravidade epode_seguir_viagem. - Consumo Real, Abastecimento & Diário CSV (zenith_trip_logbook.py): Calcula
L/hekm/L(via MAF ou Speed-Density), detecta abastecimento automaticamente pelo salto do nível do tanque (POST /api/trips/refuel), salva viagens completas em SQLite WAL (GET /api/trips/export.csv) e calcula a Nota de Condução (0–100).
⬅️ 03 · Áudio/Vídeo · ⬆️ Topo · 📚 Índice · 05 · API/IPC ➡️
Zenith AutoOS 11.0 · Documentação técnica · Novembro de 2026 · README principal